机器人用Astra:经验记录能减少试探,但成功口径要读清
实机12次试验以人工确认接触为成功,不能写成已可靠按下电梯按钮
研究向固定GPT-6-Astra逐步提供机器人结构、相机和同步动作经验,观察完成电梯按钮任务的时间变化。结果支持可复用经验减少试探;但任务和试验数很小,局部技能经过研究者整理,实机成功定义只是接触,尚不是通用自主机器人系统。
图解主要方法
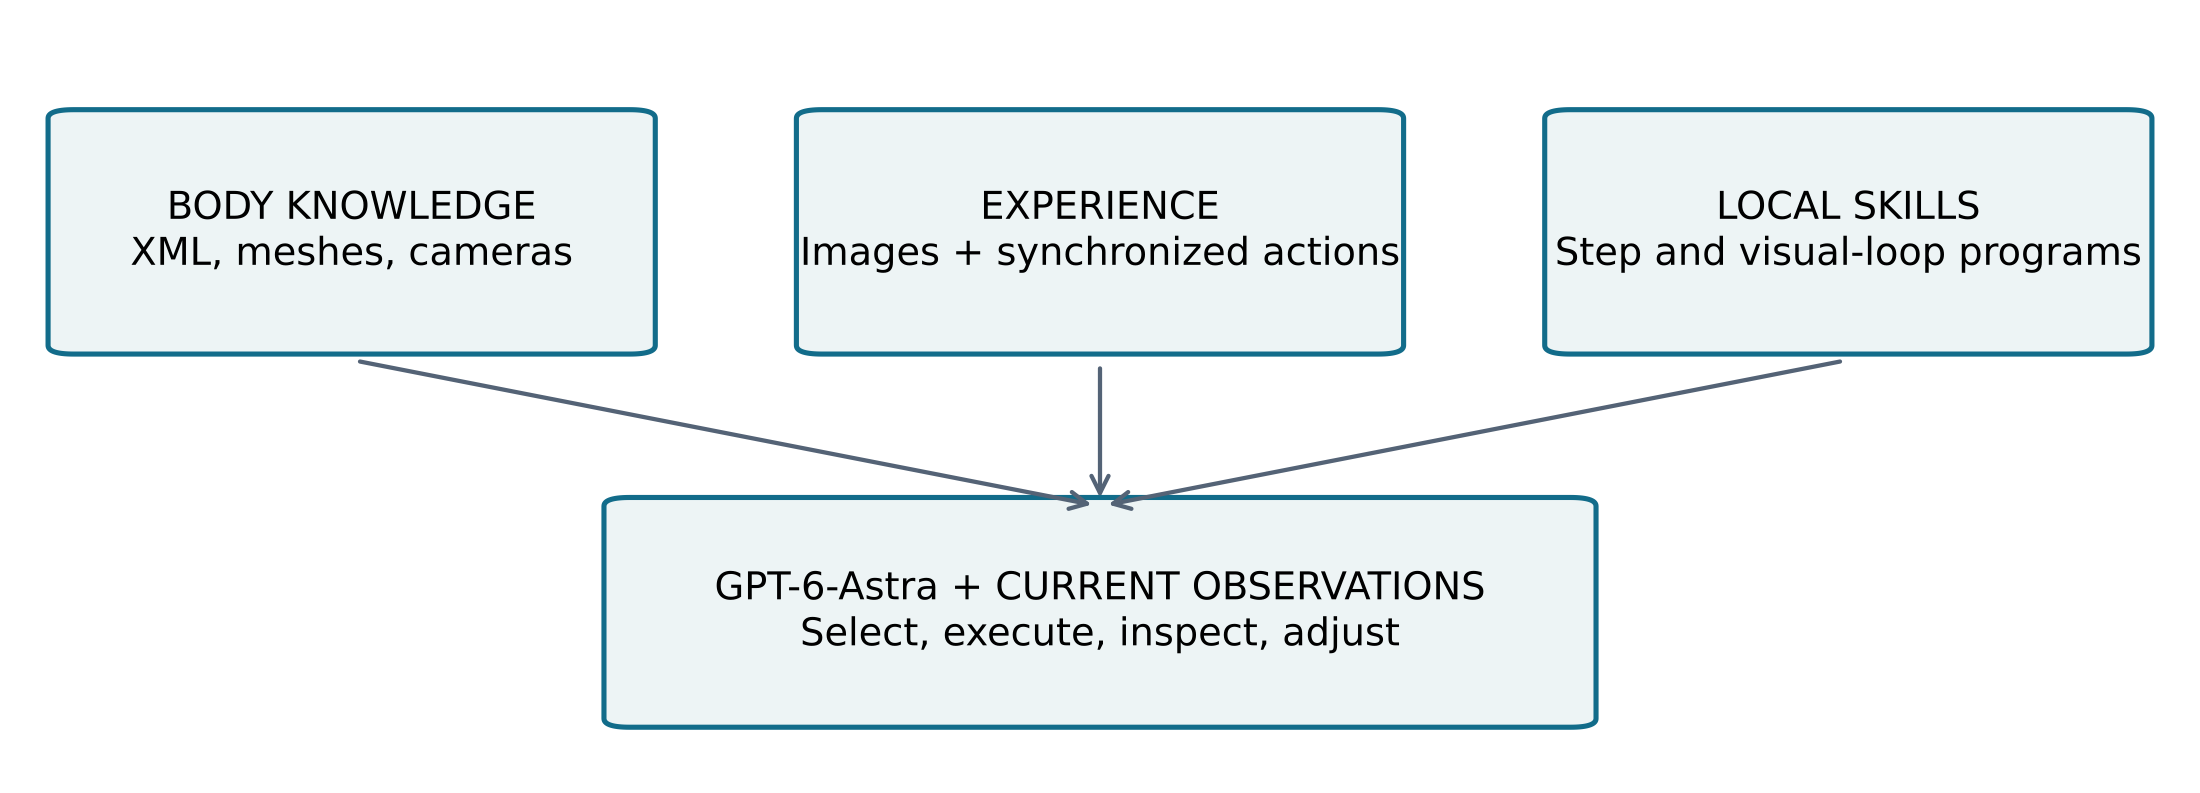
图2的身体知识、经验与局部技能分别给模型增加了什么,哪些收益不能归到模型自身学习?
- 1
固定模型并分级提供身体知识
新会话、固定模型和推理设置,低层控制API保持一致;从一般说明、文字结构到XML/网格和相机,逐级增加I0–I3信息。模型参数没有训练更新,所以这里的适应来自上下文和可调用资源。
- 2
把观察与动作同步成可复用经验
E1摘要、E2图像、E3同步动作状态序列逐级增强。E3来自预先规定的三条源轨迹中最快者,包含22步、每步三视角图;其优势可能部分来自直接复用位姿,论文没有单独的pose-only对照。
- 3
将发现的动作模式整理成技能
模型行为中出现小步接近与视觉反馈循环后,研究者把它们重构为STEP/LOOP工具。LOOP按红色像素反馈停止、移动方向仍固定,不是完整视觉伺服;技能效果包含人工重构贡献。
- 4
在仿真与实机使用各自验收口径
仿真按任务协议测耗时;实机有标定与共同起姿准备,准备时间不计。尽管提示要求按按钮,实际成功由操作员确认接触,而非按钮压下或电梯响应;图中的提速百分比只能在对应口径内解释。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【仿真】10条件各3次;无先验I0E0均1024.9秒,I3E0为437.1秒,I0E3为321.4秒;文字I1反而1160.4秒。 知识与经验主实验 ↗
我的解读我的解读:丰富信息并非单调有利,三次均值及单任务不足以保证稳定泛化。
来源证据【局部技能】27次近按钮实验中FREE169.4秒、STEP120.2秒、LOOP117.6秒;LOOP比STEP仅约快2.2%,九组只赢四组。 局部技能实验 ↗
我的解读我的解读:大部分收益可能来自局部动作封装,不能把全部改善归于视觉闭环。
来源证据【真实迁移】12次实机试验,A/B/C各三次,A740.1秒、B348.0秒、C370.7秒;另三次D使用真实经验和不同起点。 实机协议与附录 ↗
我的解读我的解读:B/C相对A约快53%/50%,但D没有完整匹配对照,且接触成功不能替代真实按钮动作验收。
开放情况与使用许可
已核对作者仓库默认publication-draft分支,实际含逐次试验记录、分析代码、仿真/真实控制源码与技能材料;未在本机执行机器人控制或复现实验。
LICENSE论文原图为非独占分发许可下的必要评论引用;仓库未见根LICENSE,代码与实验材料再利用授权未确认,第三方资产另保留上游条款。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把身体描述、同步经验和局部技能拆成不同资源,有助于研究通用模型控制中的可复用信息。
反方 · 哪些结论还不够
单任务小样本、位姿复用混杂、人工技能重构及接触成功定义限制自主性和迁移主张。
综合判断
这是一组资源配置实验;其价值在减少试探,不宜转述为机器人已经学会通用操作或可靠完成电梯任务。
我会先做的验证
未执行的验证方案:预注册多任务与未见硬件,独立计入标定和准备时间,分开“接触、压下、设备响应”;加入仅位姿、仅视觉、原生模型代码与人工技能对照,等总时限报告成功和干预次数。