CTR:让双臂学习任务约束,而非示范中的固定先后
一只手暂停时,另一只手为什么也跟着等
双臂示范往往把任务必需的配合和操作者偶然的先后顺序混在一起。CTR在保持每只手局部运动和必需跨臂约束的条件下重排时间,并合成对应视觉观测;新增等待帧用损失掩码处理。研究同时检验应独立时能否独立、必须配合时是否仍守约束。
图解主要方法
一只手暂停时,另一只手为什么也跟着等
- 1
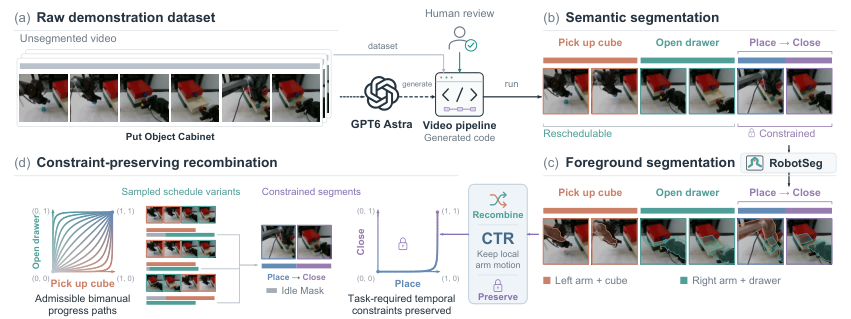
图1(a,b):先标注任务约束
GPT6 Astra为每个任务生成处理程序,再经人工检查,识别交互片段、前置条件、支撑、同步与共享工作空间排斥。这里是每任务一次程序生成,不是部署时逐帧调用大模型;标注错误会影响可重排集合。
- 2
图1(c):重新组合不同时间的观测
RobotSeg分割手臂及所持物体,将共享主相机中两臂的前景按各自时间组合。腕部视角沿本臂时钟采样,物体所有权在抓取和释放时转换;腕视角看见另一只手时并未完全重合成,可能留下视觉不一致。
- 3
图1(d):只重排允许的部分
保持单臂片段顺序、时长与局部动作,连续采样允许的相对起始偏移。必需协作片段锁定相对时间;URDF运动学、网格间隙和接触门控拒绝不明确情况。这是保守过滤,未证明每个反事实序列都能安全在真机执行。
- 4
IdleMask避免学到人造停顿
插入等待时保持记录姿态,只屏蔽合成等待对应动作坐标的训练损失,并按有效坐标归一;真正必需的支撑和终止保持仍参与监督。策略结构与推理不变,改动在训练数据和监督。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据四仿真、四真机,每任务50条源示范,每条件50次评估;测试π0.5 LoRA、ACT和Diffusion Policy,各自训练预算固定。716任务审计中266可重排任务仅9个具有多种时序,但样本被639个RoboCOIN任务主导。 八任务协议 ↗
我的解读96.6%固定时序是这份审计的加权结论,按数据集等权则为76.3%,不能概括所有机器人数据。
来源证据4秒暂停下另一臂延迟:π0.5固定先后5.12秒、并行2.56秒、CTR0.25秒;真实柜门约束违例98%降至0%,共享硬件空间36%降至4%。 暂停与约束干预 ↗
我的解读表明能降低无关耦合并保留指定约束;样本有限且硬件任务仍有违例,不构成安全保证。
来源证据真实字母任务六种初始进度最差成功率Mixed56%到CTR76%;只留出一个时序矩形时CTR-hole74%、Mixed58%。完整CTR在24个任务/架构组合中19个更好,仍有DP任务0成功及ACT鞋任务26%降至20%。 留出时序与消融 ↗
我的解读不是所有任务均改善;单个留出区域不足以证明普遍未见时序泛化。IdleMask消融也显示收益不全来自重排本身。
开放情况与使用许可
2026-10-21阅读全文及附录;论文为CC BY 4.0。文中GitHub地址的main文件树和README请求返回404,无法据此确认公开实现或许可,也不能断言仓库永久不存在。
LICENSECC BY 4.0(论文及原图)
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把时序捷径转成可干预的数据问题,且分别测试独立性与必要协作,证据比只报总体任务成功率更有解释力。
反方 · 哪些结论还不够
依赖任务标注、分割和运动学可行性检查;合成视角和接触动力学有缺口。失败惩罚时间使用各条件成功时间的两倍作为惩罚,并非统一超时,跨条件速度比较需谨慎。
综合判断
值得在双臂模仿学习的数据管线上试验,不能把训练时合成可行性当真机接触安全证明。
我会先做的验证
未执行的验证方案:采集真实多时序示范与合成重排做等数据预算对照,分离IdleMask收益;随机留出多个时序区间,测接触扰动、腕视角一致性、人工接管和完整失败分母。