无视觉精密装配:从本体感觉中读出接触
看不见插孔以后,动作历史能提供多少装配信息?
研究用高精度碰撞几何和大量仿真训练,让机器人凭关节与运动历史完成接触后的插入。真实机械臂在八种插销上取得173/237次成功,但任务从插孔附近开始,不涵盖搜索零件、抓取与完整装配产线。
图解主要方法
看不见插孔以后,动作历史能提供多少装配信息?
- 1
先让仿真中的孔真正有间隙
mjfit 从轮廓构造凸棱柱及对应插孔,以向内偏移方式形成插销,并对曲线边界采用外包近似。目的不是仅做视觉上相似的孔,而是让接触求解遇到可信的几何约束;求解器的容差仍需单独检查。
- 2
把短运动历史变成接触线索
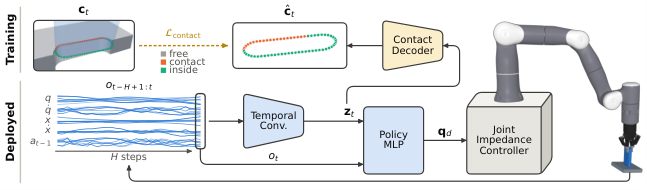
图7中的策略读取约0.6秒、30步本体感觉,包括关节位置速度、末端位姿与运动、上一动作。时序卷积压缩为32维表示,再输出关节增量交由阻抗控制执行;不用视觉并不代表没有运动学和控制器先验。
- 3
用接触监督帮助训练,再移除训练辅助
训练使用特权 critic 和接触状态辅助解码损失,以大量并行环境学习如何探索并对齐。解码出的接触状态不是策略的直接输入,部署时移除辅助头,仅保留本体感觉策略。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据12288个并行环境,物理频率1kHz、策略50Hz;插销训练使用2个种子,齿轮与螺母各1个。移除接触辅助监督后,达到90%成功率所需训练步数增加约2.7、3.8、5.1倍。 仿真训练与消融 ↗
我的解读辅助信号主要体现为样本效率收益;少量训练种子仍不足以给出精确的跨训练置信区间。
来源证据Flexiv Rizon 4S 与 Robotiq 2F85 上直接部署冻结策略,八种3D打印插销合计173/237成功,约73%;三种分布外形状分别约66%、66%、72%,间隙0.5–1.5mm。 真实插销实验 ↗
我的解读真实结果只覆盖插销,齿轮和螺母主要是仿真。起始位置已接近插孔并完成抓持,不能解释成全流程无视觉装配。
来源证据新随机凸形状仿真成功率36.2%,虽高于对照3.9%,仍远非可靠;真实接触状态探针某项准确率62%,对应仿真100%,24例中17例最终状态判断正确。求解器还可能让约20微米的过大零件通过。 泛化与接触诊断 ↗
我的解读说明策略可利用接触历史,但内部状态估计并不完美;几何构造精细不等于已经获得工业配合公差认证。
开放情况与使用许可
论文 CC BY 4.0;mjfit 仓库有实际几何与基准实现,MIT 许可已核验。该组件的开放不代表整套策略训练、真实机器人部署或所有权重都已完整发布。
LICENSECC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把接触信息学习、几何误差和真实迁移放在同一套装配实验中,比只展示一次成功插入更有工程价值。
反方 · 哪些结论还不够
限定机器人、材料、抓持与起始范围;新形状仍有较大失败率,缺少磨损、刚性金属件、力峰值和长时间循环的系统数据。
综合判断
是接触后局部装配的有力探索;距离无监督整线装配还有定位、抓取、容差与故障恢复等独立问题。
我会先做的验证
未执行的验证方案:在金属、不同摩擦及磨损条件下,预先设定允许力峰值和超时规则,记录连续循环的成功率、插入时间、损伤与失败恢复,并扩展起始位姿范围。