CAPABLE:关节失效后,用动作执行历史修正冻结的VLA
共享关节编码与实时雅可比帮助迁移到未见故障关节;实机是软件锁定,仍有故障类型无法受益
CAPABLE不先识别故障名称,而从过去16步命令与实际运动估计各关节剩余能力,再给冻结的OpenVLA-OFT加有界动作修正。28个筛选后的LIBERO任务中,未在故障训练出现的j2锁定成功率由24.8%到59.3%,比等参数全局历史编码器高17.4个百分点;部分效能下降和行程限制上却落后于该基线。
图解主要方法
无需知道哪个关节坏了,能否从命令执行差异推断剩余能力并修正原策略?
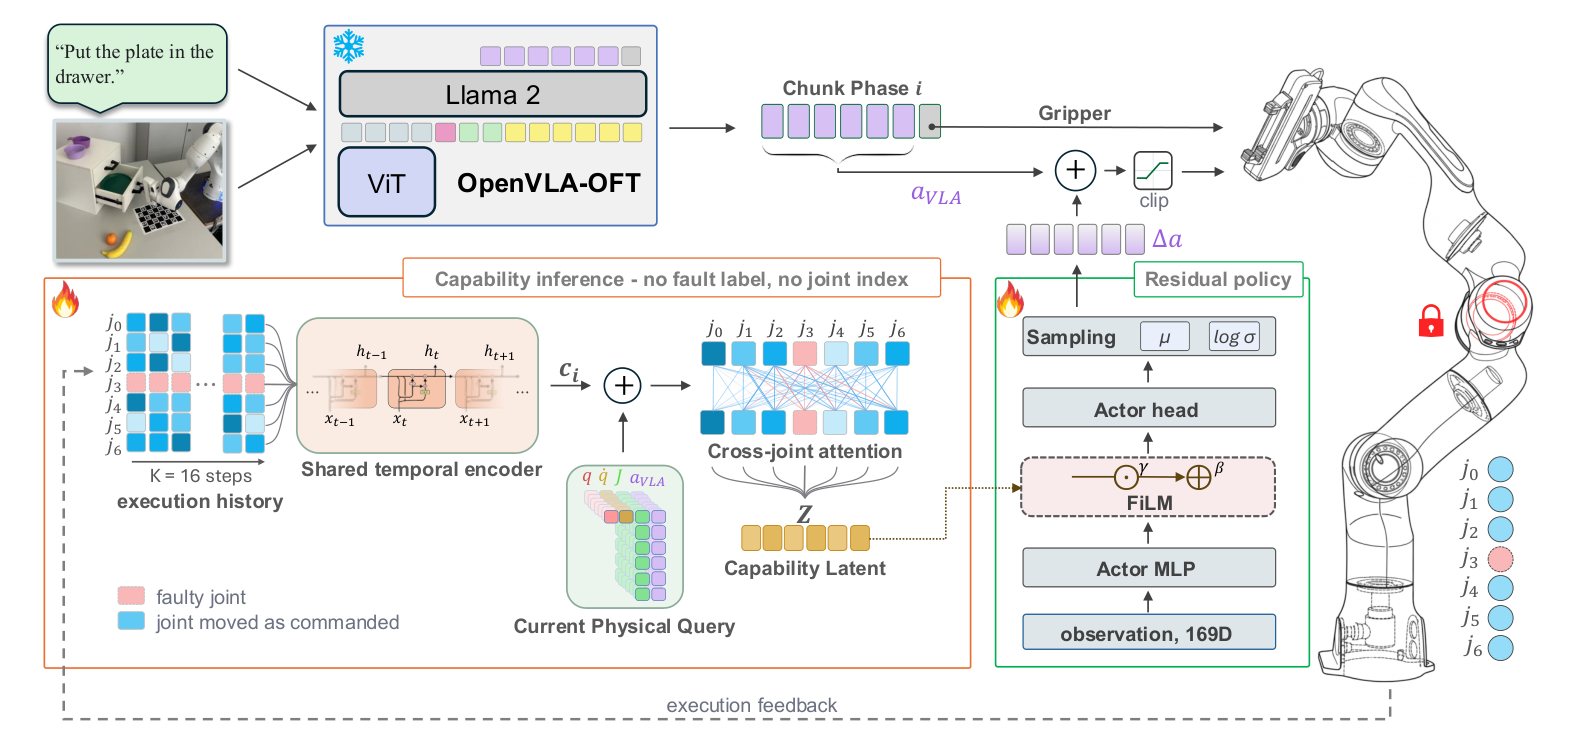
- 1
每个关节记录相同结构的执行历史
七个关节各保存16步、每步28维信息,包括关节位置速度、实际位移、雅可比列、VLA命令、执行动作、末端位移及动作块相位。只把过去已发生的信息交给历史编码器,当前信息另作查询。
- 2
共享时间编码后用运动学组合
同一个GRU编码器处理所有关节,形成32维局部表示;加上当前关节状态、雅可比与VLA动作后,经两层四头跨关节注意力和均值池化得到64维能力表示。没有显式故障标签或关节编号嵌入。
- 3
用物理预测约束潜变量
共享解码器预测各关节真实位移,全局解码器预测末端变化,再约束雅可比乘预测关节位移与末端观测一致。Huber损失总权重为局部加全局加0.25倍运动学项;这是一阶局部运动学约束,不是完整接触动力学模型。
- 4
能力表示调制有界残差策略
FiLM调制SAC演员和双评论家,演员输出六维修正乘0.1,加到归一化VLA手臂动作再截断;夹爪动作原样通过。演员梯度不更新能力编码器,编码器以物理损失加0.05倍评论家损失学习。
- 5
部署持续重估能力而不更新权重
冻结VLA每8步产生新动作块,每控制步读取历史和当前雅可比算修正,再将执行响应写回缓存。在线适配指潜状态重估,非现场再训练;训练阶段仍用了模拟故障和任务成功奖励。
实验与证据
公开全文42150字符已读,含训练、全部结果和限制;图2核验;项目页及代码按钮逻辑核查。论文引用的逐任务补充表未在公开页面找到,未声称已读未发布附件。
来源证据40个LIBERO任务按健康成功≥80%及至少一个可训练故障筛选,保留28任务、46个故障单元。 V.B ↗
我的解读筛选未用留出的j2结果,16个j2基线零成功任务仍保留;但对其他低健康成功任务不作覆盖承诺。
来源证据每方法每种子1.4M环境步,3独立种子;每任务—条件每种子300个留出初始状态回合。 V.C–V.D ↗
我的解读报告任务平衡均值,先在任务内平均故障;标准差跨训练种子,不把故障数量多的任务额外加权。
来源证据未见j2:基础24.8%、全局历史41.9±3.2%、CAPABLE59.3±3.0%;健康91.4%对90.8±1.0%。 表II ↗
我的解读故障改善34.5个百分点,健康接近但没有证明零损失;DEFT62.8%使用额外真值故障和任务目标,非等信息对手。
来源证据阻尼67.8%对55.6%,摩擦64.2%对51.8%,迟发锁定72.4%对61.5%。 表IV ↗
我的解读均为训练只见持续锁定后,在j2上对三严重程度平均的结果,不代表每一严重程度都领先。
来源证据部分效能62.3%低于全局64.1%,行程限制48.2%低于54.7%。 表IV ↗
我的解读比例式与状态相关故障不完全呈现锁死特征,能力表示迁移边界明确。
来源证据六留一关节分割用8任务,平均67.0%对42.4%。 表V ↗
我的解读每个关节是单独训练分割,不是同一个检查点都从未见过六个关节故障;不能与28任务表混算。
来源证据去历史39.4%、不共享45.8%、去能力损失43.7%,完整59.3%。 表VI ↗
我的解读支持时间、共享与物理目标的组合;其他观测仍含运动学,去雅可比查询并非删除所有运动学信息。
来源证据实机三条件各10次:24/30对13/30;未见j2仅7/10对4/10。 VI.E;表VII ↗
我的解读汇总Fisher检验p=0.007,但单条件未显著;VLA和残差先在匹配数字孪生训练,硬件无RL不等于无场景适配。
开放情况与使用许可
项目页提供说明和演示;代码按钮提示代码与检查点将在录用后发布,当前未发现实际训练仓库或权重。原OpenVLA-OFT基础检查点公开不等于CAPABLE适配器已开源。
LICENSE论文为arXiv非独占托管许可;图2保留出处用于方法评论。CAPABLE代码和权重尚未发布,许可待定。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
等参数全局历史基线共用输入、训练预算、辅助目标、回放和评测状态,59.3%对41.9%较有力地支持因子化结构的作用。
六个分别留一关节的训练分割均获改善,而非只选一个关节;去历史、去共享和去物理预测都有明显下降。
跨故障结果主动给出负例,限定了锁定式命令—响应模式可以迁移到哪些变化。
反方 · 哪些结论还不够
28任务由健康表现和已见故障可学习性筛出,不代表完整40任务;未见j2未用于筛选,但仍存在任务选择边界。
实机故障在关节参考层软件夹持,不是真实电机损坏或机械卡死;每条件样本少,单条件差异不显著。
无关节ID嵌入不等于无身份信息:雅可比携带几何角色,残差观测还含有序关节状态;共享编码是归纳偏置,不是完全关节匿名证明。
综合判断
支持在冻结任务策略上学习按关节分解的能力表示,以改善特定单关节受限控制;还不能作为任意硬件故障下继续运行的通用容错方案。
我会先做的验证
建议实验(尚未执行):待代码发布后固定未筛选40任务和多种机器人,匹配参数与训练预算,测试多关节故障、真实力矩降额、传感噪声和迟滞;扩大实机试验并报告碰撞、力矩、恢复时间和停止决策。