CHOREO:用统一轨迹接口把人形技能接起来
回顾补收:兼容性检查、过渡轨迹与固定跟踪器的分工
CHOREO 把动作库、强化学习和生成模型的技能统一成可检查的轨迹,再按语义计划进行边界对齐与桥接。其贡献是组合已有技能的接口和验证流程,主实验全部在仿真中使用固定跟踪器,不是在线学会任意新动作。
图解主要方法
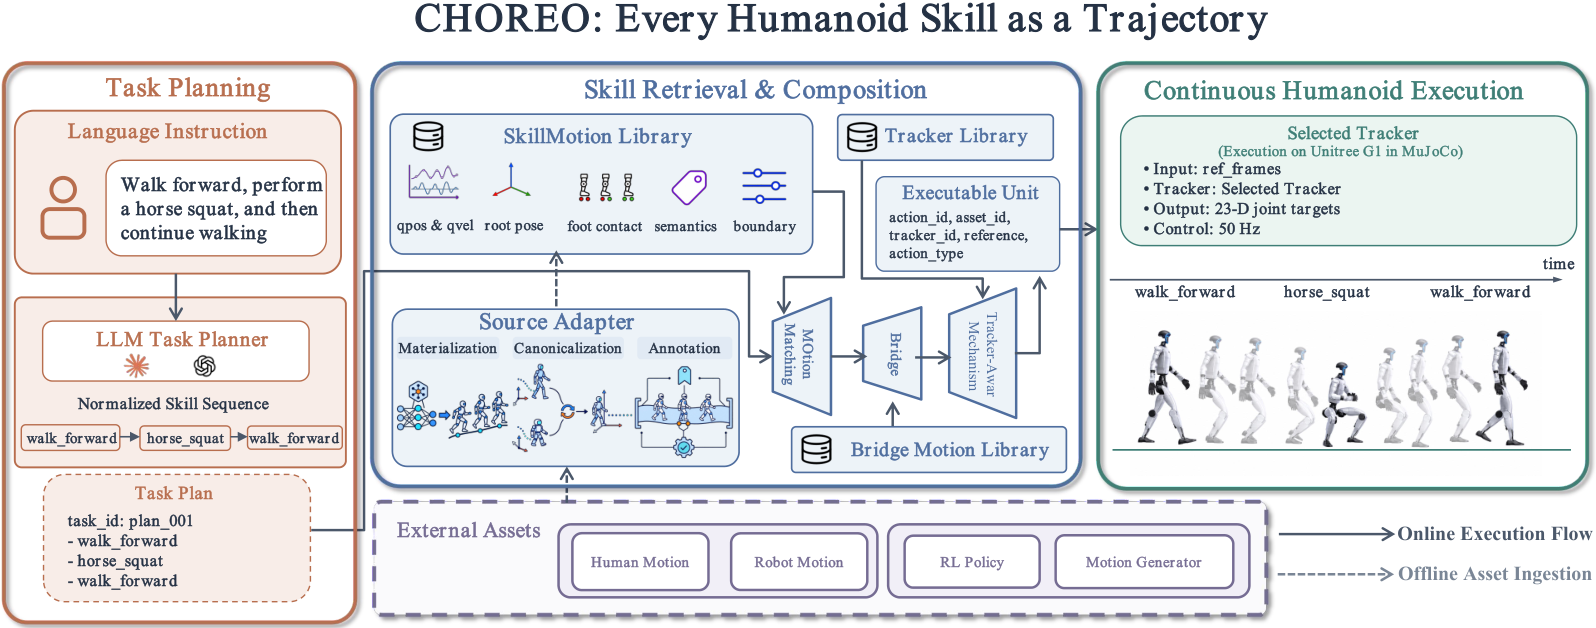
原图 2 中,统一格式、接缝处理和物理执行各解决什么问题?
- 1
先把不同来源的动作变成 SkillMotion
统一为 G1 的 23 自由度、30Hz 轨迹,包含关节、根部位姿和速度、语义入口出口、接触置信度及跟踪器来源。坐标转换和格式通过只是第一关;库注册还要试跟踪,无法执行的片段隔离,而非一导入就视为可用技能。
- 2
语言规划只负责选出语义序列
大模型选择已有技能形成固定计划,运行中不使用在线生成器、重训策略或动态跟踪器路由。有限技能库决定可表达任务的边界,漂亮的自然语言计划不能制造库中没有的可靠行为。
- 3
按边界状态对齐相邻技能
匹配平面位置和朝向,再比较关节位置/速度、根部高度/速度以及带置信度的接触条件。兼容性分数是筛选指标,不能代替动力学可行性证明;未知接触不能当作确定接触。
- 4
小间隙做过渡,大间隙通过站立桥接
方法正文式 4–6 使用匹配位置、速度和加速度端点的五次多项式,标准接缝 24 控制帧;较大不匹配通过已验证站立桥段连接。摘要和引言另称三次 Hermite,存在表述不一致,本篇按方法公式解释,待代码澄清。
- 5
把组合轨迹交给固定底层跟踪器
主实验 GMT 在 50Hz 跟踪,比较同一技能序列不同拼接方式。轨迹数值光滑不保证机器人不摔倒;应同时检查任务语义完成、接触与全序列稳定,而非只看某个边界误差。
实验与证据
以下为作者报告;已阅读 v1 全文及附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【主表】MuJoCo G1 中 130 个固定任务、552 个边界,单执行种子;完整方法 124/130,成功率 95.4%。 主实验表 ↗
我的解读是确定任务集的仿真证据,不能当成真实机器人或多随机种子统计。
来源证据【八技能任务】完整方法 45/48=93.8%;固定 Hermite 对照 22.9%,最强站立式对照 41.7%。 长序列比较 ↗
我的解读仅加平滑插值不足以解释长序列能力;但任务、技能库和跟踪器都固定,泛化范围有限。
来源证据【资产检查】3069 个资产通过格式导入,抽样执行 356 个,其中 353 个可跟踪。 资产验证 ↗
我的解读99.2% 的分母是执行子集,不是全部资产;导入成功和物理执行成功不能混为一谈。
来源证据【消融表 4】移除兼容性检查,八技能成功率降至 75%;移除桥验证为 95.8%。 消融表 4 ↗
我的解读并非每个模块都在此基准显著增益;正文又将完整结果写为 95.8%,与表中 93.8% 不同,保留差异不强行统一。
开放情况与使用许可
已读全文与补充实验;本次未确认可运行作者仓库。09-11 首发,按回顾补收展示,不冒充今日发布。
LICENSE论文 CC BY-NC-ND 4.0;仅引用未改动的必要原图,软件许可未核实。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
为已有技能提供坐标、状态和可执行性契约,是把动作演示转成可组合机器人资产的重要一步。
反方 · 哪些结论还不够
全仿真、单执行种子、固定计划和跟踪器限制了开放环境适用性;插值阶数与部分结果表述仍需澄清。
综合判断
值得作为技能库工程研究回顾;在真机接入前,应把接口通过、轨迹可跟踪和任务完成作为三项独立验收。
我会先做的验证
未执行的验证方案:留出技能来源和长序列组合,在多个随机种子与真机扰动下比较拼接;记录接缝冲击、足部滑移、跌倒和任务语义错误,并按实际方法实现核对插值阶数。