Chronos Policy:让机器人知道观察发生在何时、动作应该何时执行
时间戳与时间随机化互补,但小样本任务得分不等同完整成功率
同样两帧画面,间隔20毫秒与200毫秒代表不同速度;模型如果只知道帧的位置,就无法区分。Chronos把图像、力和本体状态的采集时刻,以及所请求动作的未来执行时刻,直接写进注意力的位置编码,用相对物理时间解释异步传感器与推理延迟。
图解主要方法
何时采集、何时执行,怎样影响同一段动作预测?
- 1
保留实际采集时间
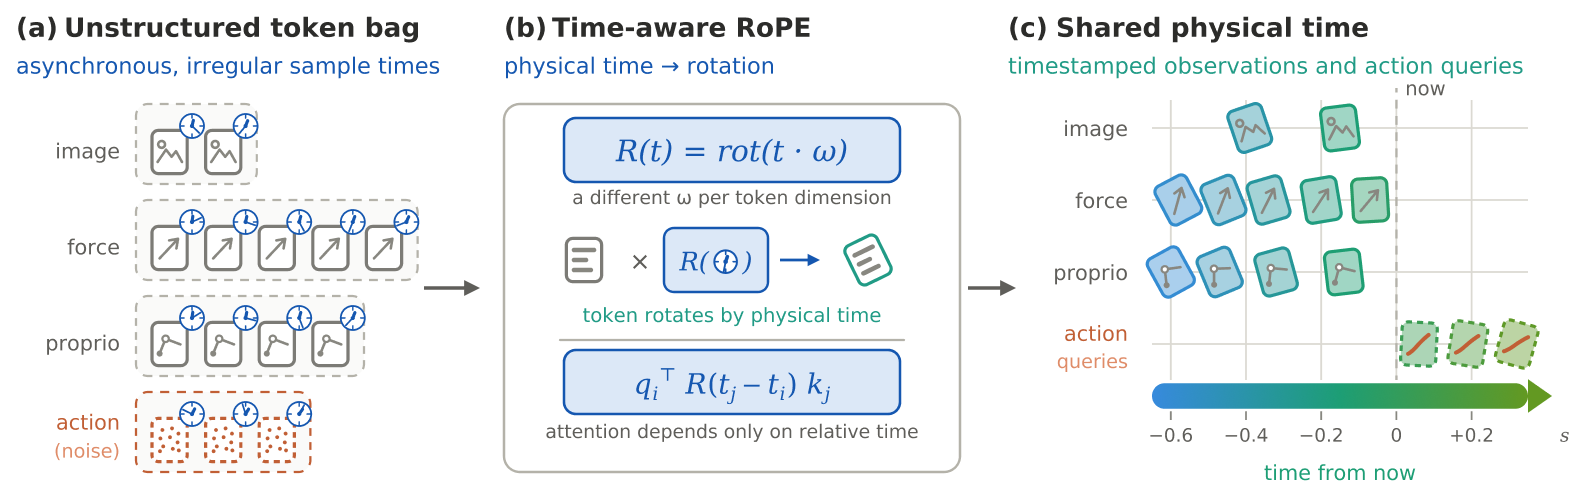
图2(a):每个观测保留实际采集时间,不把多频率传感器强制重采样成一个固定时间格。图像patch继承帧时间,力和本体状态使用测量时间。动作token初始化为噪声,附带希望执行的时间t+d+jΔt,其中d表示预计推理延迟。内容特征、模态和空间嵌入继续保留。
- 2
让相对时间控制注意力
图2(b):时间相对当前请求时刻表示,用于旋转注意力的query和key,而非直接加到内容向量。点积包含R(tj-ti),共同平移所有时钟不改变该关系。实现旋转16对坐标,周期在0.1至2秒之间对数分布;这不是声称任意时间跨度都能可靠外推。
- 3
训练随机化时序
图2(c)与§3.3:训练随机化各模态采样频率、送达延迟和动作chunk起点,保留对应真实时间戳。先选择请求时刻可获得的观测,再以L1损失预测干净动作;扩散噪声时间步与现实时间是两个不同变量。单纯增加时间随机化却隐藏时间戳会让相同序列位置含义不确定。
- 4
推理估计延迟并丢弃过期动作
§3.4:推理时继续执行上一段动作,使用已完成请求估计本次延迟;新动作到达时丢弃执行时刻已过的项。实验固定每段16动作、20Hz,改变控制频率和让行为任意加减速仍是未来方向。
实验与证据
已读正文与附录A–C,核对表1–9和原图;未独立复现。
来源证据共同骨干16层、宽512、8头,SigLIP2 base图像编码器;50轮训练。Conveyor/Pivoting每种方法和条件3训练种子×3评测种子×50回合,报告训练种子间样本标准差;检查点按名义验证成功率选取。 附录A、B.1–B.2 ↗
我的解读骨干和训练设定控制较好,但时间随机采样同时改变数据利用方式,应把时间表示与增强拆开比较。
来源证据Conveyor综合扰动下DP为0%,AddTime为7.8±2.0%,完整RoPE为32.7±5.7%;去掉随机化的RoPE为10.7±0.7%。Pivoting相应完整RoPE为38.4±17.8%。 附录B表3 ↗
我的解读两项组成共同发挥作用;32.7%不是可部署的高可靠性,Pivoting种子方差也较大。
来源证据六项准静态任务的扰动平均从59.7%到73.4%,但Threading综合扰动DP为77.3±8.1%,Chronos为63.3±3.1%。 附录B表4 ↗
我的解读平均改进不能改写成每个任务或条件均不退化。
来源证据真实Dynamic Cup与Peg Insertion每条件10次,Pivoting每条件20次;任务得分=100×(完整成功+0.5×部分成功)/试验数。综合扰动Chronos得分分别55、65、75,而完整成功数分别5/10、6/10、14/20。 附录C表5–9 ↗
我的解读需要区分加权任务得分和完整成功率。每条件样本很小,且部分成功定义因任务不同:杯子侧放、超过30秒插入或立起后倒下,不能视为同等完成。
开放情况与使用许可
2026-10-14打开作者项目页,代码标记Coming soon;未确认实现、权重或训练数据可下载。论文首发为2026-10-09,不能使用列表公告10-12替代首发。
LICENSE论文CC BY 4.0;没有已核实的代码或权重许可。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
RoPE与AddTime使用相同时间输入和随机化,对照直接针对“时间怎么进入网络”;显式表示观测年龄与动作未来时刻,也能同时覆盖传感器和推理两类延迟。
反方 · 哪些结论还不够
真实任务每条件只有10或20次;时钟精度、不同传感器时钟偏置、突发长尾延迟未得到充分压力测试。所有方法20Hz,不能把连续时间位置表示误读为连续控制频率已经验证。
综合判断
适合时间戳可靠、动态目标或异步多传感器明显的模仿学习管线。现有证据支持对指定扰动的相对鲁棒性,不构成安全保证或普遍任务提升。
我会先做的验证
未执行的验证方案:固定同一演示集和训练预算,对DP、随机化DP、RoPE无随机化、AddTime、完整Chronos作配对评测;加入时钟偏置、漂移和不可预测长尾延迟,分别报告完整成功、部分成功、接触力峰值、过期动作比例及置信区间。