具身智能论文图解
Collision Mesh Poisoning
机器人资产验收:看得见的形状,与实际参与碰撞的形状。
IN A NUTSHELL
论文检查可视网格与碰撞网格分离带来的训练风险:仿真中通过的策略,换回正常几何后可能失败。重点在资产物理语义与验证条件,不是新的机器人基础模型。
01
图解主要方法
仿真验收通过,是否同时证明资产的物理表示可信?
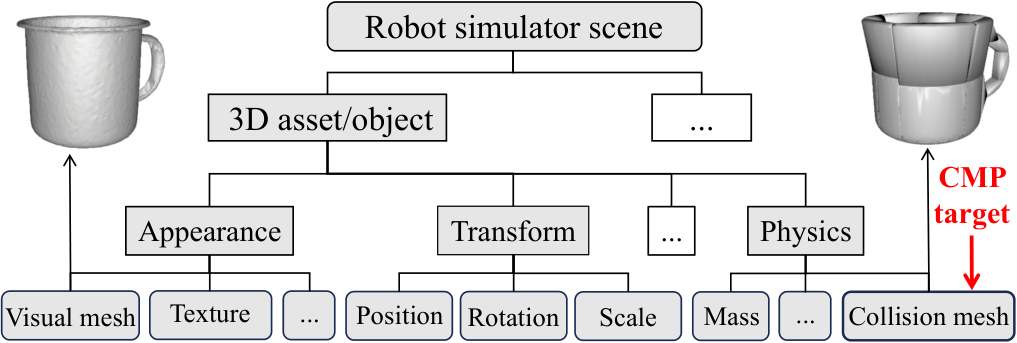
图 2 · 仿真资产结构(论文 v1)查看大图 ↗
Gengyang Xu 等,2026;必要的评论性原图引用,未经修改。 · 原始来源与图注 ↗ · 版权归原作者。arXiv 分发许可不是图片通用再许可;未发现单独开放图片许可。- 1
1 · 外观分支
图左 Visual mesh 与 Texture 决定渲染外观;改变物理代理不必改变屏幕上的物体。
- 2
2 · 物理分支
图右 Collision mesh 决定接触边界,正常资产也会简化几何;差异大小本身不足以判断可用性。
- 3
3 · 从接触到策略
研究用脚本代理比较两种几何上的接触结果,再训练 PPO 策略并分别评估;部署输出是机器人动作,不是生成图像。
02
实验与证据
作者实验,未独立复现;主要测试为状态输入的 PPO 策略,不能直接外推到视觉 VLA。
03
开放情况与使用许可
作者披露声明明确暂不发布相关工件,部分实现细节和平台名也未公开;不标为开源。
LICENSEarXiv 非独占分发许可;未确认代码或权重再使用许可。
04
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:分别检查渲染与物理表示,能发现单靠效果图无法覆盖的资产缺陷。
反方 · 哪些结论还不够
我的判断:受控已知位姿排除了部分感知误差,也缩小了现实适用范围;不能把碰撞差异一律判为恶意,合理简化本就存在。
综合判断
我的判断:值得纳入仿真资产的可靠性审查,但尚无充分依据把所测降幅推广到所有具身模型或资产库。
我会先做的验证
建议实验,尚未执行:在自有无害资产上对比供应方碰撞网格与独立重建版本,固定质量、摩擦、策略和初始位姿,记录接触偏差及任务成功;增加原生材料和视觉闭环条件,报告误报率。