Controller-Shaped Curriculum:让触觉反射先改善机器人示范
采集质量、学生策略和部署仲裁器需要分别评估
脆薄塑料杯既容易滑落也容易被捏变形。研究用 25Hz 触觉反射帮助操作者采集处于可行抓握区间的轨迹,再训练只读 RGB 与机器人状态的学生;部署时还可让仲裁器把夹爪控制交还给触觉反射。
图解主要方法
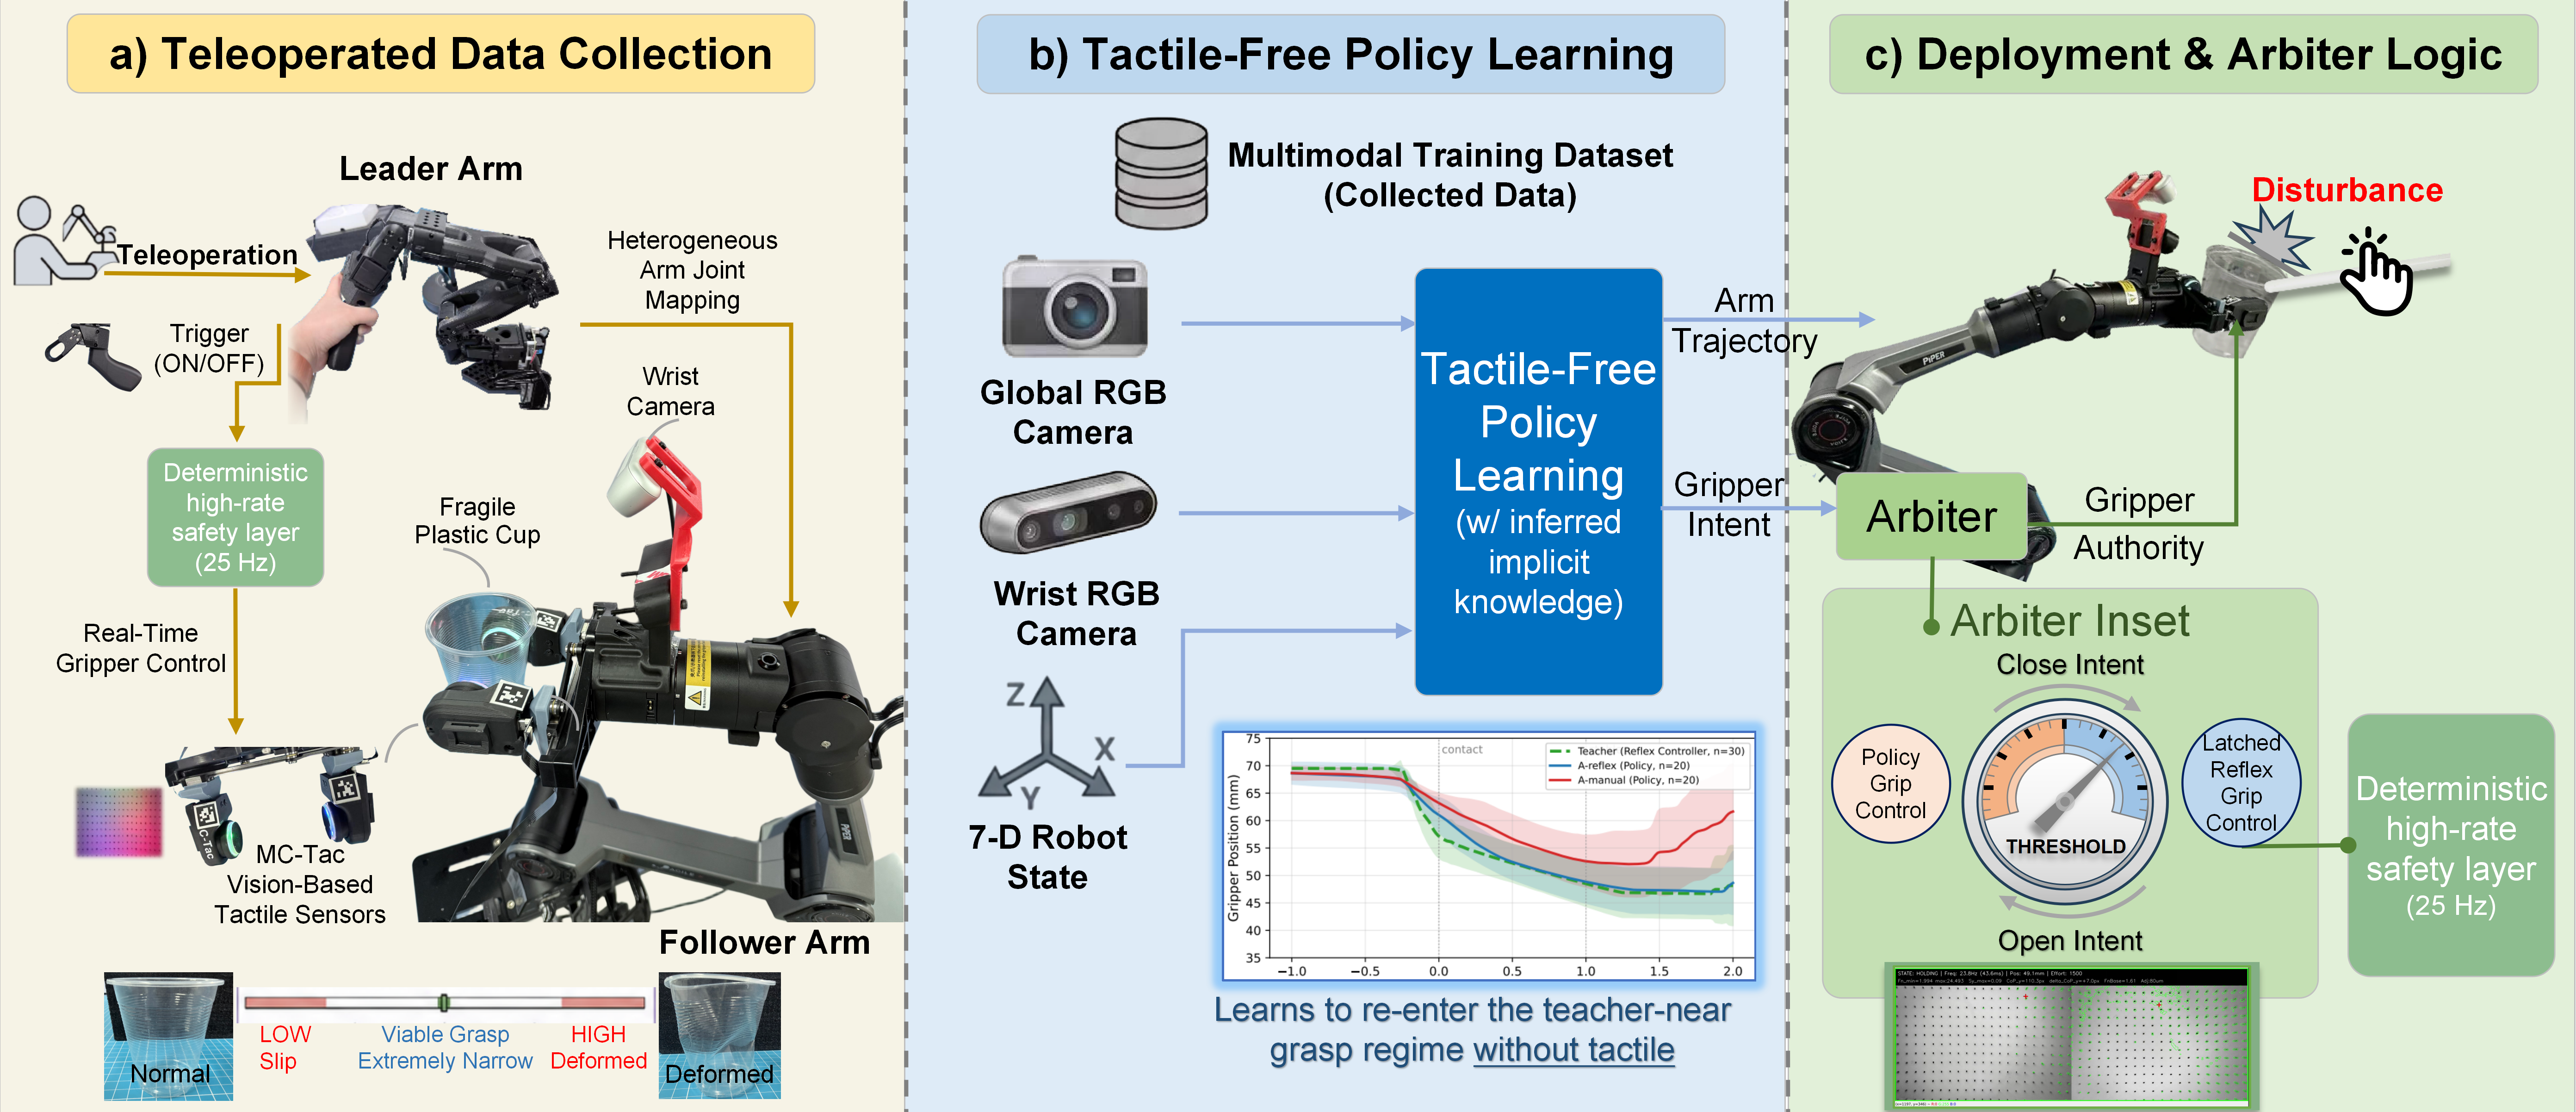
图 2 的三个阶段为什么不能合并成“机器人不再需要触觉”?
- 1
在采集阶段塑造可学习的抓握区间
图左主从遥操作中,手动与反射两组都能看现场画面和触觉 GUI,区别是反射组额外具有自动 25Hz 夹爪回路。保存的是从臂实际执行的动作,而不是操作者未实现的指令,因此学生学习的是被控制器修正过的分布。
- 2
让学生从视觉与状态重新进入该区间
图中间使用 RGB 和 7D 机器人状态训练 ACT 或 π₀.₅,不把触觉图像作为学生输入。教师改善示范能帮助学生模仿接触到保持的过程,却不能让视觉在突发滑移时提供同等带宽。附加动态差分损失作用于训练中的释放响应,不是上线时新增传感器。
- 3
以夹爪意图仲裁保留快速反馈
图右仲裁器把策略输出解释为关闭或开启意图:关闭触发锁存式反射控制,持续开启意图才释放;机械臂轨迹仍由学生给出。这个版本部署时依旧使用触觉,它和完全 policy-only 的实验必须分开。
- 4
避免把控制代理量当真实接触力
反射用触觉派生的无量纲量控制闭合,文中的约 1.5 阈值不是牛顿。物体变形的外部约 0.5N 测量属于另一测量过程;直接把二者混合会误判夹爪安全裕量。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【示范数相同、采集方式不同】30 条反射示范对比从 100 条手动轨迹中视觉筛选的 30 条;ACT 在每组 20 次 policy-only 测试中稳定抓握为 19/20 对 3/20。手动模型加入仲裁器后为 10/20。 表 1 与附录数据筛选对照 ↗
我的解读我的解读:示范质量和运行时反馈都有作用,但同一专家顺序采集、非盲评估及主要配置单训练种子限制因果归因。接触再筛选的小对照为 6/20,也未消除差距。
来源证据【扰动与分布外】一组扰动实验 policy-only 11/20,加入仲裁器 20/20;分布外小样本为 8/10 对 3/10,p=0.0698。 扰动、OOD 与补充种子实验 ↗
我的解读我的解读:扰动下快速夹爪反馈很重要;10 次小样本的差距不能写成已获统计确认。额外种子仍有失败,20/20 不代表安全保证。
来源证据【释放正则的代价】动态损失帮助提早释放,但全时域可行区占比有 68.7%→54.8%、70.8%→61.2% 的下降。ACT/π₀.₅ 控制执行频率为 15/20Hz,实际策略查询约 1.7–1.8Hz。 动态损失与时序实现附录 ↗
我的解读我的解读:释放响应、持续保持和调用频率是不同指标;不能只报提前释放,或把动作频率当模型重规划频率。
开放情况与使用许可
09-22 首发;论文全文及附录、作者项目页已核对。项目页展示方法与结果,但未核实专属训练代码、示范数据或学生权重发布。
LICENSE实现与数据许可未确认;原论文为 arXiv 非独占分发授权,仅引用讲解所必需的图 2。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把“更好的示范”落实成可控制的接触状态分布,显示采集端控制设计可以显著影响小数据策略。
反方 · 哪些结论还不够
小规模单物体流程、操作员与采集顺序可能混杂;无触觉学生在外部扰动下不能替代部署触觉闭环。
综合判断
适合在易碎或易滑物体上联合设计采集控制器与执行仲裁器;评估时要把数据收益和在线反馈收益拆开。
我会先做的验证
未执行的验证方案:随机化多操作员采集顺序,固定筛选预算,以相同训练种子比较手动/反射数据和有/无仲裁器四格组合;盲测多种杯材质、外力与释放条件,报告破损、掉落、延迟及力标定。