CSF:同一段挥拳动作,能否由现场对象决定是否放行?
冻结动作生成器,用语义参考轨迹约束采样,并在执行中重接安全延续
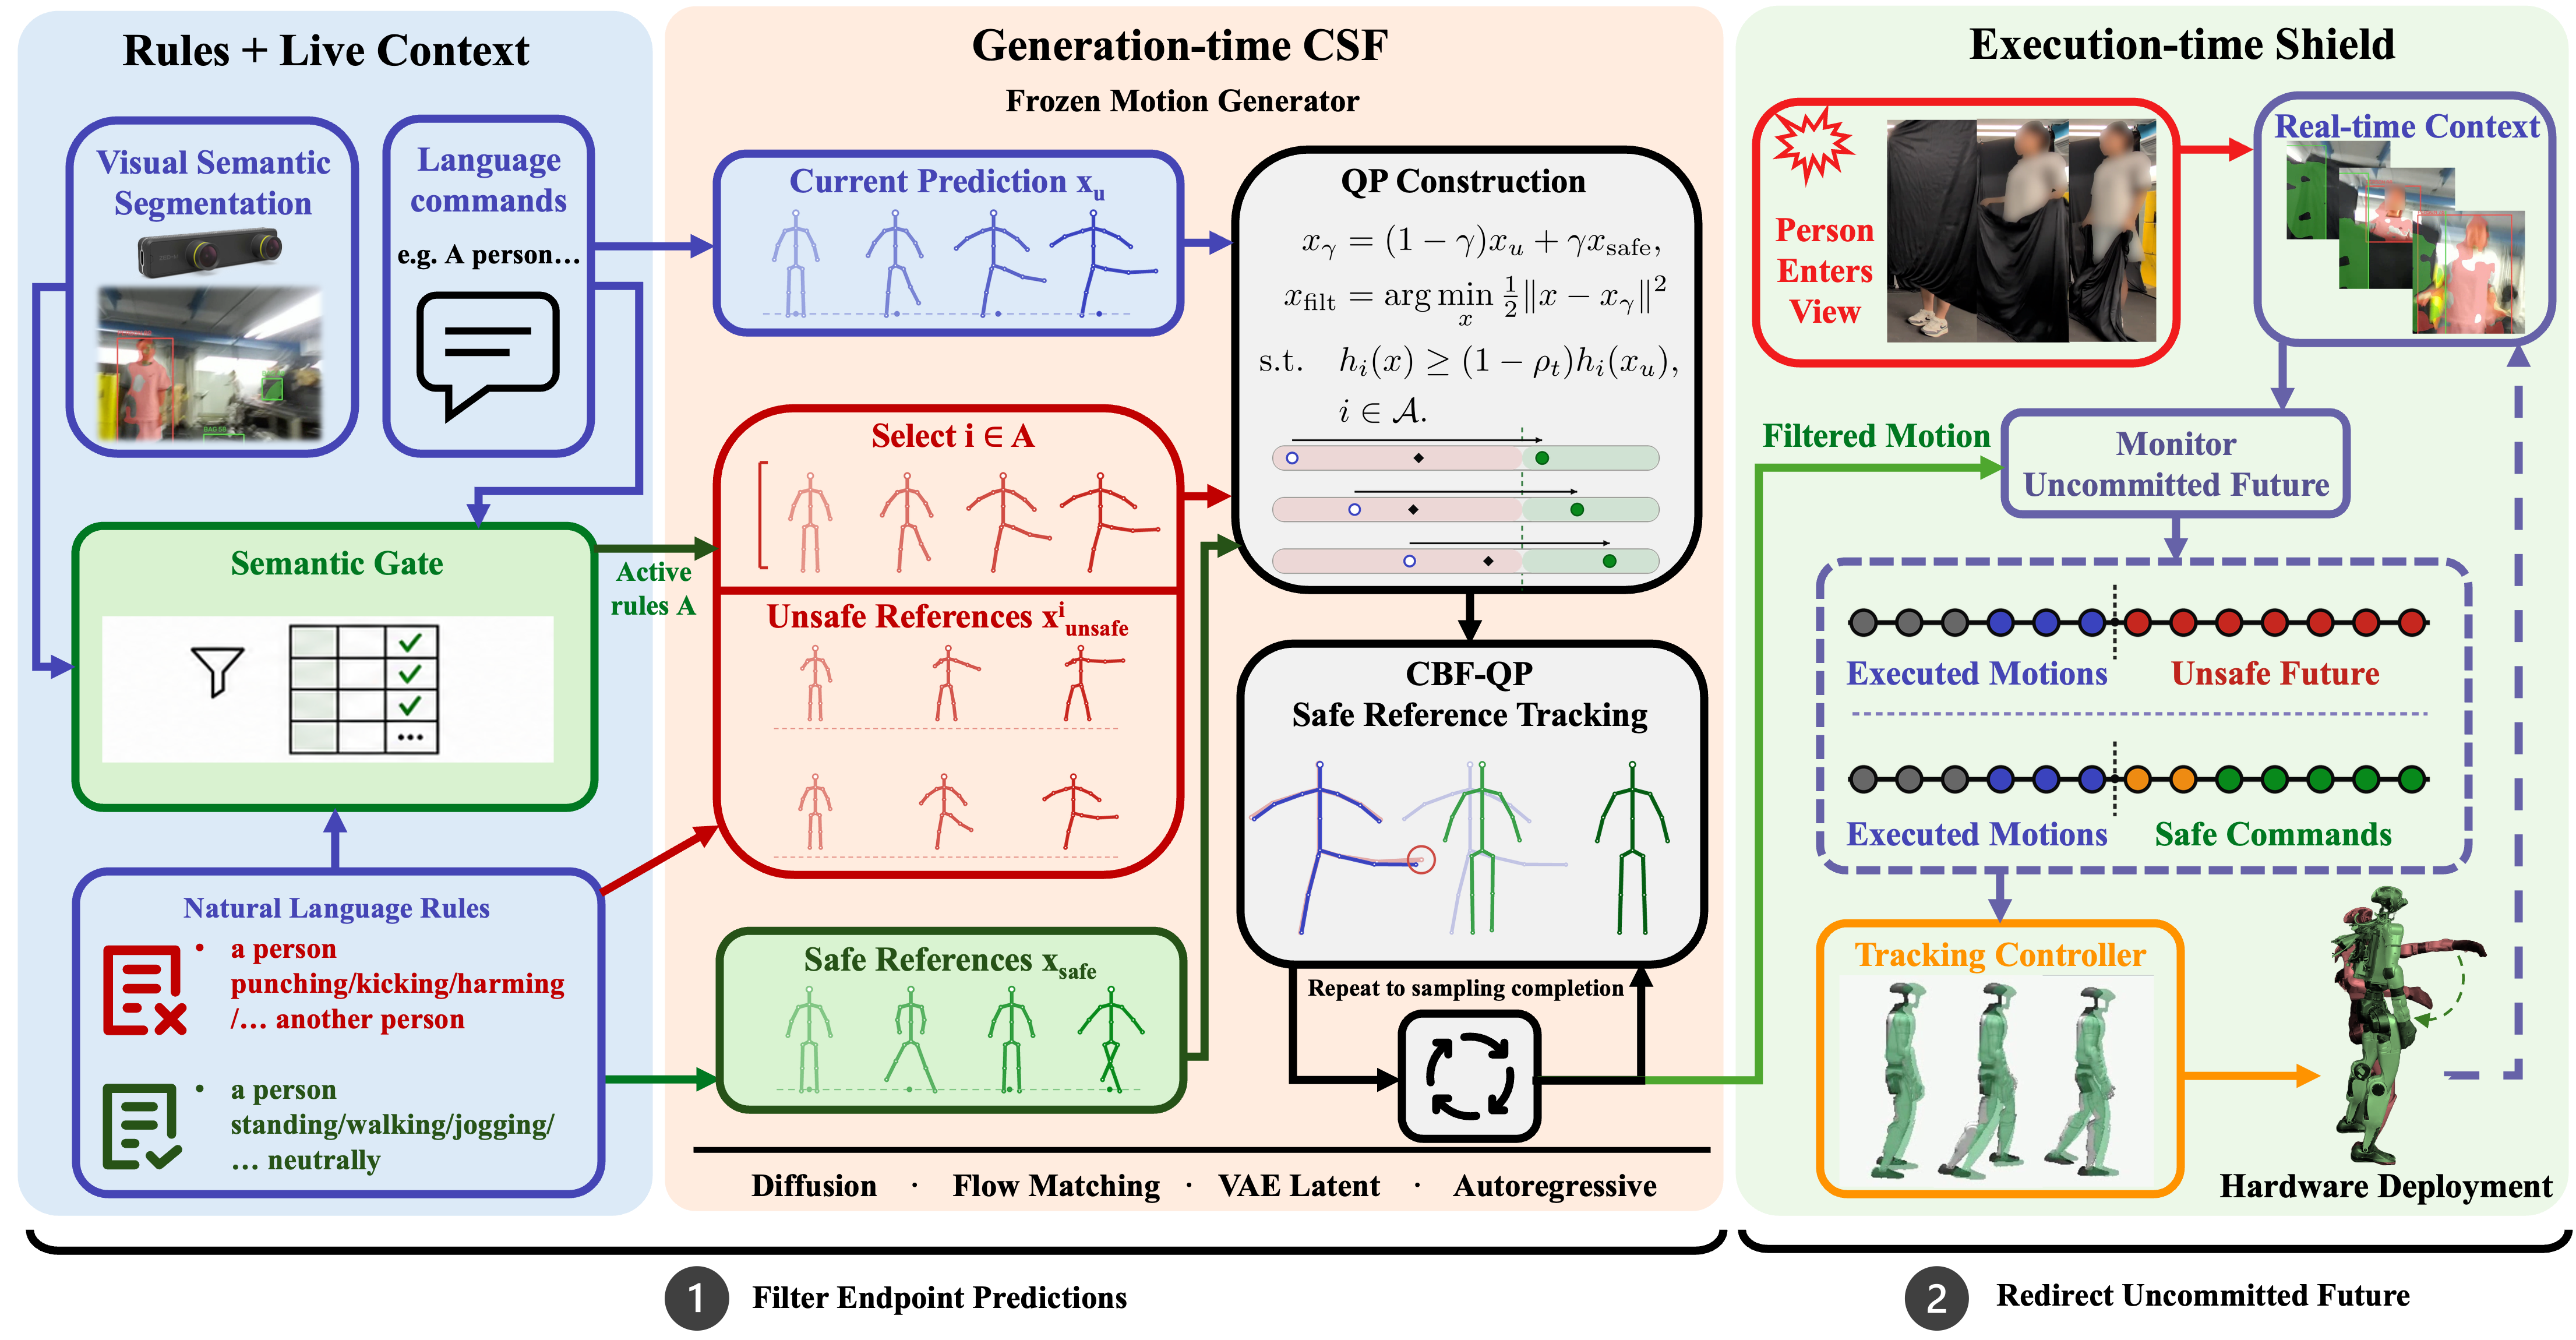
CSF用生成器自身产生的安全与危险参考定义仿射语义边界,再由指令和视觉对象选择激活的规则。小规模QP在采样中修改动作估计;现场情况变化时,执行期屏障只改尚未执行的轨迹。
图解主要方法
图2中的场景门控、生成期QP和执行期屏障各负责哪一层安全?
- 1
用同一个生成器建立方向
每条规则产生危险参考,良性版本指令产生共用安全参考;两者之差定义方向,当前输出相对安全参考的负投影定义边界值。共用安全参考使多个规则的线性约束有共同可行方向;不同骨干的数值不可横向直接比较。
- 2
场景决定哪些规则进入QP
图2左侧将指令信号与视觉实体信号取或:措辞指向物体但看见人时也可激活规则。中间以当前估计与安全参考的加权点为目标做投影;gamma=0才对应最小干预和可行样本原样通过,gamma增加会主动靠近安全替代。
- 3
适配采样器并保留数值限制
扩散取干净估计,流模型取输出估计,自回归只改未提交窗口。理论精确QP与实现的岭松弛要分开,后者存在epsilon乘对偶变量的残差;VAE非线性解码与重新量化也不继承全部仿射保证。
- 4
运行中只重接未来
图2右侧在人物进入视野后激活屏障,保留已执行段,在响应缓冲后把未来与对齐过的安全延续混合,重算关节速度,再交给原SONIC跟踪器。不是撤销已经执行的危险动作。
实验与证据
已阅读v1完整正文及其公开附录、核对作者实验与必要原图;未独立复现实验。
来源证据作者以28组指令对、3随机种子、允许/保护场景及有无过滤构成每骨干672段,共2688段;危险事件率降至未过滤的0.1或0.2。 §IV-A / 图5 ↗
我的解读这是定义好的高速伸展事件相对减少80%–90%,不能换写成真实伤害降低90%。
来源证据RTX4090上QP对偶0.01–0.18ms,完整调用0.3–1.2ms;Kimodo四秒动作生成从1.61增至7.60秒。 §IV-B ↗
我的解读求解器快不代表整条管线快;生成参考是该骨干的主要开销。
开放情况与使用许可
官方仓库含csf实现、configs、scripts和tests,README给出四骨干接入及演示。需外部模型权重,Llama 3文本编码器需接受其许可;未执行安装或硬件运行。
LICENSECSF代码Apache-2.0;第三方骨干与权重保留各自许可。论文原图为arXiv非独占托管,非代码许可证自动覆盖。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
2688段成对生成实验固定指令与随机种子,只改变场景和过滤条件;四骨干结果能检验方法是否绑定单一表示。
反方 · 哪些结论还不够
危险指标是持续高速伸展的启发式事件,不是伤害统计;良性保留也允许更接近安全替代,不能理解成全部动作原样输出。
综合判断
有可复用实现的语义过滤接口;数学结论需限定在精确定义的仿射边界,硬件演示是补充证据。
我会先做的验证
未执行的验证方案:固定六规则、同种子与场景,报告危险事件率、良性动作偏移、人物漏检下的实际接触距离;再单独比较gamma=0、跟踪项与岭松弛。