CuBot-STT:用外部搬运机器人重组无驱动方块
把驱动留在搬运器,结构模块能否同时轻量、承载和可重组?
CuBot-STT将120毫米、280克的无驱动立方模块与外部运输机器人组合。机械锁、触点供电和分层重配置规划共同设计;百模块结果主要属于规划测试,不能当作百模块实机演示。
图解主要方法
把驱动留在搬运器,结构模块能否同时轻量、承载和可重组?
- 1
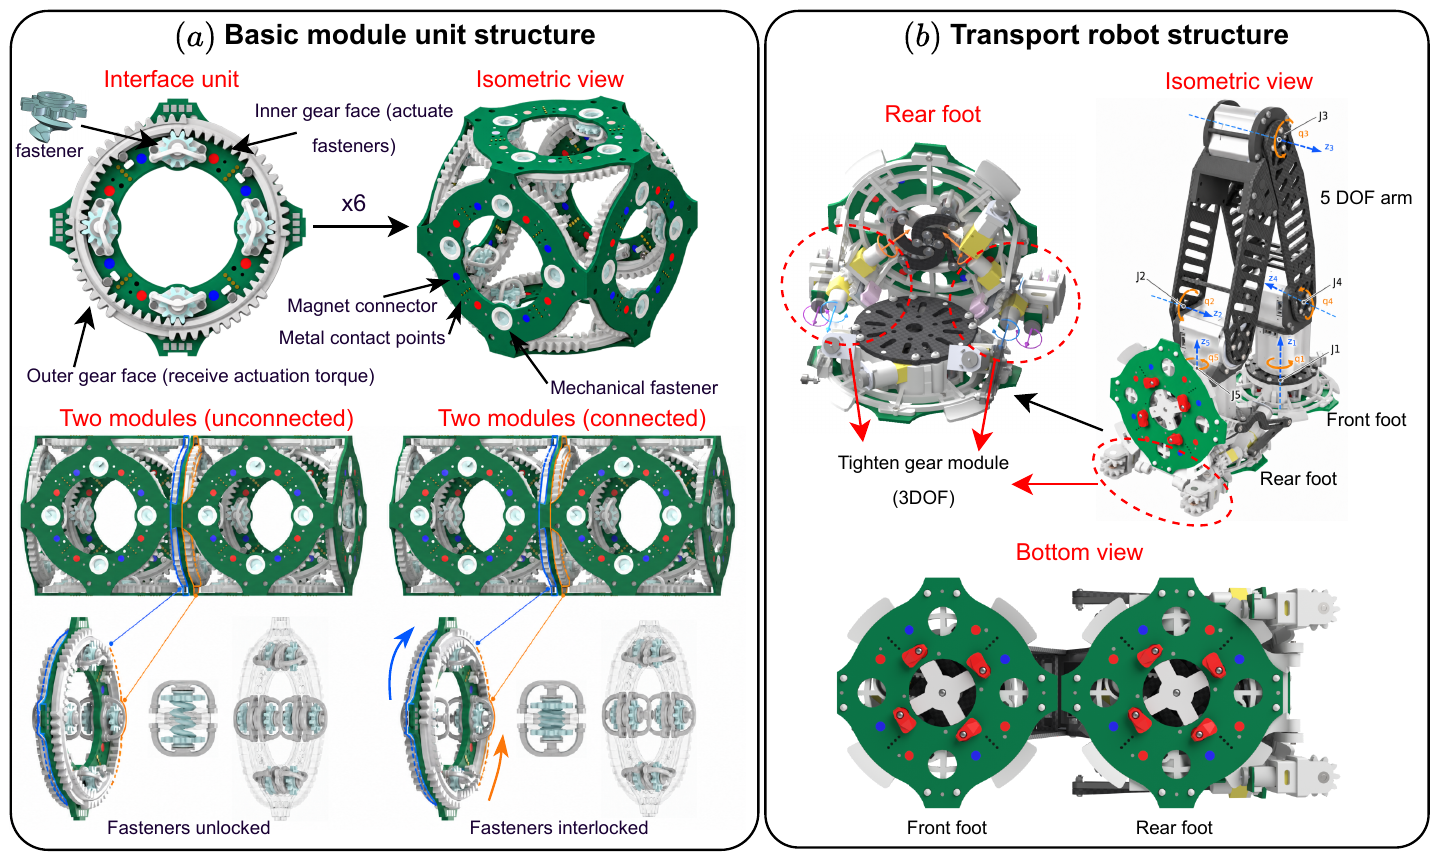
图2左:模块只负责连接与承力
六面PCB模块用环形齿轮联动四个螺旋紧固件,磁体先辅助对齐,机械锁再建立承力连接;弹簧触点连接24V总线。40度环转动对应小齿轮约236度与3.05毫米锁紧行程,磁吸不是最终结构锁。
- 2
图2右:把主动驱动集中到运输机器人
搬运器有双脚、五自由度腿与抓取/拧紧结构。取模块时两脚锁定,移动时遵循先建立新约束再释放旧约束,降低悬空失稳;这让结构模块轻量,但运输器成为速度与可靠性瓶颈。
- 3
上层先决定哪些模块可以移动
宏动作检查整体连通性、不可拆关键连接、放置邻接条件及双脚支撑姿态。学习启发式是在错位模块下界上加非负残差,结合时序差分与可行解上界训练;加残差后不能宣称仍是可采纳的A*下界。
- 4
下层把抽象动作变成可执行路径
在接触面图上搜索,使用动作时间标定并执行逆运动学与碰撞检查。规划预算的节点或边展开数不同于真实墙钟时间;结构连通也不自动保证所有接触负载安全。
实验与证据
已阅读正文完整机械设计、规划、实验与限制,并核对PDF图2,核对实验条件与原图;未独立复现。
来源证据连接极限法向300N、切向剪切与弯曲测试490N;100次原语试验中步行100%、解锁96%、放置98%(允许最多三次尝试)、锁紧92%。 硬件强度与动作成功 ↗
我的解读破坏极限不是额定安全载荷,含重试的放置成功率不能与单次锁紧率直接相乘估算整机任务可靠性。
来源证据11模块实物重配置与组装分别完成三次;70模块演示为Blender数字孪生。六模块供电连续性证明连接导通,不等于高电流带载与寿命认证。 系统规模 ↗
我的解读实物证据仍小规模,3D打印齿轮磨损会影响反复锁紧。
来源证据1266个70–100模块密集问题,B1000预算下79.2%对解析启发式28%与双向57.5%;150模块最难错位组只解9/65。 规划结果 ↗
我的解读算法扩展并不均匀,预算计数和任务难度应与成功率一起呈现。
开放情况与使用许可
论文与原图公开;本次在作者论文来源中未确认可下载的完整CAD、控制程序、训练权重及对应许可,按实现开放待核记录。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
机械接口、供电与可行宏动作一起设计,避免把抽象重配置计划直接冒充机器人能执行的动作。
反方 · 哪些结论还不够
锁紧成功率、磨损与传输器串行瓶颈限制长流程;缺少百模块真机、额定载荷及长寿命试验。
综合判断
是值得跟踪的模块化结构原型,离无人值守建筑或生产部署仍远。
我会先做的验证
未执行的验证方案:在同一套硬件上连续重组100轮,记录单次/含重试成功率、齿轮磨损、接触电阻、峰值电流及各阶段耗时,再用额定载荷而非破坏载荷测试。