数字孪生遥操作:把接触力和遮挡手指显示给操作者
力箭头减少纸杯变形但未显著提高完成率;透明显示的箱体结果仍是小样本描述
这套裸手双臂遥操作界面将指尖触觉信号显示为颜色或箭头,并用可选虚拟视角或局部透明数字孪生揭示遮挡手指。15人纸杯任务证明主观负荷降低,14人箱体任务中透明显示加力箭头成功率最高。它研究人类如何更好采示范,尚未检验这些数据训练出的自主策略。
图解主要方法
不戴力反馈手套,操作者能否通过虚拟力提示和透明物体改善灵巧抓取?
- 1
先建立可跟踪的物体数字孪生
环绕拍摄重建3DGS,再用RORA/GS2Mesh式流程补洞、重网格化得到表面;真实物体贴ArUco,随位姿和机器人状态更新虚拟场景。这些准备不是即时从陌生物体自动完成。
- 2
把各指触觉变成视觉提示
热图按触觉强度统一给传感垫着色,箭头在指尖表示力方向和大小。左XHAND1用指腹传感,右Inspire用指尖/指甲两垫,热图分开显示而箭头合成一支;没有穿戴触觉输出。
- 3
提供一次选定的虚拟视角
接近物体到阈值时暂停遥操作,保留操作者手参考位姿,显示相机控制按钮;选好视角再将手对齐参考恢复。确认后不能重新选视角,是带显式中断的观察辅助。
- 4
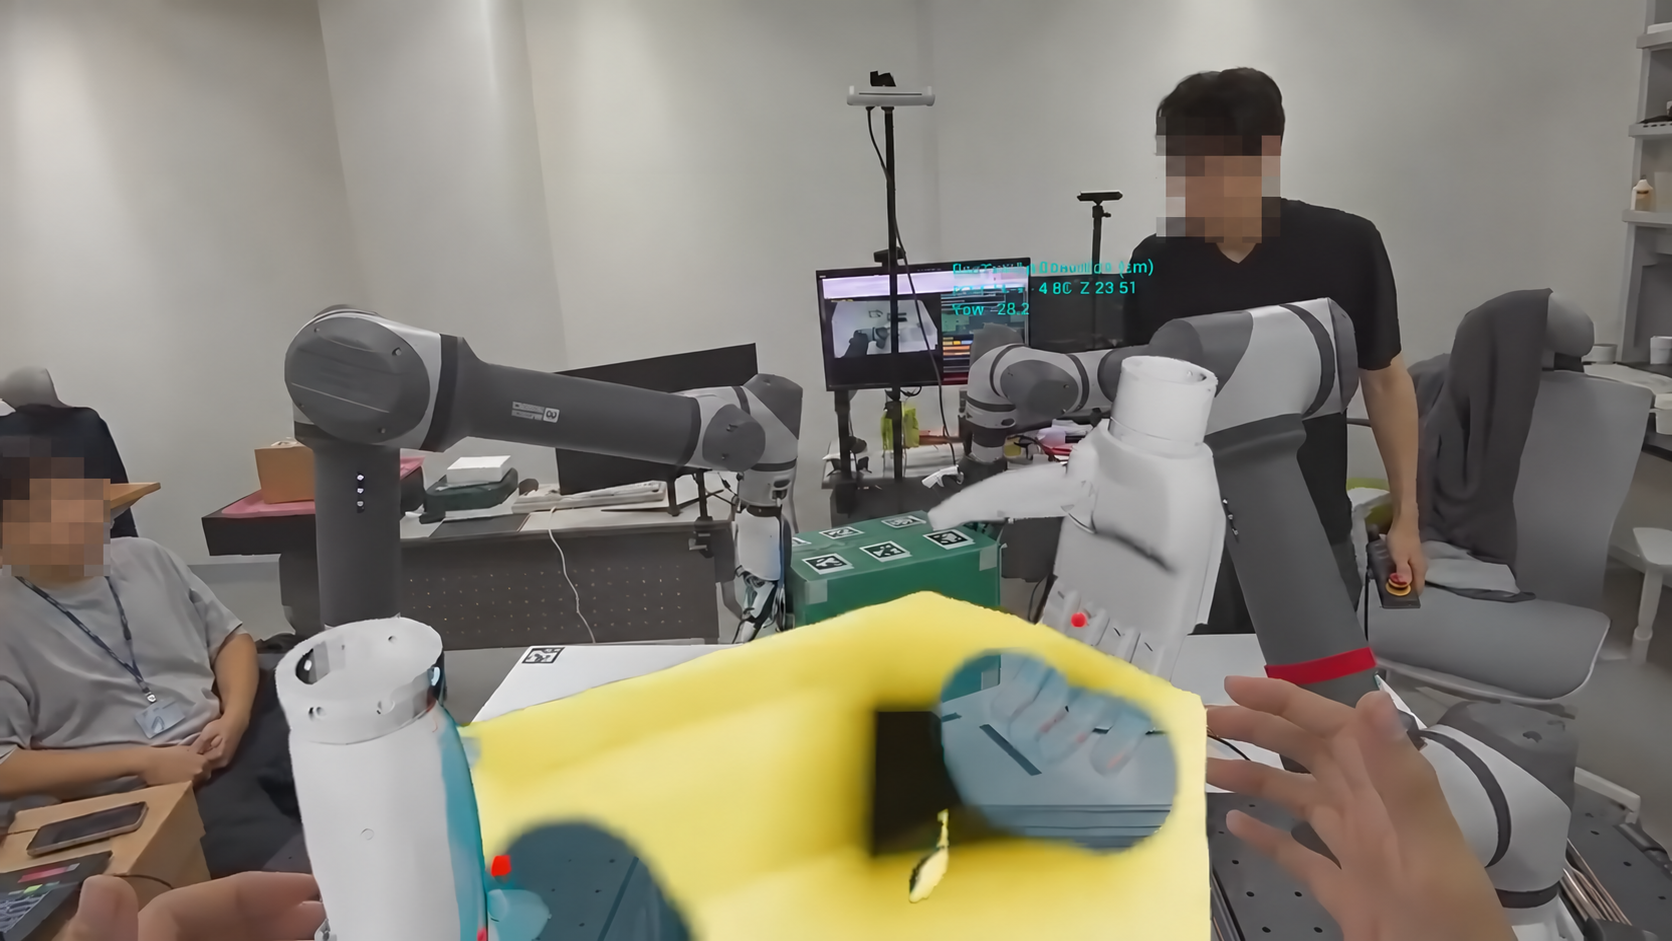
或根据遮挡自动局部透明
指尖靠近时沿视线局部降低虚拟物体不透明度,保留整体轮廓,并显示指尖/手掌最近表面红点。区域随手和头部视角更新,无需手动确认,但依赖数字模型和真实位置一致。
- 5
比较人工任务完成与主观负荷
纸杯任务测试力量表示,箱体任务再将箭头开关与三种界面组合。评估的是人类遥操作表现,没有训练和评测自主策略,不能由此断言学习收益。
实验与证据
全文37210字符含全部实验、局限与参考文献读完,无额外公开附录;图4b原始子图视觉核验,首发和资源检索核对。
来源证据15名大学参与者,13男2女,平均25岁;14人参与第二任务。硬件两RB5-850E、左XHAND1、右Inspire RH56DFTP,Quest3与UE5.3。 III-D;IV-A ↗
我的解读样本、年龄及先验经验有限,不能代表所有操作者和远程部署条件。
来源证据纸杯190ml移送450mm,每人每条件3次,总135次;可见折痕、掉落或未直立放置都失败。 IV-B1 ↗
我的解读成功定义比只抓起更严格,且由实验者检查外观;没有报告盲法判定或客观力峰值。
来源证据箭头成功16/45=35.6%,热图14/45=31.1%,无反馈7/45=15.6%;总体p=0.218。 V-A;表I ↗
我的解读这是观察到的差异,未达显著,不能声称箭头提高总体成功已被证明。
来源证据变形率箭头13.3%、热图35.6%、无反馈44.4%,三条件总体p=0.006;掉落51.1%、33.3%、40.0%,p=0.350。 图5;V-A ↗
我的解读总体变形检验不是每一对都显著;减轻夹力可能牺牲抓稳,需一起读掉落率。
来源证据NASA-TLX均值无反馈65.67、热图45.78、箭头39.67;对无反馈Bonferroni p=0.0008与0.0013,热图对箭头p=0.4668。 表I–III ↗
我的解读支持两种显示都减负,不能证明箭头比热图更省心。
来源证据箱体230×225×320mm,固定偏航30度;两手各至少三个非拇指插入,抬高10cm并保持4秒才成功。 IV-B2 ↗
我的解读固定物体与姿态,不是随机新箱体或多种遮挡的广泛泛化。
来源证据箱体每条件28次:箭头开时基线57.1%、面板71.4%、透明82.1%;关时60.7%、78.6%、78.6%。 表IV ↗
我的解读透明+箭头仅23/28,较无箭头22/28多一例;无正式交互统计,协同只属初步解释。
来源证据成功试次插入重试:箭头开时透明0.70、面板1.50、基线0.81;关时0.59、1.18、1.47。 V-B ↗
我的解读失败试次不入均值,不能直接推导整体效率;还缺面板暂停选视角耗时。
来源证据力箭头按纸杯最低观察变形率选入第二任务;论文未完整报告随机条件顺序、配准误差与延迟。 V-A;VII ↗
我的解读选择依据与尚缺控制都需要保留;第二任务不含热图,不能断言箭头在遮挡下优于热图。
开放情况与使用许可
论文实际公开,但未核实官方代码仓库、可下载资产、用户研究原始数据或机器人策略;引用的3DGS、RORA等资源开放不等于本系统已开源。
LICENSEarXiv非独占托管许可;图4b选取作者发布的一张原始子图,版权归作者,仅用于方法评论。系统实现许可未核实。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
同一硬件比较无反馈、热图、箭头,再组合两种遮挡界面,拆开了信息表示与显示方式。
主观负荷用重复测量统计,纸杯结果同时报告变形和掉落,不只展示成功案例。
将可选视角造成的暂停和操作成本明确写入流程,有助理解透明显示为何可能更省心。
反方 · 哪些结论还不够
纸杯总体成功差异p=0.218,不能用箭头35.6%对基线15.6%宣传显著翻倍成功。
透明界面同时增加轮廓、最近表面红点和自动显示,与手动视角面板还有布局/暂停差异,未隔离透明度本身效应。
插入重试只统计成功试次,排除失败会产生选择偏差;第二任务成功率为描述统计,不足确证力反馈与透明显示的协同。
综合判断
对灵巧遥操作的信息呈现提供有用原型和初步人因证据,尤其是负荷和变形控制;需要更大规模、多物体、时延与自主学习验证后才能称为高质量数据采集方案。
我会先做的验证
建议实验(尚未执行):预注册并平衡条件次序,分离透明度/红点/轮廓的影响;记录含失败试次的总时长、力峰值和数据有效率,注入配准误差与延迟,最后用等时长收集的数据训练同一策略比较真机成功。