HS-MoDP:将双臂技能拆开,能否重新组合?
硬件示范映射、语义路由与跨臂协作之间的取舍
HS-MoDP用同构外骨骼收集技能,再以分臂观测、语义条件和专家路由组合双臂动作。它在未示范的技能搭配上取得实机结果,但共享负载、跨臂协调以及移动操作的连续耦合仍是边界。
图解主要方法
硬件示范映射、语义路由与跨臂协作之间的取舍
- 1
把示范映射到机器人关节
G1Exo使用14个同构关节编码器和两个夹爪、100Hz串行采样,打印结构的材料成本低于600美元;胸部边界帮助映射前臂与躯干。该数字是物料成本,不包含完整机器人、人工装配或安全认证。
- 2
按手臂隔离感知并调用专家
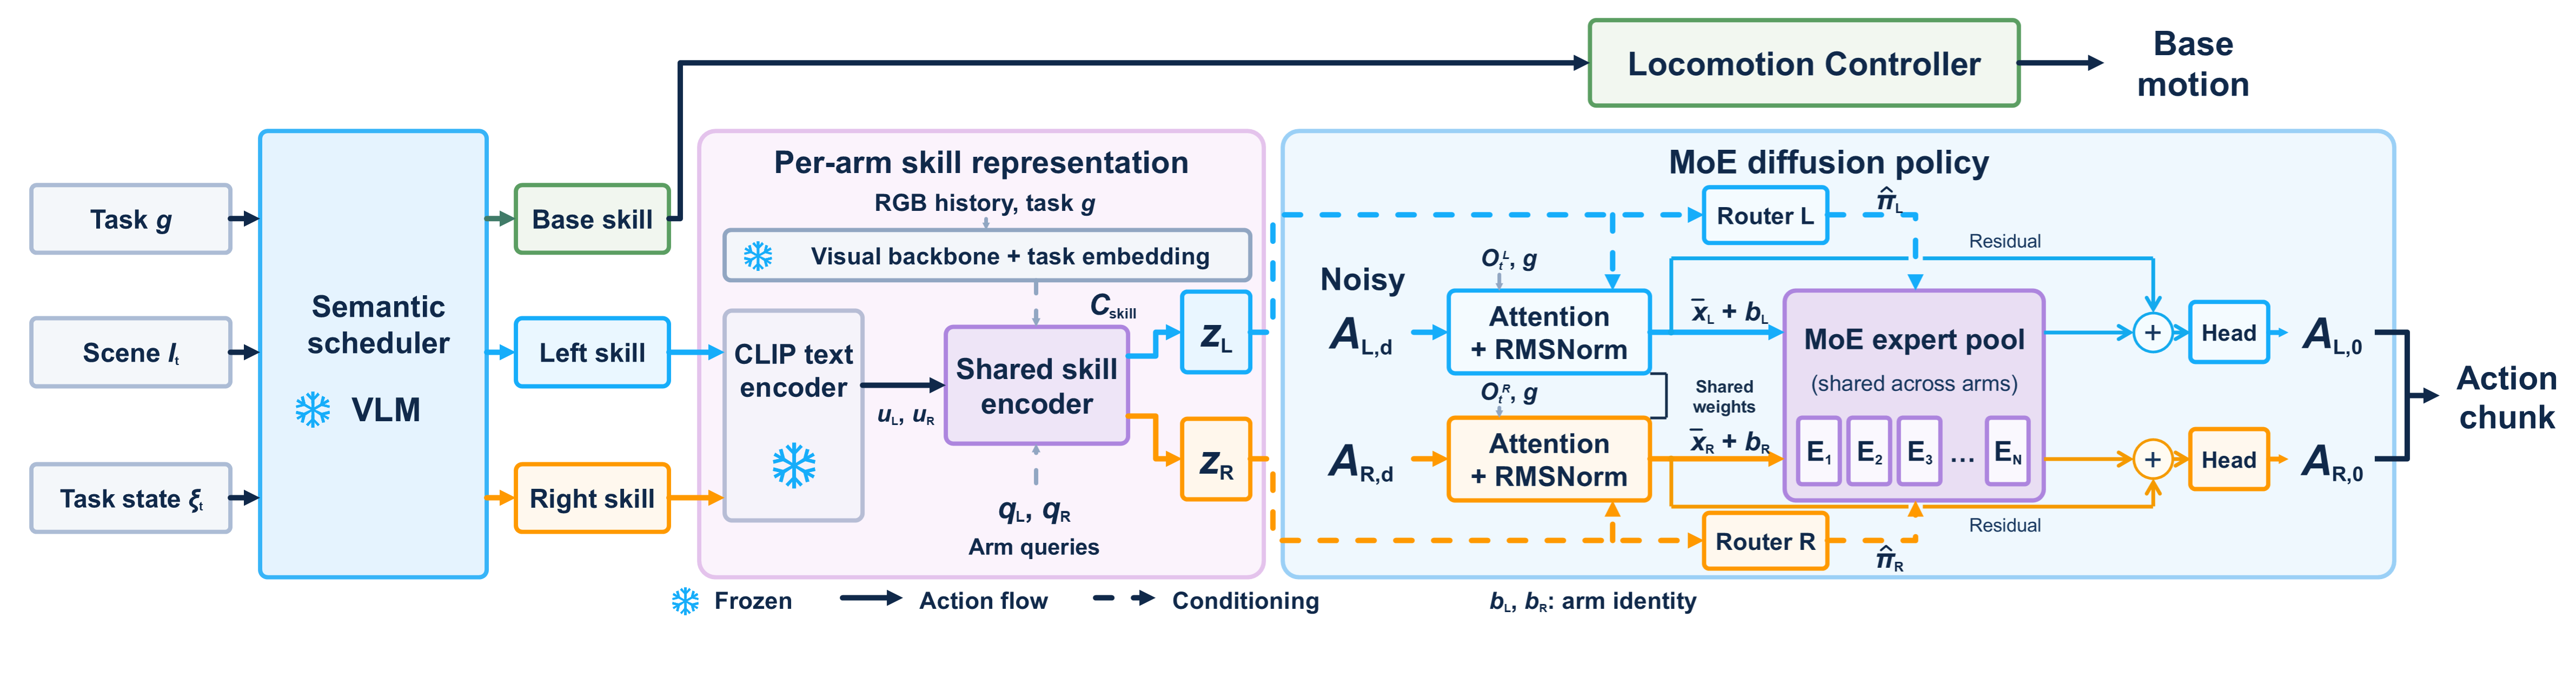
每臂使用共享头部相机与自身腕部相机、关节状态,避免训练中把另一臂动作当成捷径。语义调度器生成技能查询,独立路由器带手臂身份选择共享专家;一个动作块内固定专家,防止扩散去噪过程中频繁换路。
- 3
用语义对齐约束组合
训练除扩散动作损失外,加入跨文本语义对齐、内部路由对齐和负载均衡;仅对有标注的手臂计算对应损失。执行以两帧观测输出48步、16维动作,站定操作与重新定位交替,不是同时学习连续行走操作。
实验与证据
已阅读正文与方法、实验相关附录,核对实验条件与原图;未独立复现。
来源证据九种单臂原语各50条示范;六种未见桌面/蔬菜组合每种20次,平均成功73.3%,所比较π0.5、GR00T N1.7及MoDE为0。 未见技能组合 ↗
我的解读是特定组合和训练设置上的结果,不能表述为这些基础策略在所有双臂任务都失败。
来源证据提篮成功65%,对照最高5%;柜体完整工作流用G1Exo数据65%,VR数据35%,每条件20次。 跨臂共享负载与流程 ↗
我的解读共享载荷任务说明分臂策略仍可协作,但20次试验不提供广泛安全性或多环境可靠性。
来源证据耦合路由、去语义对齐或合并观测会降低组合表现;10名操作者各做10次接口/任务试验,时间统计限于成功回合。 消融与硬件用户实验 ↗
我的解读消融支持结构设计;成功回合耗时会排除失败代价,不能直接作为全任务生产效率。
开放情况与使用许可
论文写明代码及硬件在审稿后发布;当前未核实完整实现与许可证,标为待发布,不称已开源。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
强调单臂原语重组,可降低每种双臂搭配都重新采集完整示范的成本。
反方 · 哪些结论还不够
组合泛化范围有限;观察隔离可能损害强接触协作。物料价格不是系统售价,移动部分也非统一端到端全身策略。
综合判断
在受控实机任务上具有明确组合收益;还需要跨对象、碰撞约束与失败恢复验证。
我会先做的验证
未执行的验证方案:增加未见技能搭配与共享刚性载荷,比较完整观测和分臂观测的碰撞、互扰、恢复率;把失败耗时与全部硬件成本计入。