AdaDex:跟着人手学,再离开示范轨迹
把精细模仿与大范围目标探索混合训练,是否能得到可迁移的灵巧操作?
AdaDex 从短人手操作片段构造物体与手的参考运动,交替训练紧跟示范和偏离示范的两类环境。它在单个物体的未见运动上提升明显,并展示跨模拟器及真实机械手迁移。这里的“短片学习”仍包含每策略数天仿真训练,不是拍几秒就得到通用灵巧手。
图解主要方法
把精细模仿与大范围目标探索混合训练,是否能得到可迁移的灵巧操作?
- 1
1 · 从视频恢复可模拟参考
先恢复物体网格、物体位姿及人手运动;RGB-D管线组合SAM3D、FoundationPose++与手部重建,再对齐桌面和尺度。该步骤需要物体几何、相机及参考姿态质量,并非只输入一段任意RGB即可无条件完成。
- 2
2 · TrackEnv学习接触细节
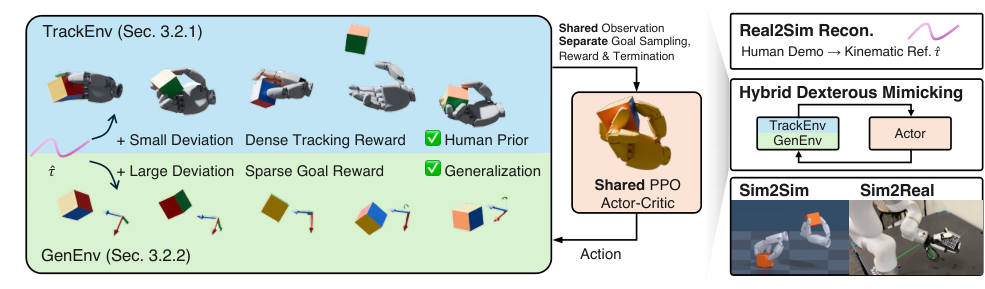
图2蓝色环境从参考附近初始化,密集监督物体轨迹、腕部、手指和接触;参考状态采样让策略学会沿示范继续。观测包含本体、物体姿态和BPS几何,目标是腕部与物体位姿,输出6维腕部增量及22维手指控制。
- 3
3 · GenEnv扩展目标分布
图2绿色环境引入更大的SE(3)扰动,以稀疏物体到达奖励为主,但仍有密集腕部引导,不应称全程纯稀疏奖励。两环境共享actor,非对称critic在训练时可见额外接触和参考信息。
- 4
4 · 分阶段混合并转移
先纯TrackEnv,再各半TrackEnv/GenEnv;每阶段8192并行环境、单4090约1–2天。得到的是按物体、参考运动训练的策略;真实端以30Hz执行,闭环例子还依赖视觉物体位姿反馈。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据12个物体,每物体1个训练动作、2个未见动作,每项128次rollout;未见动作平均tracking progress为80.02%,去掉GenEnv为31.75%。已见动作96.74%对97.47%。 GRAB与消融表 ↗
我的解读说明目标探索改善轨迹外泛化,代价是示范内略降;progress是完成比例,不是整条任务成功率。
来源证据连续10个程序化目标,AdaDex进度51.80%、完整成功27.08%;SimTool进度44.6%、完整成功31.71%。 连续随机目标评估 ↗
我的解读进度领先不等于完整成功领先,且对照机械手与接口存在差异,不能称所有指标最佳。
来源证据135条DexYCB序列按首帧可见性筛选,重建MPJPE25.03mm,对照42.11mm;约0.97秒/帧。硬件展示xArm6与XHand的开环、闭环操作。 重建与硬件证据 ↗
我的解读视频重建速度不是在线控制频率;真实示例没有足够重复试验成功率,不能从演示推断部署可靠性。
开放情况与使用许可
已阅读官方项目页及论文,展示了方法和硬件视频;截至核验未在项目页找到本工作可下载训练代码、策略权重及其许可,暂标论文公开,不把示例视频或页面模板当开源。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
让一条高质量参考提供接触先验、再用扰动目标扩展控制范围,是比机械照抄轨迹更有用的少示范路线。
反方 · 哪些结论还不够
策略按物体和参考训练,训练成本不低;重建依赖刚体与可见性,真实闭环位姿误差可能放大。论文主要量化仿真,硬件转移以定性展示为主。
综合判断
适合已有物体模型和仿真环境的技能开发,尚非跨物体通用零样本操作系统。
我会先做的验证
未执行的验证方案:固定物体和总训练步数,对比纯模仿与混合训练;在真实系统加入遮挡、位姿偏差、摩擦变化,各跑50次,分别统计目标进度、完整成功、掉落及人工接管。