iAm.md:让机器人先查清自己能做什么
机器人的结构说明、现场物体记忆和实时接口,如何约束智能体生成的控制代码?
iAm.md 把部署现场可确认的机器人事实写成结构化 Markdown,并将未知项显式保留。智能体结合语义地图和实时ROS 2接口生成、执行、修订代码。论文提供一个仿真个案:有自描述的系统完成工具构建,无文档系统在预算内未完成;这说明部署证据可能有价值,尚不证明跨机器人可靠泛化。
图解主要方法
机器人的结构说明、现场物体记忆和实时接口,如何约束智能体生成的控制代码?
- 1
用语义地图保存对象证据
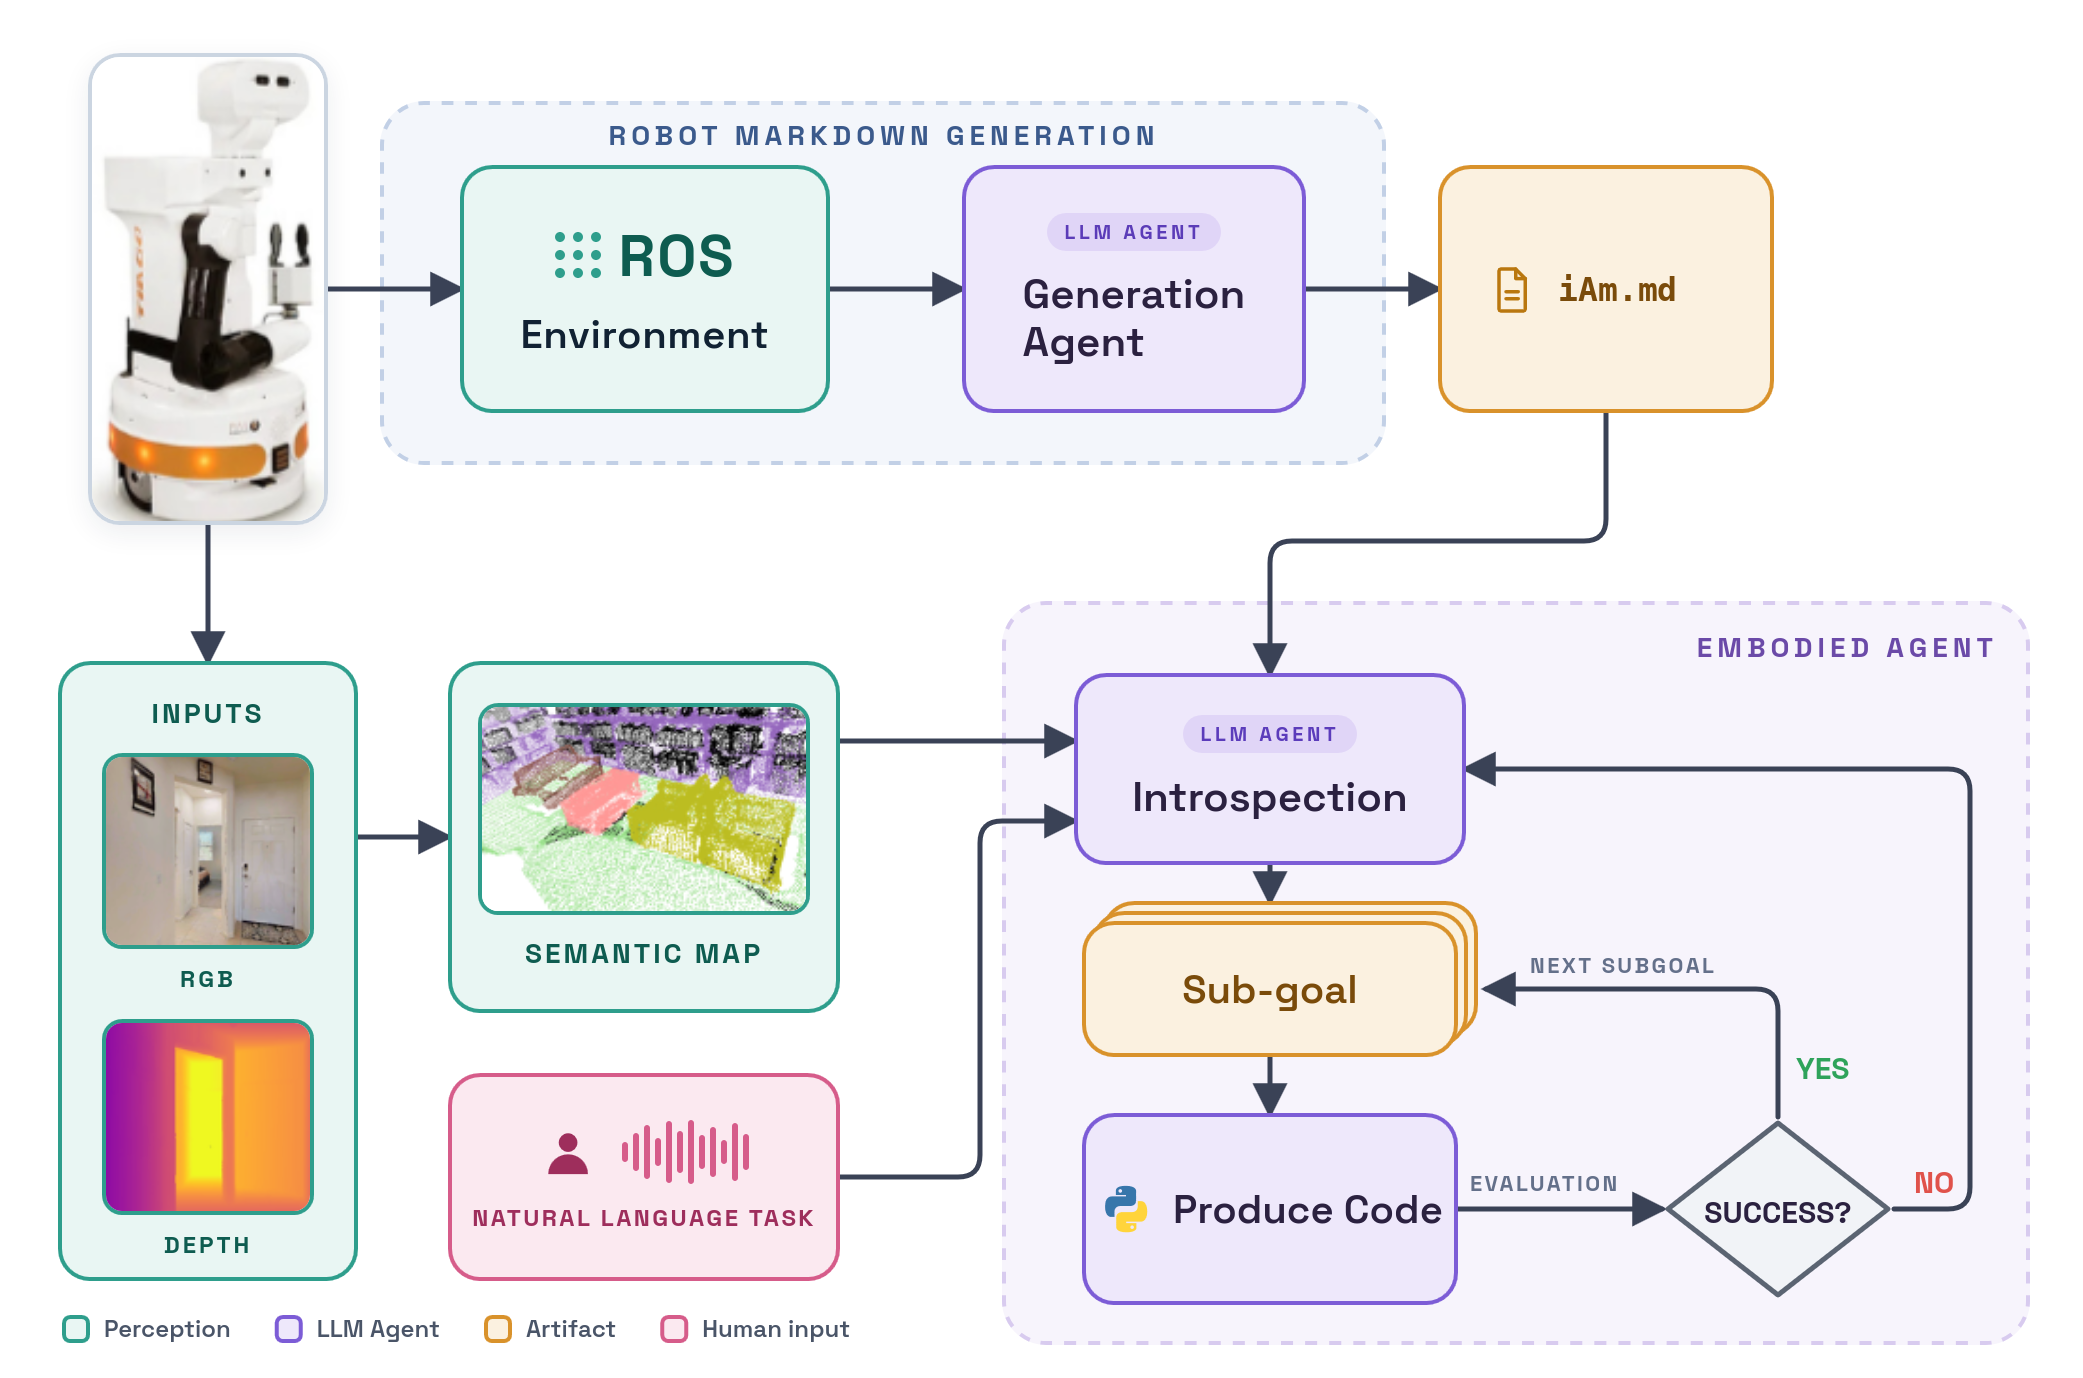
本地Qwen3.6-35B给出开放词汇框和标签,去重后用SAM 2分割;深度反投影到地图坐标,形态学、前景过滤和DBSCAN清理,再写入带对象id的稀疏体素。新观察与旧支撑的重叠率取两个方向比例的较大值,决定新建、更新或合并。
- 2
生成持久的机器人自描述
从URDF、实时ROS 2图和配置读取运动结构、控制接口、传感器与功能约束。按固定字段与数量记录,不能证实的值标unknown;这里应写持久部署事实,而非把临时目标位置混进自描述。
- 3
将接口接受与物理完成分开
夹爪轨迹回报成功,只说明控制器满足容差;没有对应传感器就不能确认物体仍被夹住。图1上半是描述生成,下半是场景证据与执行反馈回路,二者共同供智能体检查任务前置条件。
- 4
按现场反馈修订工具
智能体先查询对象和接口,再生成子目标代码并执行;证据不足时记录blocked,执行失败时修订。实验独立验收会重置模拟器、无人值守运行,并静态审计是否实际使用深度数据,防止只靠文字宣称完成。
实验与证据
已阅读正文第1–5节与文末声明(公开HTML无独立附录),核对实验条件与原图;未独立复现。
来源证据一对一匹配得到12对,系统给出13条记录:Found=100%,Correct=92.31%,多余一条是重复对象。 第4.1节:12个独立标注对象 ↗
我的解读这是小场景对象级匹配,不能代表所有开放词汇识别的精度;重复合并是可观察错误。
来源证据gpt-5.6-sol medium、DeepAgents、仿真单臂TIAGo;有文档50.4分钟、103调用、850万输入token通过验收;无文档到110分钟、186调用、2032万token仍无已验证完成。 第4.2节 / 表1A:同模型与任务规范 ↗
我的解读这是单次对照且无文档结果被预算截断;不能把>2.2倍时间差当作跨任务平均加速,也不能将10或19次抓取尝试当独立随机试验。
来源证据保留工具与上下文后把方块移到桌子另一侧,通过首次重置验收,但仍用94.5分钟、150调用、49次编辑和34次报告步骤失败。 表1B:第二任务复用 ↗
我的解读“首次验收通过”不等于第一步就成功;泛化仍依赖较多在线修订。
来源证据项目页另展示实体TIAGo描述与寻找纸卷试验,随后抓取因漂移和标定失败;这些与论文仿真配置有明确区别。 作者项目页:实机初步部署 ↗
我的解读不能把页面中的Simulated:false当作论文仿真结果已在实机复现,独立实机轨迹安全边界仍是未来工作。
开放情况与使用许可
已打开作者项目页并核对描述实例与实验;页面有Code字样但未提供可点击实现仓库链接,不能确认实现已开源。论文CC BY 4.0不自动覆盖运行依赖。
LICENSECC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把可证实的部署事实、未知项以及接口接受条件分开,能够减少语言模型凭通用常识猜测机器人能力,工程上具有直接启发。
反方 · 哪些结论还不够
只在一个仿真平台、单次构建与一次复用中验证;提示任务规范来自已有参考实现的提炼,未隔离文档长度与结构化内容的贡献。缺乏跨平台、多随机种子和独立安全边界;实机初试抓取失败。
综合判断
适合作为机器人配置证据格式与调试工作流的早期研究,尚不能作为自主控制可靠性保证。
我会先做的验证
未执行的验证方案:在多个机器人、同预算多种子下对比完整文档、等长自然语言描述、打乱字段与错误接口信息;分别测任务拒绝、误接受、代码验收及真实抓取保留率。