LOGIV:动作做完了,前置条件还成立吗
怎样修复被后续动作破坏的旧条件,而不是从头重做整个任务?
LOGIV 给低层机器人策略加上符号计划与视觉核验。核心区别是把“这个动作执行过”与“它产生的条件仍然成立”分开,发现旧条件失效时只修复受影响的依赖部分。
图解主要方法
怎样修复被后续动作破坏的旧条件,而不是从头重做整个任务?
- 1
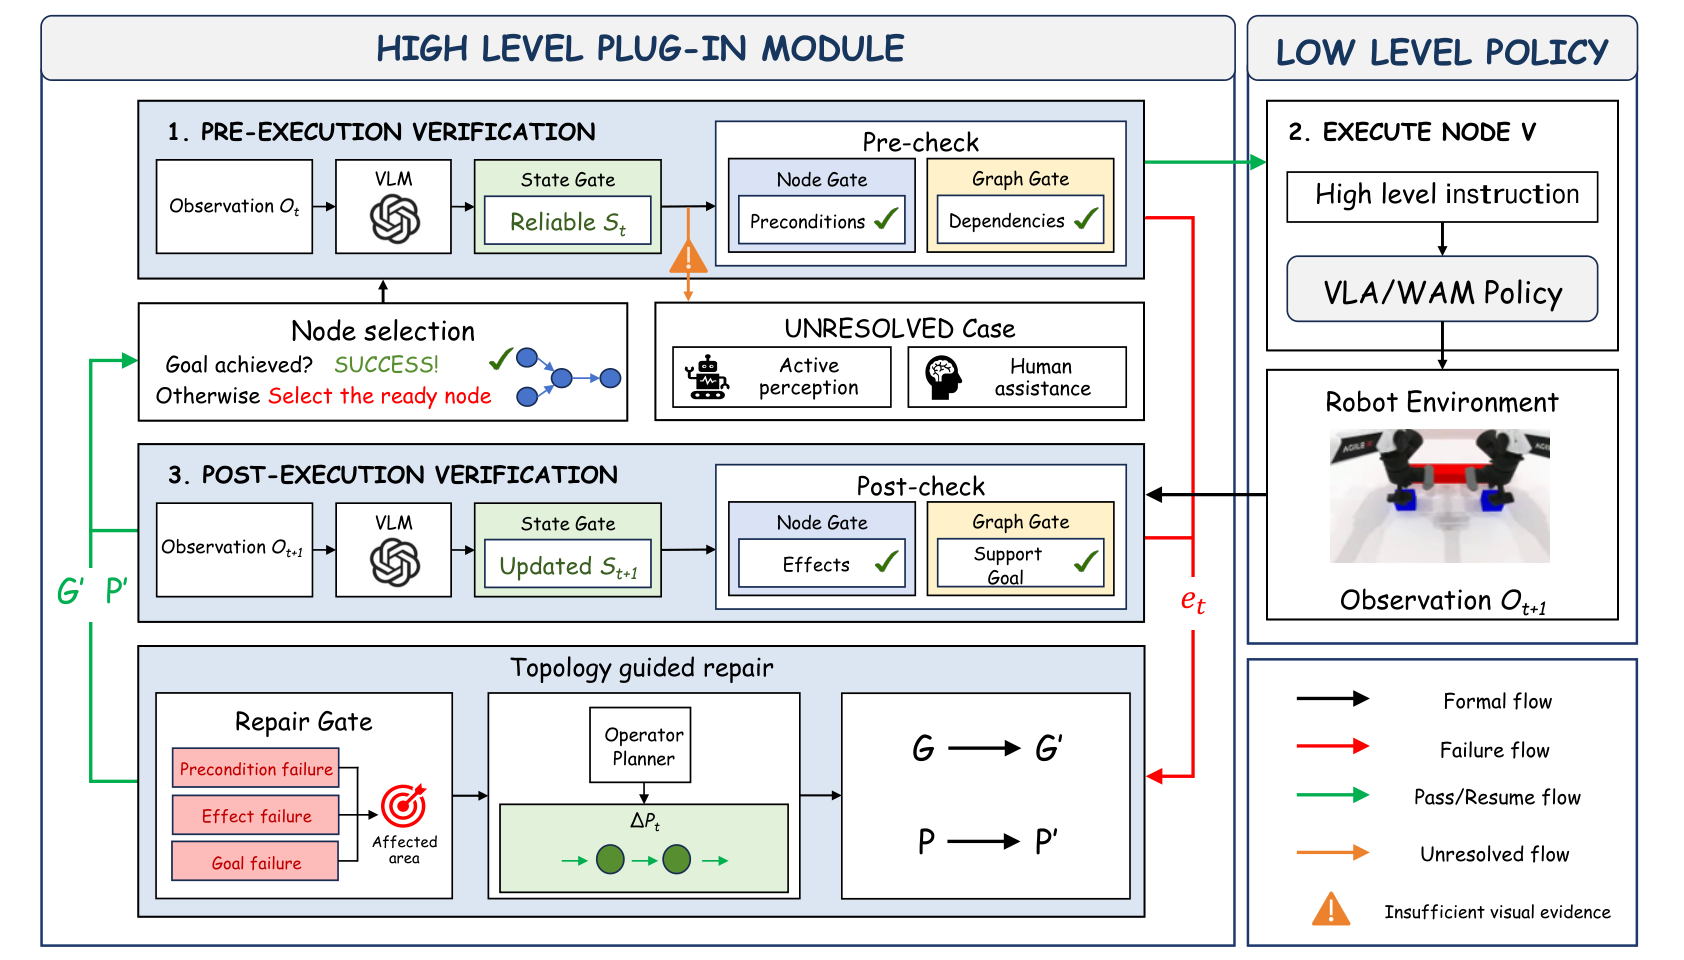
图3上部:先把计划变成依赖图
LAMA生成PDDL动作序列,经VAL检查,再建立前置条件、因果支持与资源关系组成的图。低层VLA或世界动作模型只执行被选中的节点;图记录哪些未来动作仍依赖过去结果。
- 2
三道门分别检查观察、当前节点和全图
State Gate结合视觉模型与机器人反馈确认状态,无法判断时最多重复观察三次,仍不明确就停止为UNRESOLVED。Node Gate检查当前动作条件,Graph Gate重新核查已完成节点留下的、未来仍需要的条件;完成标记不能替代状态事实。
- 3
从保留的后续动作反推修复目标
发现某个条件丢失后保留不受影响的未完成步骤,将最终目标通过这些动作向后回归,得到局部恢复所需条件。生成修复片段并与后续计划拼接,再由VAL验证;不成功时扩大替换范围。
- 4
明确符号验证的能力边界
VAL证明的是给定PDDL模型中的计划一致性,视觉判断错了、动作效果模型漏了,真实执行仍会失败。局部修复也没有保证最小或完备;图3的人类求助分支不应被误读为实验中使用了人工兜底。
实验与证据
已阅读正文、算法及实验设置相关附录,核对实验条件与原图;未独立复现。
来源证据RoboTwin与BiCoord各10任务,每任务10初始化;三个低层骨干在干净示范上微调。GPT-4o核验、规划30秒、VAL5秒、最多三次修复,评估关闭人工协助。干净条件均值71.67→82.33与42.33→57.67。 §4与附录B:模拟实验 ↗
我的解读系统增益包含视觉判断、额外推理和规划预算,应与同预算的重试或全局重规划比较。
来源证据pi0.5在扰动RoboTwin由32%到60%、BiCoord由31%到48%;去Graph Gate时60%降到48%,全局重规划重复动作1.6次而局部修复0.2次。 扰动与消融 ↗
我的解读这支持追踪跨步骤依赖,但条件恢复指标的分母依赖实际发生的事件,不能直接当全部任务成功率。
来源证据三个任务各10次,总成功12/30变17/30:番茄7→9、积木3→5、线缆2→3。 真实机器人 ↗
我的解读真实证据方向一致但样本很小,不能声称已证明工业长周期可靠性。
开放情况与使用许可
GitHub含core、perception、planning等实现,并提供部分任务PDDL;未找到明确根LICENSE,不能称完整开源。论文使用的全部微调策略权重与所有任务资源尚未核实齐备。
LICENSE论文 CC BY 4.0;代码与权重许可另见开放范围
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把持续状态与历史动作分离,正面处理长任务中常被忽视的依赖失效,并用消融量化Graph Gate作用。
反方 · 哪些结论还不够
依赖PDDL覆盖、视觉状态可靠性和低层策略可执行性;额外延迟、小规模真机评估及修复预算限制仍明显。
综合判断
值得作为长流程监控层集成试验,先验证错误检测与安全停机,再谈无人值守。
我会先做的验证
未执行的验证方案:固定扰动脚本与总调用预算,比对简单重试、全局重规划和局部修复,记录误报警、漏检、无效重复、停机与人类接管次数。