MOSS:在初始噪声里分开机器人动作模式
能否不向流网络直接输入模式标签,也让策略按指定分支执行?
MOSS把可选动作分支映射到不同的源噪声分布,并随观测估计分支强度;在共享接近轨迹与分叉动作之间调整模式分离。真实三任务平均目标模式成功率84.2%,但模式仍是预先定义的离散类别。
图解主要方法
能否不向流网络直接输入模式标签,也让策略按指定分支执行?
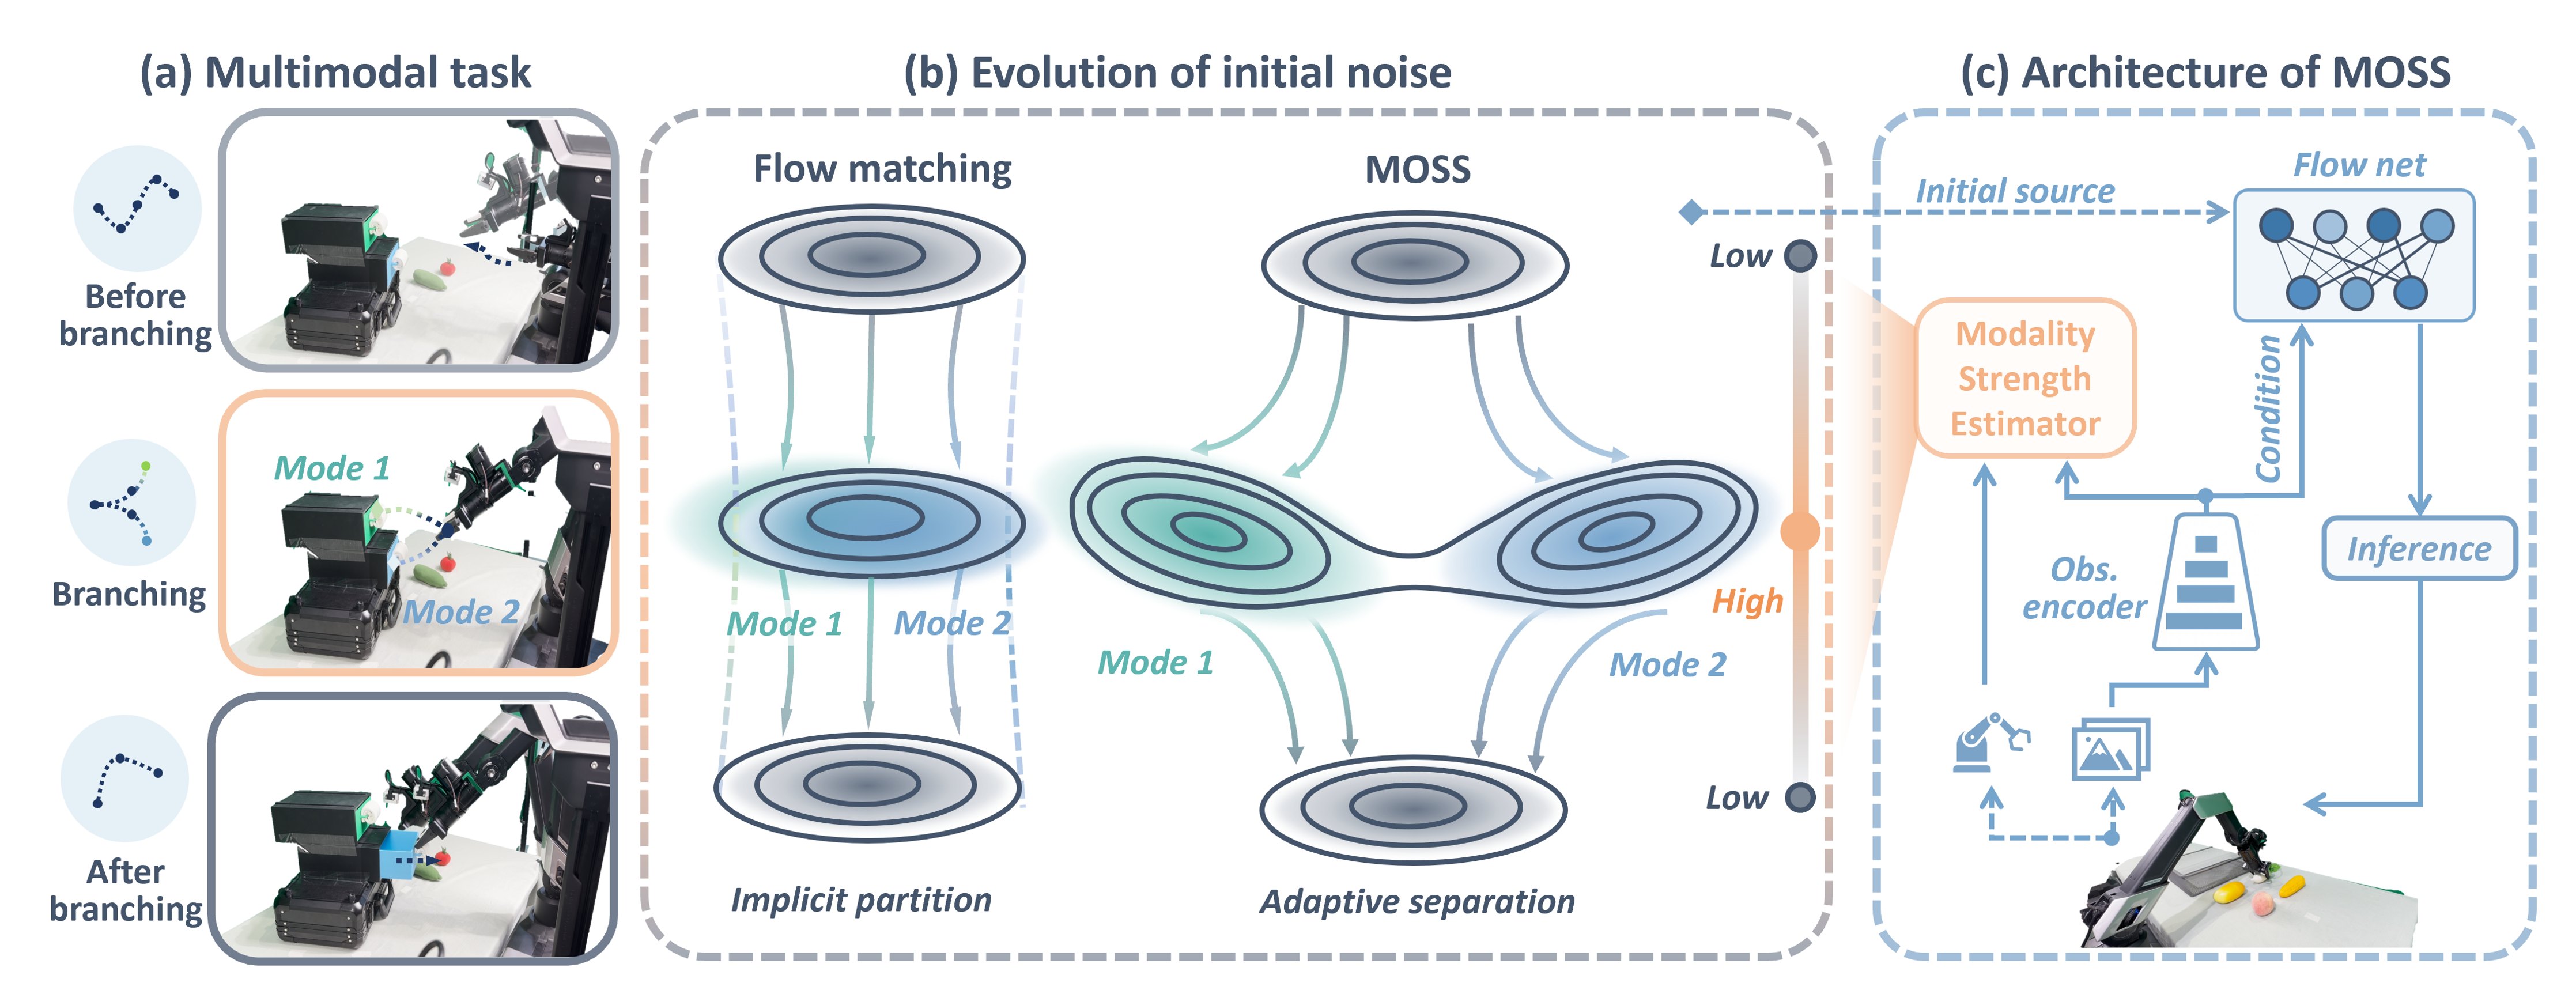
- 1
01 · 先估计当前是否真正需要分叉
用8步观测与动作历史检索近邻示范,比较不同模式未来动作的方差与同模式方差,形成分支强度监督。观测近邻先取40个,再结合动作保留20个,排除本轨迹邻近片段,减轻直接记住同一示范的泄漏。估计器训练后冻结。
- 2
02 · 构造可调分离的高斯源
每个模式的平均未来动作定义中心,模式间差异张成不超过K−1维的子空间。预测分支强度升高时拉开中心、收缩该子空间的噪声,正交方向保留方差1。图1中间展示由重叠到分离再接近的源分布,不是强迫整个轨迹始终分离。
- 3
03 · 共享流网络学习源到动作的映射
训练用线性流匹配路径与速度目标,模式信息通过源采样进入,不作为额外标签直接条件化共享流网络。推理选择目标模式对应的噪声分量,用10步积分生成动作;强度加入0.05下限和0.75倍前值的时间保留,避免刚选分支迅速消失。
- 4
04 · 用两种成功率检验可控性
任务成功SR只要求完成任务,目标模式成功GR同时要求完成且符合指定模式。真实R1 Lite使用头部和腕部图像、关节状态,在15Hz下预测16步动作块并执行8步;明确区分“做成事情”和“按指定方式做成事情”。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据三个真实任务每个模式20次,平均GR84.2%、SR85.3%,直接模式条件基线GR40.9%、SR73.3%。放杯子、取蔬菜、开抽屉分别采集52、55、51条每模式示范。 真实实验及表格 ↗
我的解读模式控制改善比一般任务成功提升更突出,但20次每模式样本较少,不能外推到任意语言命令。
来源证据10/90分布下,MOSS与直接模式条件方法均可达到100%目标表现,而无条件方法少数模式约10%;训练比较匹配少数模式曝光次数,报告3个种子。 模式不平衡实验 ↗
我的解读该结果支持抗数据偏斜的可控性,不是MOSS独占优势,也不等同于相同总训练算力。
来源证据理论源模式可分性质依赖理想流和正则条件;实践高斯分量会重叠。噪声可视化用标签做LDA,且只取1000次中939次成功轨迹。 理论及附录诊断 ↗
我的解读不能把投影图理解成无监督自动发现模式,或把理想定理当作真实策略零错误保证。
来源证据六项仿真、三项实机验证预定义动作分支;抽屉任务SR并非所有基线中最高,论文没有大规模VLA或自由语义模式测试。 任务范围 ↗
我的解读这是控制源分布的策略设计,不是通用语言到技能系统。
开放情况与使用许可
2026-10-18核对项目页:Code仍为Coming Soon,未确认实现和权重;页面说明演示播放器复用占位片段。当前按论文公开、实现待开放记录。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
在动作共享段保持共同学习、分叉段增强可控性,机制与问题对应清楚;GR/SR拆分能揭示只会完成但不服从分支的问题。
反方 · 哪些结论还不够
依赖模式标签、示范近邻与分支估计器;模式数增加、模式定义不一致及未知分支未充分验证。项目页视频含占位说明,不能据此确认所有展示轨迹。
综合判断
可作为流匹配策略的离散技能控制方案;尚不能宣称开放词汇技能选择或理论保证的完美模式分离。
我会先做的验证
未执行的验证方案:固定总算力和示范数量,逐步增加模式数并留出未见组合;分别测GR、SR、错误切换次数与强度估计误差,人工核对失败轨迹。