Noise Space Learning:冻结VLA,只学习从哪里开始去噪
轻量噪声策略能重分配已有行为,但仿真最优算法未必适合实机
在流匹配VLA前放一个上下文条件噪声策略,以PPO、SAC或优势加权回归学习初始噪声,动作生成器完全冻结。文章的核心是对三种优化方式在交互、更新成本和实机执行条件下作比较。
图解主要方法
轻量噪声策略能重分配已有行为,但仿真最优算法未必适合实机
- 1
在动作生成器前调整噪声分布
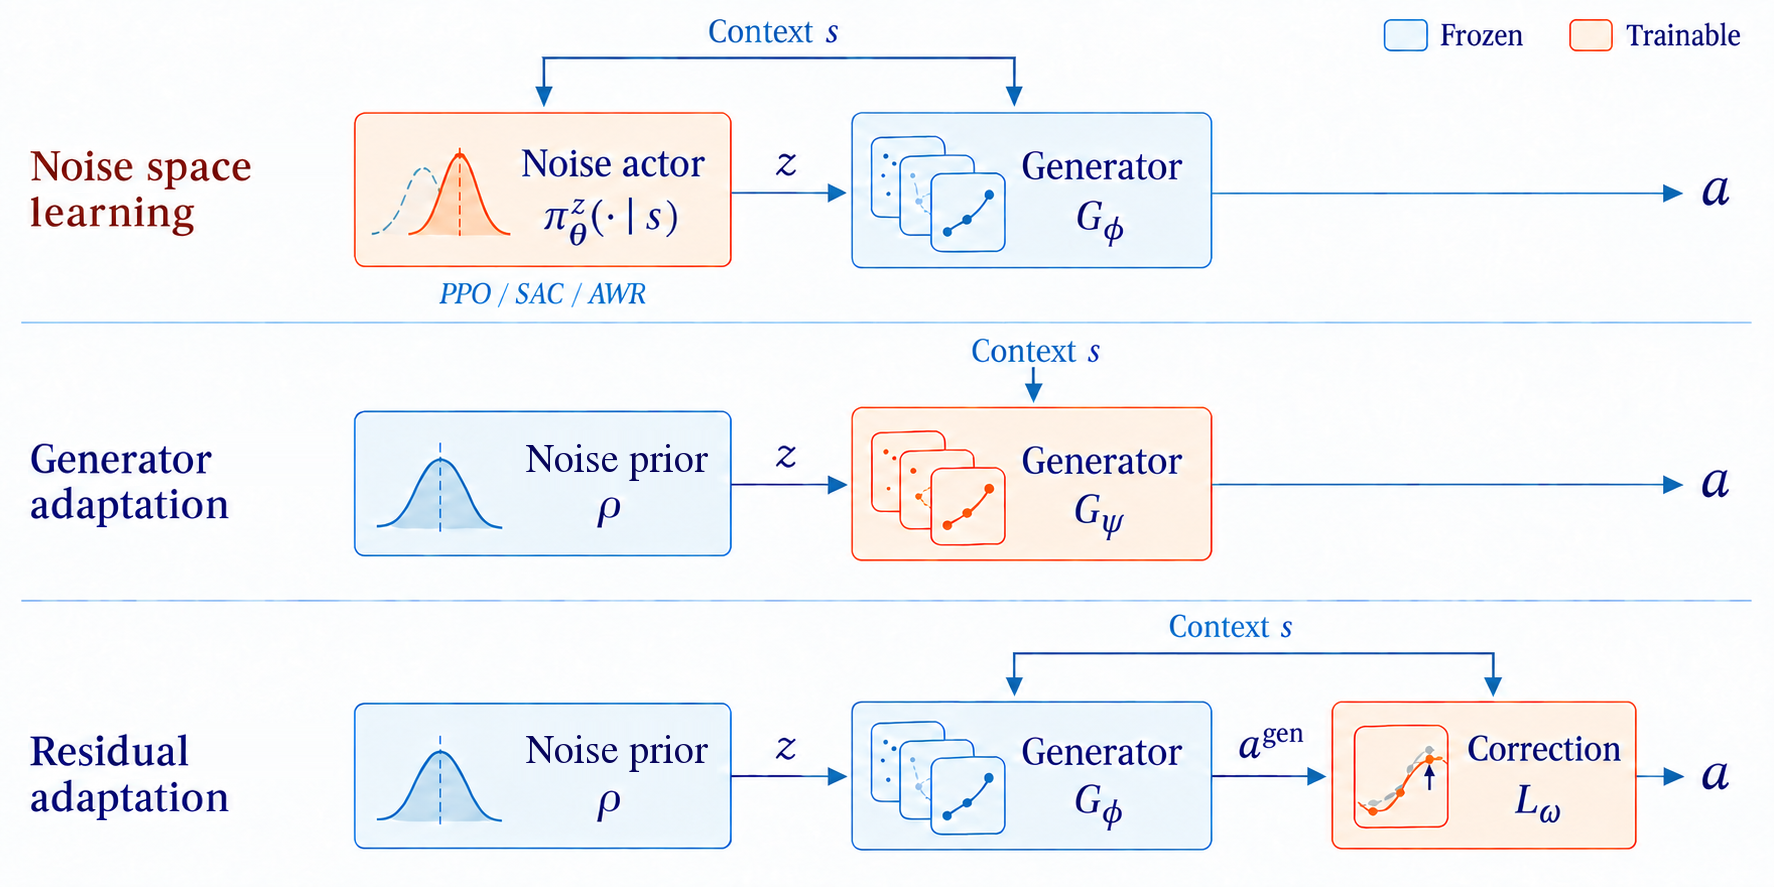
图1上排橙色模块根据池化VLA特征和本体状态输出对角高斯均值方差,蓝色生成器固定;区别于中排改生成器和下排改输出动作。LIBERO使用四层512宽MLP,32维噪声沿50步预测跨度重复。
- 2
不穿过大模型反传,直接训练噪声策略
PPO用噪声分布概率比,SAC通过噪声空间双critic更新actor,AWR对成功轨迹的噪声做截断指数优势加权拟合。值模型可看成败样本,但无成功回放时AWR actor无更新信号。
- 3
控制回放与计算预算
LIBERO每epoch每任务50重置、每状态8次,共4000轨迹,预测50步执行前10步再规划。主设置AWR/PPO/SAC更新倍率1/2/4不同;SAC限制噪声幅度,任务均衡和成败均衡帮助其稳定。
- 4
把人类纠正反演成噪声监督
实机使用UniSteer式固定点反演,把人类动作块映射回冻结生成器的噪声,再与机器人回放共同训练AWR。只是偏向已有生成器可表达的行为,不能保证产生原模型支持之外的新技能。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据SmolVLA-Full与π0.5-One两设置平均最佳成功率SAC83.5%、PPO81.6%、AWR79.1%、Action-AWR79.4%;每批更新9.93/2.34/1.09秒,对Action-AWR210.20秒。 表1、附录B ↗
我的解读结果取60epoch内最佳,更新预算不同;时间排除采集和评估,不能说整个机器人训练只需1秒。
来源证据四实机任务各40次,初始平均37.5%,自主AWR71.3%、残差RLT70.0%,人类辅助AWR83.8%。更新累计均值1.53分钟,辅助2.04分钟。 表3、附录B.2 ↗
我的解读不含示范采集、实机交互或初始SFT;逐任务并非全胜,插孔RLT75%高于自主AWR70%。
来源证据最小KL结论要求确定生成器、固定外部上下文分布、目标在原行为支持内、任意可测噪声分布。实际actor只是对角高斯;不同确定映射的联合KL还可能无穷。 附录A理论边界 ↗
我的解读信息成本下界不是样本效率、全局最优或安全保证,冻结参数也没有实证保证旧技能不遗忘。
来源证据实机SAC串珠32轨迹出现非预期触桌,5tanh幅度上限仍有输出到4.96,actor critic分歧显著高于回放。RoboTwin为每任务独立actor,SAC第30epoch Easy84.25%、Hard77.25%。 附录B.5、C ↗
我的解读限噪声不等于限碰撞;不能将实机AWR相对较稳或仿真高分包装成形式安全保证。LIBERO基线随机噪声、NSL均值评估亦需对齐。
开放情况与使用许可
已核对论文正文与全部理论、实现及RoboTwin附录;全文没有官方实现或权重链接,开放范围保持论文公开,未独立复现。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
噪声入口让轻量策略利用冻结大模型已有动作能力,更新成本大幅下降;区分仿真大预算SAC和交互受限AWR的证据具有实际部署参考价值。
反方 · 哪些结论还不够
受冻结生成器支持与高斯actor表达力限制;最佳epoch选择、单种子和不同更新预算影响比较。噪声先验偏移可造成危险动作,旧技能保留与跨形态泛化尚待验证。
综合判断
适合已有可用VLA的任务适配,AWR在有限交互下值得优先复现。结论应落在具体任务和资源预算,不应把理论KL最优扩展成机器人执行保证。
我会先做的验证
未执行的验证方案:固定总交互和总更新时间,多种子采用独立最终测试;对齐随机与均值解码,增加零成功初始化、旧技能回归、接触力和关节边界记录,再测试是否需要局部生成器更新。