PatternDex:先学交互模式,再适配不同灵巧手
手腕与接触共同指导PPO,跨手迁移仍需微调和策略训练
PatternDex从人类演示提取物体与手腕的相对运动模式,再结合目标手的结构预测手腕轨迹和接触位置,指导强化学习执行铰接物体操作。它避免直接照搬人的手腕位置,却仍依赖重定向监督与仿真训练;真实验证目前是单个微波炉任务。
图解主要方法
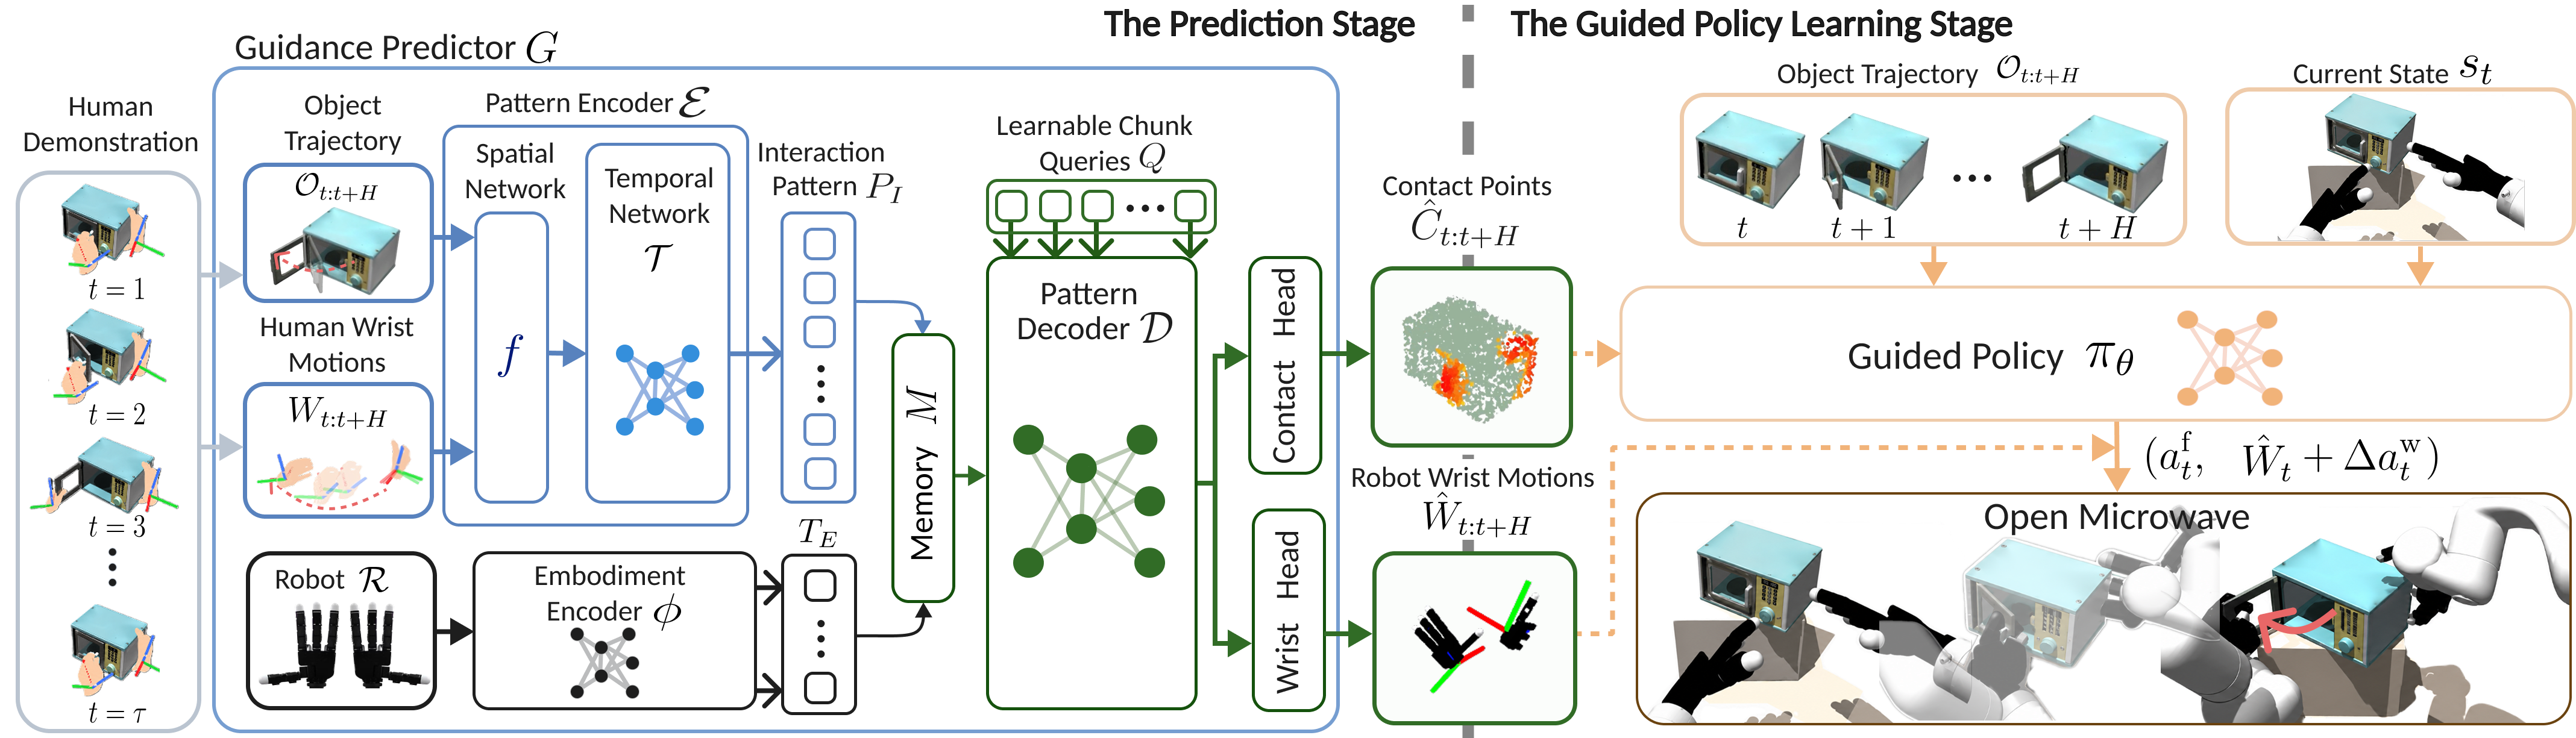
图2如何把人类演示变成适合目标手的指导,而不是直接复制关节动作?
- 1
把人的手腕与物体运动编码成模式
图2左侧用物体位置、旋转、铰链角及人的手腕相对位姿建立每帧512维token。空间MLP后接4层、4头时间Transformer,编码64帧中的相对运动关联,形成 Interaction Pattern。它不是手指关节轨迹,也不是从单张RGB直接输出动作;训练输入依赖已经提取的轨迹。
- 2
按目标手的结构预测手腕和接触
下方 Embodiment Encoder 把URDF中的关节数、掌与指节长宽编码,和运动模式拼成memory。6层解码器用64个可学习查询一次预测一段手腕位姿和物体表面接触距离。监督来自ARCTIC演示重定向后的手腕与接触点,以均方误差训练,仍使用重定向生成标签,不能称完全摆脱重定向。
- 3
让强化学习修正可执行动作
右侧PPO接收当前状态、目标物体轨迹和预测接触,输出手指关节目标与手腕残差。奖励同时鼓励位置/姿态/铰链跟踪和接触覆盖;远离目标区域的错误接触受罚。预测提供探索起点,真实接触动力学仍由仿真策略学习,不能把预测准确率当执行成功率。
- 4
换手时冻结模式编码器,重新适配执行
跨手实验冻结模式编码器,微调结构编码器与解码器,再训练相应策略。真实微波炉流程从一段人类视频用CoTracker3和HaMeR提取轨迹,在Isaac Gym训练后部署。一个视频是新增任务的演示量,并不表示没有ARCTIC预训练或无需仿真训练。
实验与证据
已阅读8页v1论文正文、三张实验表及项目说明,检查原图2;未发现附录章节。以下为作者报告,本站未执行训练或机器人实验。
来源证据【仿真条件】229段ARCTIC演示训练,6段未见演示测试。两只Allegro从距物体约22cm起步,跟踪500步;成功要求位置误差不超过10cm、旋转30度、铰链10度,并无双手/机械臂碰撞。完整方法平均92.8%,ObjDex52.2%,只用预测手腕58.1%。 第V节、表II ↗
我的解读我的解读:主要增益来自加入接触指导,不能全部归因于手腕偏移。这里的容差定义必须随成功率一起阅读;6条演示也不足以证明开放环境通用操作。
来源证据【分任务与误差】完整方法Notebook仅66.0%,其余5条94.2%–99.9%;平均位置误差2.40cm高于ObjDex的1.55cm,旋转3.59度也高于2.36度。作者按各回合结束前的步骤平均误差。 表II及评价说明 ↗
我的解读我的解读:失败早停与存活时间影响误差比较,不能把低误差解释为更成功,也不能宣称所有指标同时提升。应同时报告成功率、失败时间及相同有效区间误差。
来源证据【换手与真机】冻结模式编码器后,Shadow/Paxini/XHand平均84.0%/73.5%/71.6%;Paxini的Mixer只有12.6%。真机为Allegro+xArm6开微波炉,10次成功7次,示例门角0到74.2度。 表III、第V-D节 ↗
我的解读我的解读:跨形态复用有证据但不是零样本换手;任务间差异很大。真机单任务小样本不能用仿真92.8%替代,也不能推出真实双臂多物体成功率。
开放情况与使用许可
作者项目页可访问且提供论文、视频及方法图,代码按钮写Code (Soon),未核实实现或权重可下载。不能把网页源码或演示视为算法开源。
LICENSE未核实代码/权重许可。论文是arXiv永久非独占托管许可,不授予通用图片再分发权;原图2仅作为必要方法评论引用,版权归作者。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
手腕预测和接触指导有单独消融,证据支持接触对仿真成功率的重要作用。
反方 · 哪些结论还不够
跨形态不等于零样本,模式独立性的论断仍局限于有限手型和任务;真实验证规模较小。
综合判断
机制清晰的接触引导研究,值得继续验证;目前不足以称任意灵巧手的一视频通用操作系统。
我会先做的验证
未执行的验证方案:固定演示、起始距离与PPO预算,比较人手腕、预测手腕及预测手腕加接触;保留全新物体/手型,报告各任务成功率置信区间、接触失败和训练代价,再扩大真机重复次数。