PRIME:沿可达演示路径衡量机器人进度
距离目标近,不一定代表操作真的向前推进
PRIME 把演示构造成由机器人状态和视觉相似性共同约束的图,以到成功节点的最短路径定义进度。它改善了精密装配演示的筛选和仿真奖励,但真实机器人部分是离线行为克隆,不是在线强化学习。
图解主要方法
距离目标近,不一定代表操作真的向前推进
- 1
建立受状态约束的演示图
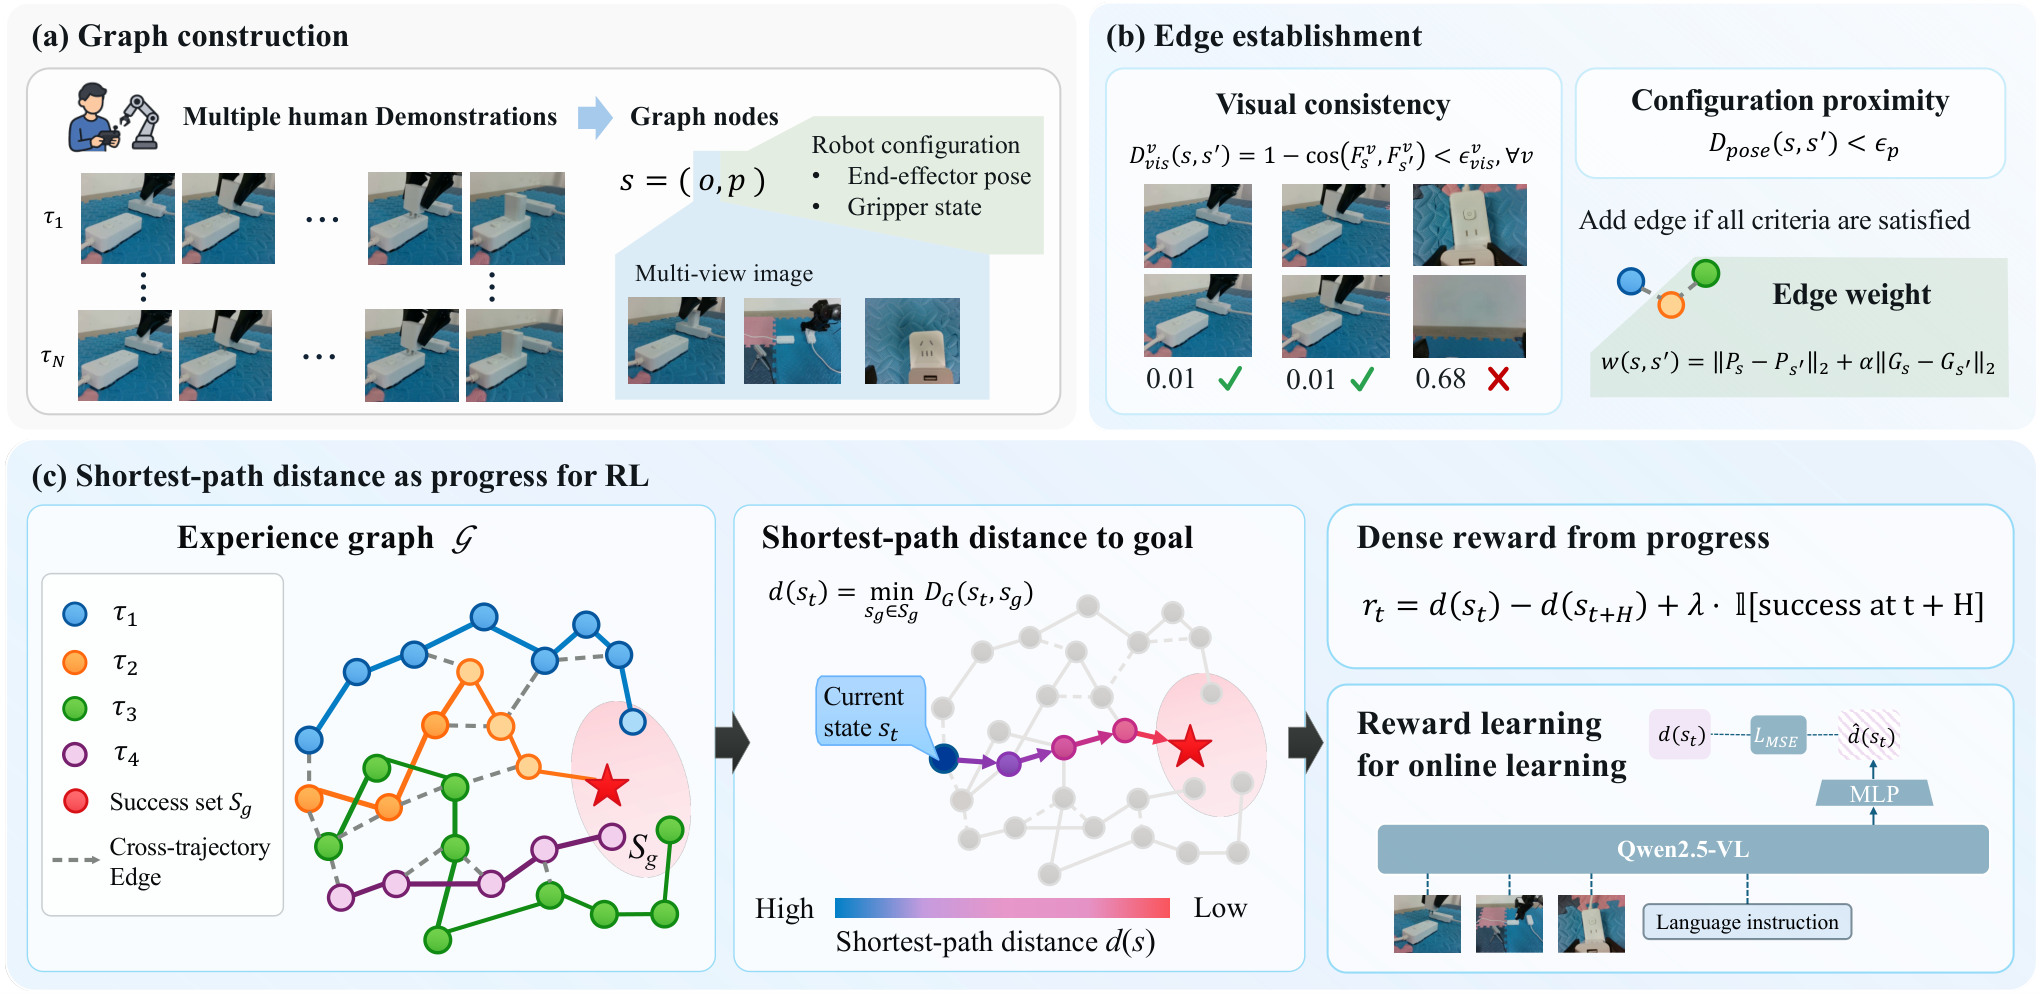
图3中的每个节点包含多视角图像、末端三维位置与两指状态。时间相邻节点连接成演示轨迹,跨演示连接还必须满足机器人配置与 DINOv3 视觉相似要求,以减少把看起来相近却不可直接互换的状态接在一起。
- 2
用到成功的路径长度定义进度
边权由末端位移加手指运动构成,Dijkstra 求到成功节点的最短距离。未来窗口的距离减少量作为局部进度,允许负值,因此退回、纠偏不会被机械地当成时间越晚越好。
- 3
分别服务离线筛选和在线仿真
真实实验按进度给演示片段加权,再训练 π0.5 行为克隆;仿真则训练视觉语言距离估计器,以预测距离差与成功信号组合成奖励。图构建、视觉回归、策略学习是不同成本,不能只报最短路计算时间。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据PiperX 的4类任务分别使用20/30/50/50条演示,每个条件30次测试。噪声插销33.3%→73.3%,困难插销20%→70%,充电插入10%→50%,抽屉86.7%→96.7%。 真实机器人离线学习 ↗
我的解读困难装配收益明显,但充电任务只是3/30到15/30,有限次数的不确定性应保留;它不能证明真实硬件在线探索已经安全有效。
来源证据诊断集包含120个阶段对和120个局部状态对,局部判别92.5%对比基线70%;ManiSkill 训练200万步、3个种子,末100万步均值在两项任务为67.4±5.6及35.3±3.1。 局部进度与仿真RL ↗
我的解读阶段排序与精密局部进度不同,专门测量后者是贡献;平滑性指标并非每项都最优,也不能只选最好指标描述。
来源证据困难插销完整方法70%,单位边权33.3%、去配置约束26.7%、直接欧氏距离56.7%。30万帧视觉特征提取约2893秒,图计算约19.08秒;另对20条新轨迹、200余跨轨迹边检查,有效比例99.4%。 图结构消融与成本 ↗
我的解读边检查支持局部合理性但非全图可达保证;总成本绝不是19秒,视觉表征与数据覆盖是主要前提。
开放情况与使用许可
论文 CC BY 4.0;GitHub 当前仅 README、方法图和进度图三个文件,明确表示接收后发布代码。本轮不将展示仓库算作开源实现。
LICENSECC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
将进度建立在可连接的操作状态上,有助于分离重复演示中的真推进、停顿和倒退,对精密插入尤其相关。
反方 · 哪些结论还不够
演示覆盖不足或视觉别名会产生错误捷径;相似阈值与几何距离对不同任务未必通用。真实结果规模小,不能用仿真RL结果替代实际在线验证。
综合判断
更适合先作为演示质量加权与进度诊断工具,再评估是否能作为可靠奖励。
我会先做的验证
未执行的验证方案:保留未参与图构建的物体与失败轨迹,检查错误捷径、负进度、跨任务阈值敏感性;对比等量人工筛选与自动加权,并单独记录在线干预次数。