Progress Probes:用 VLA 自身表征监测任务落后
只看成功示范学到的进度,能否提示机器人正在失败?
P² 从视觉语言动作模型的隐藏特征读出剩余任务进度,再与成功示范的正常进度比较。约两千参数的线性探针开销很低,不需要失败标签;但时间偏离并不天然等于危险,真机平均数的报告口径也存在待澄清之处。
图解主要方法
只看成功示范学到的进度,能否提示机器人正在失败?
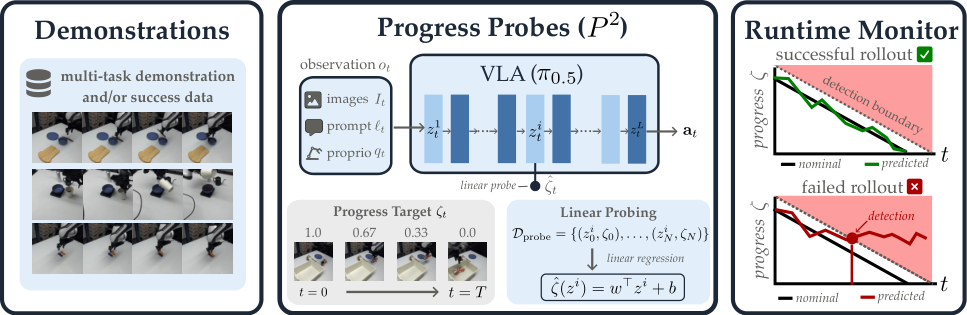
- 1
第一步:用成功示范构造剩余进度标签
图1左侧把每条长度T的成功轨迹,在时刻t标成1−t/T。标签从1降到0,表达归一化剩余进度,而不是人工逐步标注物体状态。这样不需要收集失败,但把时间当进度的假设会受正常停顿、速度变化和任务长度影响。
- 2
第二步:在线性探针中读取已有特征
对VLA指定层的token隐藏状态均值池化,训练一个约2000参数的线性映射预测进度,主策略保持不变。图1中间的探针复用策略前向过程已有的特征,因此避免另跑大型视觉语言裁判;选层、池化和迁移校准仍是复现时需要固定的细节。
- 3
第三步:比较实际进度与正常轨迹
图1右侧依据成功示范平均时长建立名义曲线1−t/平均T,取预测剩余进度相对名义轨迹的正向落后量作为异常信号。阈值决定漏报与误报取舍。它检测的是表征中的进度滞后,不能自动区分正常等待、不可逆失败和即将发生的碰撞。
- 4
第四步:分别衡量整段失败与逐时刻定位
作者同时报告episode与state AUROC,并在5%误报率下分析何时检测到失败。逐时刻标签来自失败发生时刻之后的状态;这评价监测性能,不代表已经接入急停、接管或恢复策略并验证安全性。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据π0.5在VLABench的10任务5000示范上训练;监测器使用6任务300条成功轨迹、80/20划分,测试600条成功失败均衡轨迹。P²的episode/state AUROC为.909/.788,监督式SAFE-MLP为.930/.894。 仿真实验,§V–VI ↗
我的解读P²节省失败标注,但并非所有精度优于使用失败数据的监测器。未见任务划分报告.900/.794,也需要检查任务时长及阈值如何迁移。
来源证据A6000上探针开销.026毫秒,Robometer约550毫秒;固定5%误报率,P²至episode结束的真阳性率为.64,平均检测时刻约在全程.60处。 延迟与检测时刻表 ↗
我的解读.026毫秒不含VLA本身前向计算。约三分之一失败到结束仍未检出,不能仅引用平均检测时刻宣称“提前防止大多数事故”。
来源证据Franka六任务共360示范、120评估轨迹,成功失败各半。论文写平均state AUROC .78,但展示的六项.87、.80、.81、.92、.66、.26算术均值为.72。 真机表与§VII ↗
我的解读原文未充分说明该平均的聚合差异,本刊同时保留二者而不自行改成已确认结果。咖啡豆任务.26以及每任务约10个失败样本,提醒我们跨任务可靠性与统计区间都不能省略。
开放情况与使用许可
2026-10-25已核对论文全文与公开图1,论文/原图为CC BY 4.0;本轮未核实作者对应实现及训练探针权重,不能把论文公开记为代码已开源。
LICENSE论文及原图 CC BY 4.0;资源许可另见开放说明
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:不额外运行大模型、只从主策略已有表征读取进度,是低开销运行时诊断的实用方向;成功示范比覆盖所有失败类型更容易获得。
反方 · 哪些结论还不够
成功轨迹的时间进度是代理标签,遇到等待、重试或不同速度会偏移;线性信号不能覆盖突然危险。真机聚合口径不明、样本小,以及较低的失败覆盖率,使安全系统结论尚不成立。
综合判断
适合作为监控面板或复核触发器,暂不单独承担安全停机。先校准误报、漏报与任务时长,再评估接管策略的真实收益。
我会先做的验证
未执行的验证方案:固定未见任务,加入正常暂停、故意减速、遮挡和物体滑落四组扰动;按轨迹bootstrap报告AUROC、5%误报率下漏检、首次检测时间。另设独立急停规则,比较只告警与人工复核的任务完成率。