Reflex Engine:把控制器切换移入实时循环
0.01毫秒切换,并不等于0.01毫秒消除碰撞力
研究将ROS 2通信端点和内存预先初始化,通过共享状态引用和无锁指针切换,让不同控制行为在1 kHz循环中接替。它改善的是反射介入与恢复的中间件路径;硬件初始冲击、停止距离和应用阈值仍须分别测量。
图解主要方法
0.01毫秒切换,并不等于0.01毫秒消除碰撞力
- 1
先把控制模块准备好
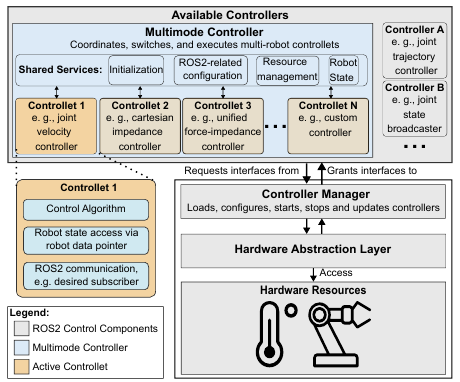
图2的Multimode Controller是监督器,不直接计算控制律。各controllet共享机器人状态与命令向量,同一电机同一时刻仅由一个模块拥有;ROS订阅、端点与内存分配提前在初始化阶段完成。
- 2
用指针切换代替生命周期停启
常规ros2_control切换包含停止与服务调用;改进版在1 kHz线程中选择预置controllet的引用,不在切换时触发DDS发现或创建订阅者。数据不复制,计算出的力矩直接进入原有底层控制回路。
- 3
检测越界并选择反射
每周期核对关节位置、速度、外力矩和末端接触力阈值。五种反射包括停住、导纳、关节回撤、笛卡尔回撤与重力补偿;不同方向和负载需要不同参数,不能由一个阈值覆盖所有碰撞。
- 4
恢复是另一个状态转换
正常、反射、等待恢复、恢复组成状态机;危险解除后由触觉敲击或用户命令触发恢复。该工作主要实现放弃原任务的反射,不意味着碰撞期间仍完成原轨迹。
实验与证据
已阅读全文(未附独立附录),核对实验条件与原图;未独立复现。
来源证据每种配置100次切换;ros2_control平均约210ms,原multimode约1.8ms,改进版约0.01ms,最慢观测小于0.1ms。 第IV–V节:Panda与100次切换 ↗
我的解读这是指定机器与测试次数下的切换延迟,不能作为任意平台最坏执行时间保证。
来源证据15N触发阈值下,力消退时间0.122±0.013秒;初始瞬态峰值仍明显高于阈值。 接触试验:30次,0.09–0.26m/s ↗
我的解读低延迟切换有助于减轻持续挤压力,但不能消除反馈来不及响应的初始冲击。
来源证据任务时间14.58±0.10→14.09±0.06秒;峰值jerk499.0±96.9→155.4±40.6m/s³。位置/速度试验平均停止距离仍约0.08rad。 多阶段任务:每配置10次 ↗
我的解读收益来自减少停启,约3.4%的任务时间下降不应写成整机速度提高四个数量级。
开放情况与使用许可
已核对RoboRef/franka_reflex_engine仓库含控制器源码、启动配置与示例,代码为Apache-2.0;论文图片仍适用作者版权,不能沿用代码许可。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把研究控制律嵌入现有ROS 2体系,同时移除非实时路径,便于将高层学习策略与可解释的恢复行为连接。
反方 · 哪些结论还不够
仅在Panda和预置阈值、反射库验证;100次低延迟观测不等于硬实时形式证明或安全认证。负载、柔顺性、传感延迟和初始冲击未因指针切换而消失。
综合判断
适合作为实时控制架构参考;部署判断应围绕完整检测—切换—减力链路,而非只看切换数字。
我会先做的验证
未执行的验证方案:在受控台架上比较不同负载、接触位置和CPU压力下的尾延迟、峰值力、减力时间与恢复成功率,保留制造商安全保护并记录每次触发。