具身智能全文深读与原图讲解
SO-101 Bench:便宜机械臂上的空间操作评测
仿真排名一致,是否就说明成功率能迁移到实机?
IN A NUTSHELL
该基准建立 SO-101 数字孪生,以四类空间操作、138个对象和可复用策略接口比较学习策略与工具智能体。它的实机检查保住了五种策略的排名,却也量化了明显的成功率高估。
01
图解主要方法
仿真排名一致,是否就说明成功率能迁移到实机?
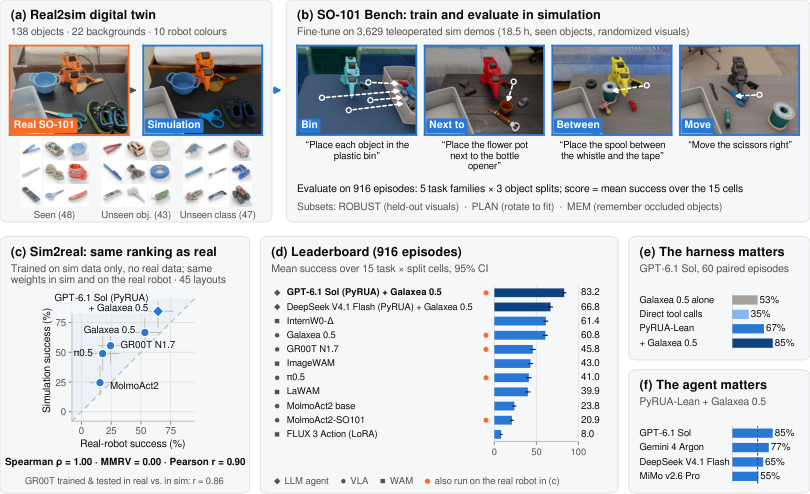
图1 · 数字孪生、任务与实机对照查看大图 ↗
Truman Hickok,arXiv:2610.36420v1。引用方法讲解所需原图;原始插图以 PNG 格式呈现,图中内容未改动。 · 原始来源与图注 ↗ · CC BY 4.0- 1
固定空间任务与分层得分
图1展示放入、邻近、两物之间、方向移动;按5任务族×3对象划分的15格平均,避免大类样本数主导总分。任务成功需保持5秒,不只是某帧接近目标。
- 2
让外观与任务同时变化
3,629条仿真示范约18.5小时,48已见、43新实例、47新类别对象;主评测916回合,含规划与被遮挡对象记忆子集。37个对象私有以保留测试隔离。
- 3
同权重对照实机并核算耗时
五种策略在45个匹配布局上分别上机,共225实机回合;模型计算时仿真暂停、机械臂保持,控制超时不包括等待,因此额外报告墙钟时间才有实用意义。
02
实验与证据
已阅读正文与方法、实验相关附录,核对实验条件与原图;未独立复现。
03
开放情况与使用许可
官方仓库含任务、策略服务器和评测实现,并提供数据/权重入口;根目录未见LICENSE,直接请求LICENSE返回404,因此不能把可下载代码称为许可已核实的开源。README公共验证集45回合,与论文检查点选择39回合需区分。
LICENSECC BY 4.0
04
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
低成本硬件、清晰空间关系和同权重sim-real对照,使研究者能区分训练表现、规划能力与落地误差。
反方 · 哪些结论还不够
实机只有一间新房间、45布局且灯光相机固定,智能体在更晚时段评测。资产缩放、重量摩擦与渲染近似都可能影响迁移。
综合判断
适合空间操作与工具接口研究;用它估算真实部署成功率时必须保留仿真乐观偏差。
我会先做的验证
未执行的验证方案:在第二间房间复测相同布局,锁定墙钟预算与工具调用次数,记录成功、耗时、接管和物体接触;检验排名及绝对成功率是否同时稳定。