SwapBot:换工具、传触觉,把夹爪变成厨房工具接口
低成本快换与工具匹配示教,能否提高长流程接触操作成功率?
通过磁吸快换、可传递关节扭矩的工具适配器和触觉传感,训练不同工具专用的扩散策略。豆腐烹饪整任务在20次测试中由35%到60%;工具选择依赖人工给定的子目标图,不是自主理解任意菜谱。
图解主要方法
低成本快换与工具匹配示教,能否提高长流程接触操作成功率?
- 1
硬件把工具动作与触觉接回机器人
约10美元的打印工具适配件与约20美元的机器人端电磁接口支持快换,论文报告50N保持力和约10秒换装。有关节工具可传递末端关节扭矩;Velostat电阻阵列以约2mm电极间距折中灵敏度与饱和。手柄上的触觉是间接接触信号,并非所有工具尖端都获得精确力测量。
- 2
示教使用与工具动作相匹配的领导端
人用工具匹配的手持设备演示,T265记录姿态、两个IMU记录驱动动作,同步到20Hz。这样保留刷、夹、切等各自的运动映射;相比让人隔着通用遥操作接口输入,目标是减小示教负担,而非免去示教数据。
- 3
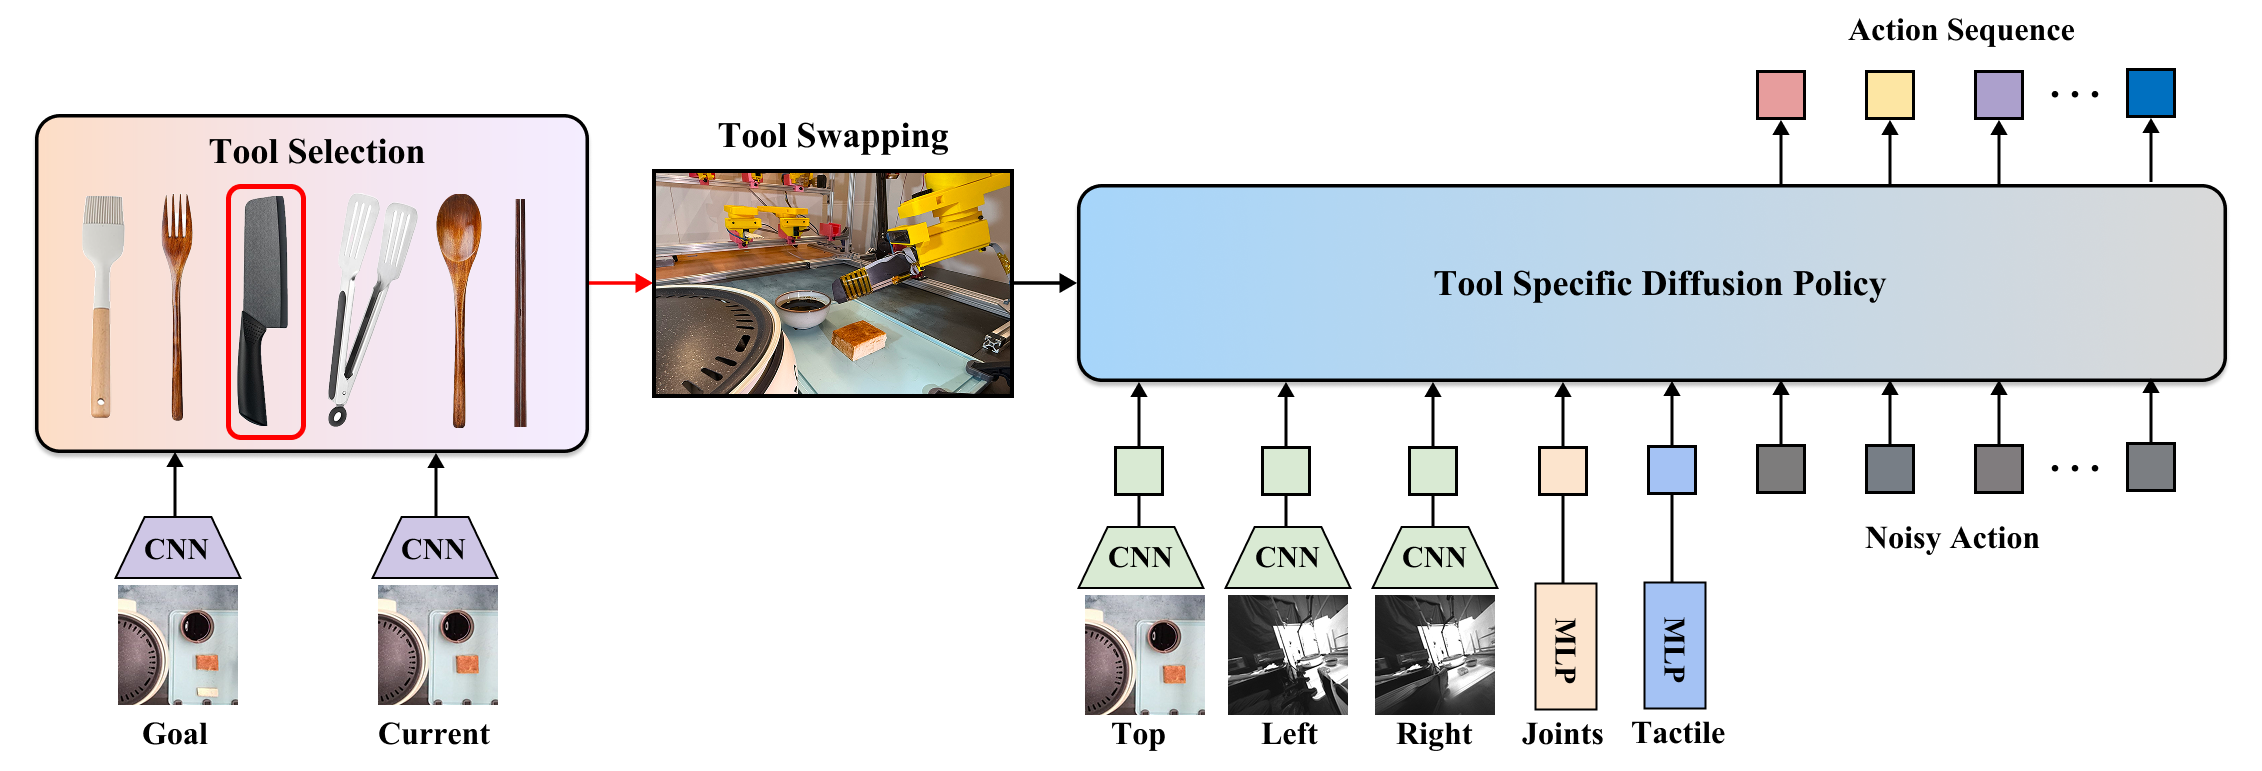
图4上层:根据当前与子目标图选择工具
ResNet加MLP比较俯视当前图和目标图,预测工具;多阶段子目标图序列由人工准备。每一步结束后复位以获取清晰视图,再重新选择。静止阈值连续20步小于0.005m作为结束启发式,不能保证静止一定代表成功。
- 4
图4下层:专用扩散策略融合多模态
所选工具调用自己的U-net扩散策略,条件包含多视角RGB、关节状态及触觉,输出动作序列。策略分工降低工具异质性,却也意味着新工具通常需要专用示教、适配与训练,不能把模块化接口当作零样本跨工具泛化。
实验与证据
已阅读全文正文、方法、实验及局限,核对实验条件与原图;未独立复现。
来源证据每阶段100条示教;20次测试下刷70%→85%、夹45%→70%、切75%→90%,整任务35%→60%。工具选择96.8%是分类成绩,不是整任务成功率。 策略消融与整任务 ↗
我的解读我的解读:触觉与工具接口有实际价值,但三个阶段串联后仍有40%失败;整任务结论不能由分类率替代。
来源证据12名用户按经验分三组,每组4人;两任务、三条件、各10次,超时60秒。完成时间只在成功试次中统计;多数模态消融单种子,RGB与触觉追加三种子。 用户研究与随机性 ↗
我的解读我的解读:成功条件下的速度存在选择偏差,三种子的配对检验也很小;应同时报告失败耗时、换工具故障和重复使用磨损。
开放情况与使用许可
论文和作者项目页已公开;本次未核实完整实现、硬件文件和训练权重下载,不以将开放的承诺标作已开源。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:把工具机械接口、示教映射与接触感知一起设计,能减少通用夹爪对特定接触任务的不适配,具备可拆解复现价值。
反方 · 哪些结论还不够
证据集中于特定烹饪任务、人工子目标和有限工具集合;廉价材料寿命、卫生防护、误吸附、触觉漂移与安全接触边界没有被这些成功率解决。
综合判断
适合工具专用操作研究原型;仍不是可直接接手开放厨房的通用系统。
我会先做的验证
未执行的验证方案:固定相同示教数量,对磁吸无触觉、有触觉和通用夹爪三组各跑100次完整流程;加入湿滑手柄、工具磨损、错位停放,按失败原因记录换装时间、滑脱、静止误判及人工介入。