TIDE:人工接管数据如何进入在线世界动作模型?
成功回合筛选、动作来源标记与异步更新分别起什么作用
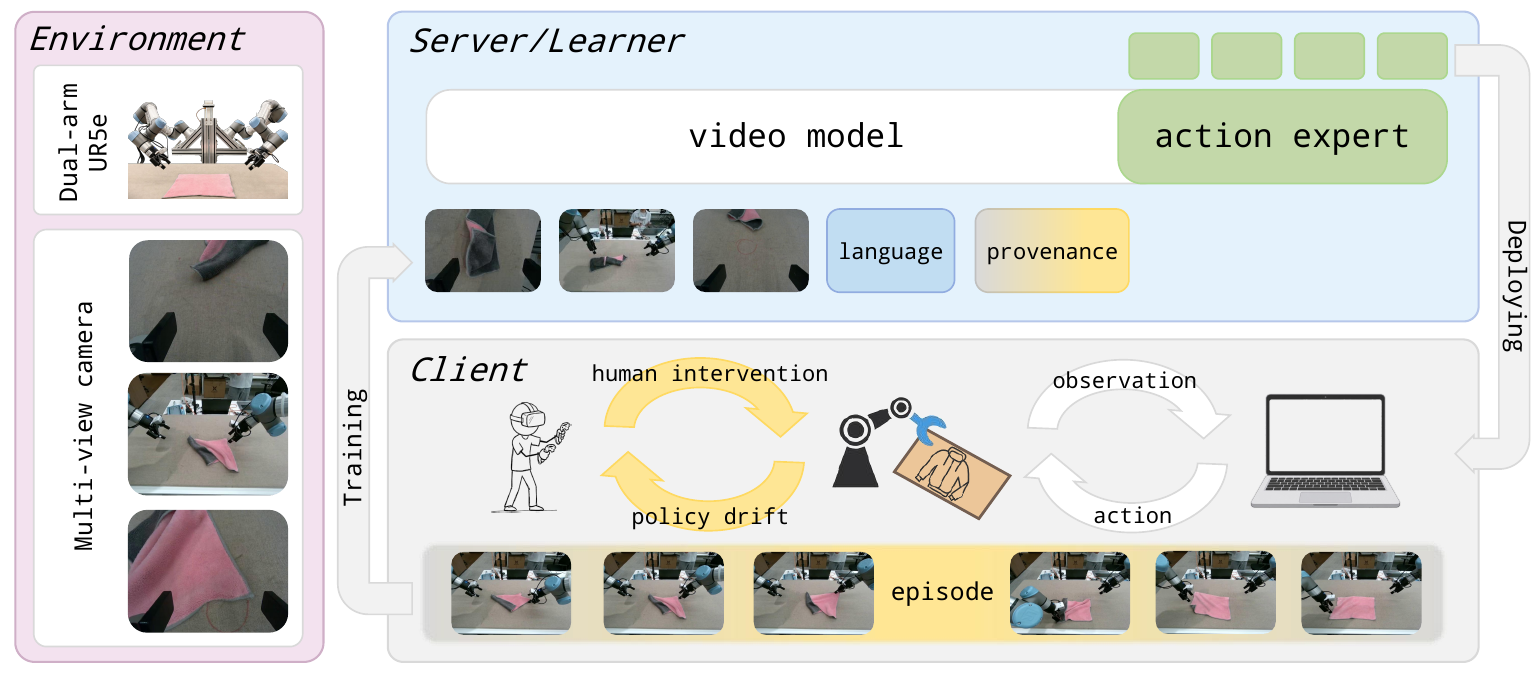
TIDE在真实操作过程中收集策略动作与人工接管,用来源条件训练世界动作模型并异步下发新检查点。与离线初始策略相比有提升,但与时长匹配的固定策略采集对照终局表现接近,不能把全部收益归因于在线闭环。
图解主要方法
成功回合筛选、动作来源标记与异步更新分别起什么作用
- 1
从离线世界动作模型启动
3B骨干联合生成未来视频与50步动作块,动作是14维相对关节量。初始模型先用离线示范预热;视频表征与动作专家形成共同预测任务,而非仅做行为克隆。
- 2
明确执行来源并筛选回合
机器人异步执行动作块,VR接管时清除排队动作,记录真正执行的动作与来源。只有人确认成功的回合才入库;纯人工块记0、纯策略块记1,混合来源块排除。这既避免混淆也造成成功样本选择偏差。
- 3
带来源条件更新并安全换版
来源嵌入加入视频与动作的流匹配时间表示;在线:离线采样5:1,在线人工/策略均衡。每新增一帧约0.2次优化,累计五个成功回合保存检查点,在执行边界采用新版本;推理用人工来源条件0,并不表示推理时存在人工示范。
实验与证据
已阅读正文与方法、实验相关附录,核对实验条件与原图;未独立复现。
来源证据双臂UR5e完成插钻头、叠毛巾、挂毛巾、装链条;每方法每任务20次无接管自主评估,分别报告分阶段进度和完整成功。 四个真实任务 ↗
我的解读里程碑分数与二元完成率必须分开;人类参与采集不等于评估需要接管。
来源证据时长匹配的数据采集再以同目标和预算训练,终局与在线方案接近:插钻头完整成功持平,两项毛巾任务各多一次、链条多两次。 固定策略采集对照 ↗
我的解读小样本差距不能证明持续在线更新优于先集中采集再训练。收益还可能来自新增成功数据。
来源证据单个插钻头消融中进度80%,无来源条件65%,仅人工67.5%;一次采集41回合、38839帧、21.6分钟,人工1432帧占3.69%。 来源条件消融与采集成本 ↗
我的解读来源消融有启发性,但不是所有任务普遍结论;“不到一小时”不含初始设置及最终评测。
开放情况与使用许可
已核对作者链接的GitHub根目录:当前仅README、docs与.gitignore;未确认训练/推理实现、权重或代码许可证。项目展示和论文已公开,不能称算法实现已开源。
LICENSE论文与原图:CC BY 4.0;不代表代码或权重许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
将真实执行动作、接管来源和检查点切换显式记录,能降低在线训练的数据错配。
反方 · 哪些结论还不够
只有一个平台四任务,未见多次完整训练重复;仅纳入成功回合会漏掉恢复与失败分布。人类时间和基础训练不能从总成本中消失。
综合判断
适合研究人工辅助在线适配;其优势应表述为完整流程可行,在线刷新本身仍需更强对照。
我会先做的验证
未执行的验证方案:重复多轮时长匹配在线/固定采集实验,把失败回合纳入独立分组,分别统计自主成功、接管次数、人工分钟及总算力。