TILDE:让教师策略在学生失误时自动接管
自动恢复示范比人工接管更省事,也更可靠吗?
用进度监控决定何时切换到强教师,只保留成功恢复轨迹,再配合知识蒸馏训练学生。真实部分评分提升明显,但本文主要验证单轮数据收集,恢复更快不等于恢复更成功。
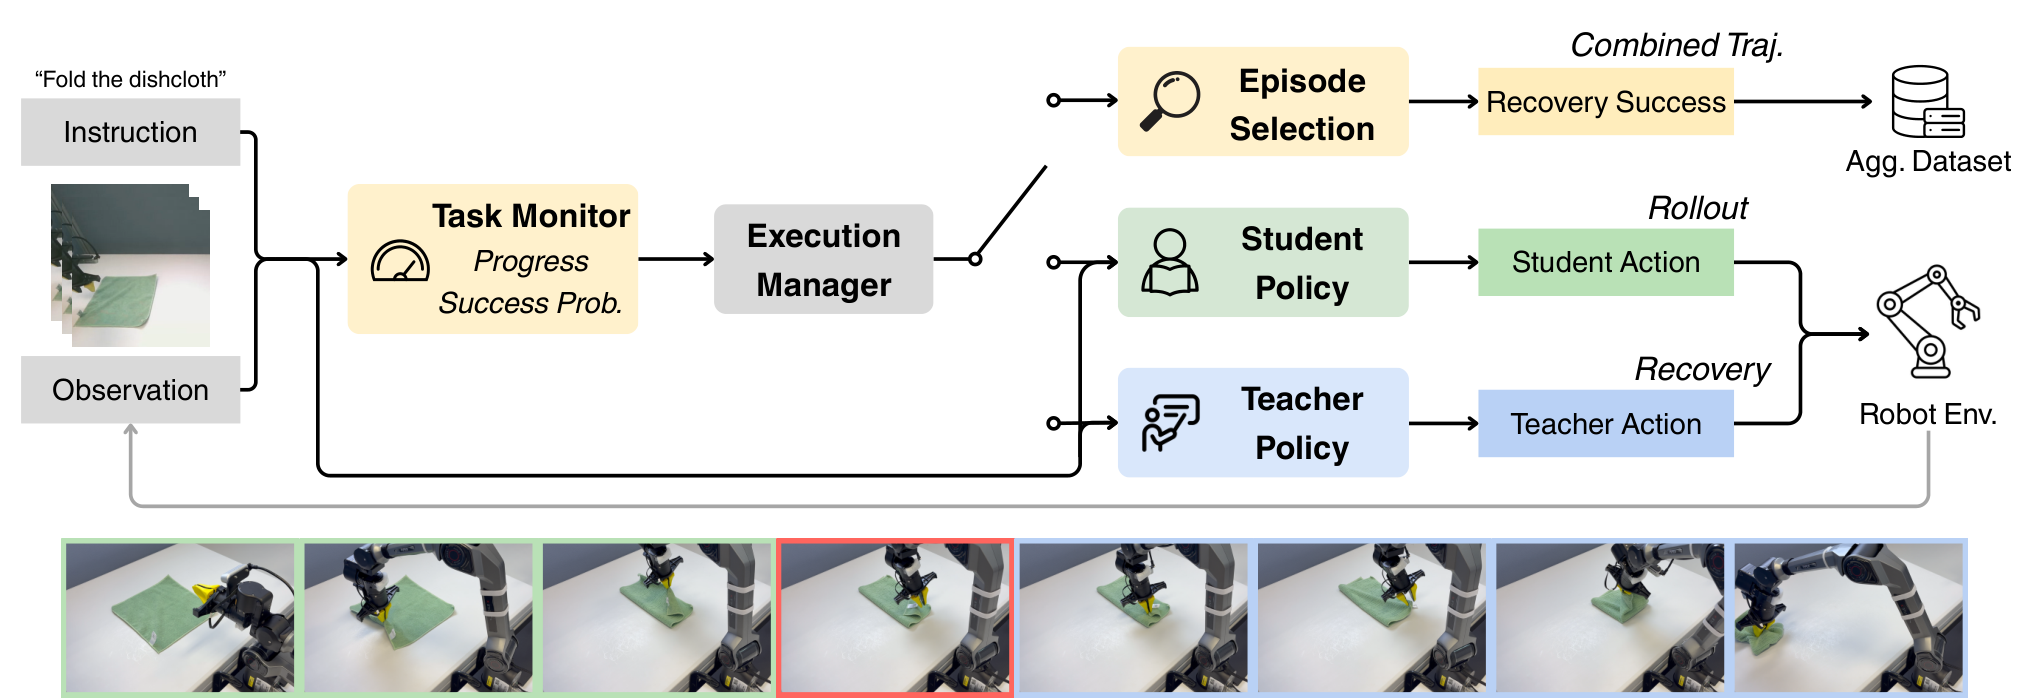
图解主要方法
自动恢复示范比人工接管更省事,也更可靠吗?
- 1
建立学生、教师与进度监控
教师为已微调并冻结的π0.5;学生从预训练VLM和新动作头开始。Robometer按1秒间隔读取8帧,进度阈值0.05、成功阈值0.5;任务的学生超时2–6秒、教师6–14秒。
- 2
触发接管并清空动作缓存
监控停滞后切到教师,清除旧动作buffer,防止学生排队动作干扰恢复。仅保存成功的教师恢复轨迹;学生独立成功轨迹丢弃,使训练数据明确集中在修复状态。
- 3
把示范学习和蒸馏分开
原示范与恢复数据同时用行为克隆和蒸馏,学生rollout只用蒸馏。同构模型用共享噪声的速度场监督;异构Smol策略使用教师完全去噪后的动作目标,二者训练信号不同。
- 4
单轮收集后重新训练
论文使用固定BC学生收集一次,再重新初始化并训练学生。它借鉴DAgger的状态覆盖思路,但并未证明反复在线迭代的长期稳定性。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据PiperX使用整理布200、笔100、饮料100条示范;评估分别12/27/30次,各收30条成功恢复。分数63.9/80.6/69.2,对比20.8/37/16.7,阶段评分为0/0.5/1。 真实机器人部分评分 ↗
我的解读4.1倍描述的是某项部分分,不能写成四倍完整成功率。布任务增加至90条恢复时分数77.8、成功率75%;30条时分别63.9、58.3%。
来源证据人工接管到自动接管的恢复耗时由54.4到21.5、29.4到13.2、32.2到12.4秒;布恢复成功率76.7降到73.3,笔76.7降到66.7。 恢复时长与成功率 ↗
我的解读耗时仅统计接管后阶段,不是全数据采集人工成本;更快的恢复流程仍可能更频繁失败。
来源证据真实监控测试仅20条、成功失败各10,accuracy85%、precision88.9%、recall80%。Smol在LIBERO平均81.2到89.6,长任务64.6到79.6。 监控与仿真 ↗
我的解读小规模平衡集不能证明实际失败率下的可靠接管;需重点估计漏检导致的安全风险。
来源证据π模型训练约8张A800一至两天;4090上监控266.9毫秒,策略80毫秒,异步运行。 算力与异步开销 ↗
我的解读异步降低阻塞但不会消除监控延迟;部署必须同时考虑接管判断延迟和机器人停止距离。
开放情况与使用许可
hku-sail/TILDE目前核实仅README和Apache-2.0 LICENSE,没有方法实现文件;属于项目占位仓库,不能称已开源实现。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
将恢复状态收集和蒸馏结合,针对示范数据缺少失败状态的问题有清楚的实验动机与实机证据。
反方 · 哪些结论还不够
自动监控验证很小,部分恢复成功率下降;单轮研究、部分分和接管后时长都不能升级成已验证的无人持续学习系统。
综合判断
可借鉴其恢复数据选择机制,接管监控和安全边界需要独立验收。
我会先做的验证
未执行的验证方案:用真实失败分布测漏检与误报,在限速保护下记录从失败到停止的全链路延迟;同样人工时间预算比较人工和自动接管的有效轨迹数与完整成功率。