VLA-Scope:机器人失败预警,先识别变化再看动作历史
53 维轻量风险模型的有效信号与连续误报代价
VLA-Scope 给冻结的 OpenVLA 加上两级监测:先判断初始输入是否发生已知类型的变化,再从动作前缀与隐藏状态预测最终失败。它是风险读出器,尚未验证自动停止或恢复;把单个时刻误报率当成整段运行误报率,会明显低估干预成本。
图解主要方法
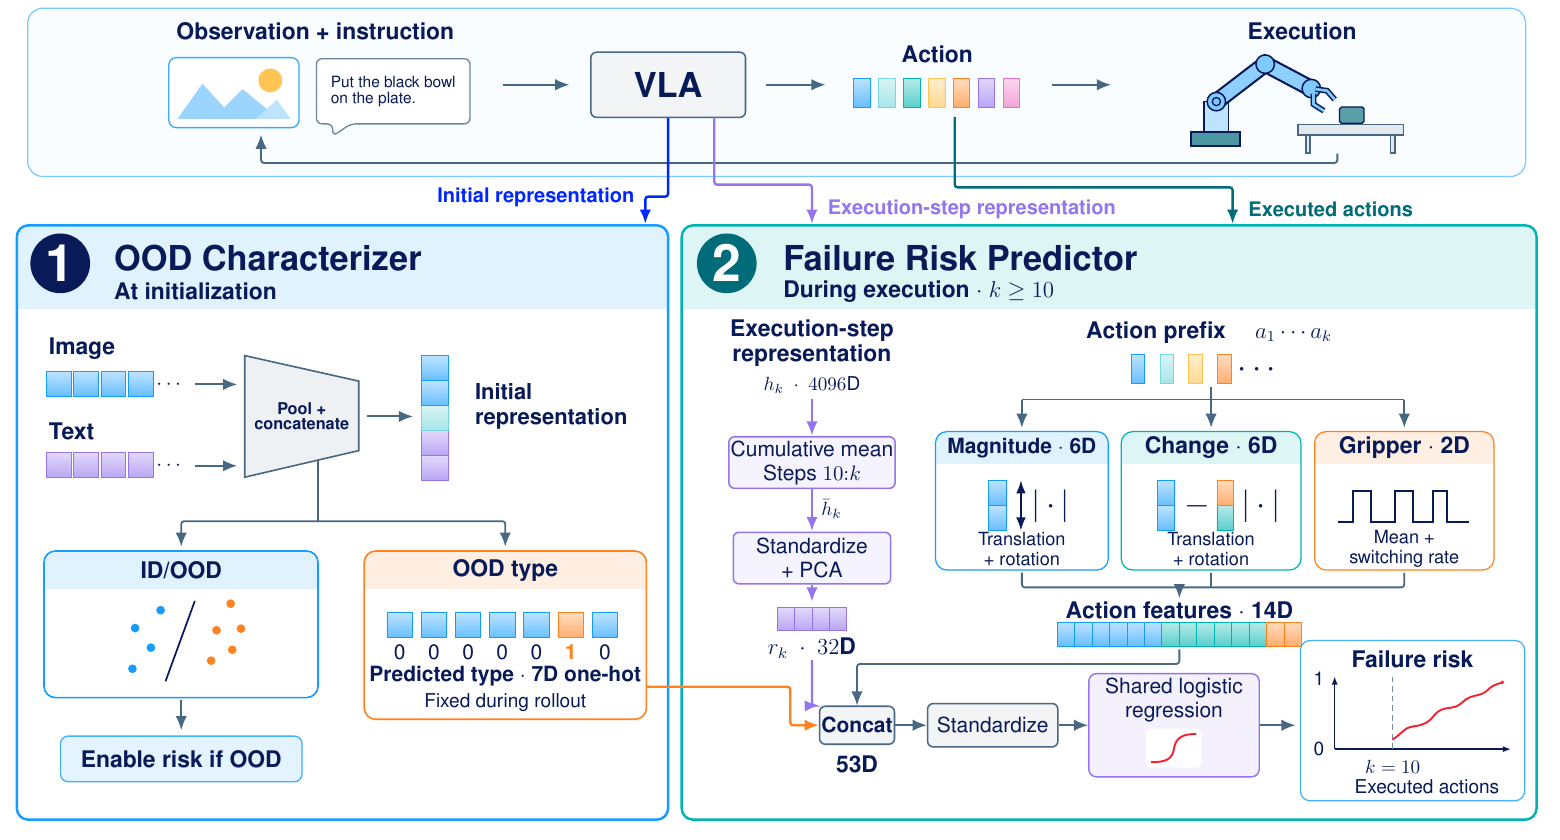
原图 2 的两级门控为什么可能漏掉失败,53 维特征又来自哪里?
- 1
初始观测决定是否进入风险监控
均值池化图像与文本表示,各 4096 维,共 8192 维训练逻辑回归 OOD 门控;再预测背景、相机、语言、光照、噪声、布局和机器人七类变化。阈值 0.5,类别在起点固定,因此后续才出现的变化或新类型不能自动获得同等覆盖。
- 2
计算已经执行过的动作统计
风险输入包含 14 维动作量:六个平移/旋转分量的平均绝对值和相邻变化,以及夹爪均值和切换量。它们描述纠正动作与停滞迹象,不能直接证明接触是否安全。
- 3
累积隐藏状态,压缩为在线可用特征
从控制第 10 步起累计最后提示 token 的 4096 维状态,均值后用训练集拟合的 PCA 压到 32 维。加上七维变化类型和动作统计得到 53 维;标准化与 PCA 都只在训练侧拟合,不能用未来帧或测试标签调节。
- 4
共享逻辑回归预测最终失败
各已执行前缀以该轨迹最终成功或失败为标签,轨迹按长度倒数加权,避免长轨迹支配训练。留一任务交叉验证评估十个 LIBERO-Spatial 任务;模型读的是当前可见前缀,不是为每个时刻单独训练。
- 5
分开门控遗漏、单步风险与连续报警
ID 不代表安全,而被 OOD 门控拦下的轨迹不会进入风险模块。每步低误报在多次检查后仍会累积;风险曲线图是示意,不能当成真实个案已验证停止时机。系统尚未执行自动恢复或安全干预实验。
实验与证据
以下为作者报告;已阅读 v1 全文及附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【设置】500 条 ID、1400 条 OOD;后者 751 成功、649 失败,最多 220 个动作步,起始安定动作不计。 §IV 设置 ↗
我的解读这是七种人为变化与固定策略下的预测任务,不是任意未知环境的安全认证。
来源证据【表 I】OOD ROC-AUC 0.9454,检测 TPR 84.57%、FPR 6.20%;七类分类准确率 91%。 表 I 与门控分析 ↗
我的解读分类准确率在所有 OOD 上测量,不能误当成经过门控后的整条管线正确率;门控会漏掉 45 条最终失败轨迹。
来源证据【第 60 步】所有 OOD 的风险 AUC 0.8497;去掉隐藏状态 0.7906,ActProbe 0.8132。 表 II 与消融 ↗
我的解读隐状态提供补充信号,但后期只剩很少成功轨迹仍运行,不能把接近终局的高分当成早预警能力。
来源证据【连续报警】第 60 步单时刻 TPR/FPR 为 70.72%/12.52%;截至第 60 步曾报警的召回 83.51%,误报却达 50.73%。 累计报警分析 ↗
我的解读如果一报警就停止,半数成功轨迹可能受干扰;应评估持续阈值、冷却时间和风险—覆盖,而非只报 AUC。
来源证据【成本】CPU 读出约 0.893ms,使用已缓存的策略特征。 运行成本 ↗
我的解读不包含策略前向和特征取得,不能说机器人整套风险感知只需这点时间。
开放情况与使用许可
全文已核查;此次未确认作者正式代码仓库或模型下载。
LICENSE论文 CC0 1.0;不据此推定未发布代码的许可。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
可解释的动作统计与低维表征形成廉价监控,训练侧 PCA 和任务留出也明确了泄漏控制。
反方 · 哪些结论还不够
初始门控漏检、固定变化类型及连续报警累积误报,限制了直接用它自动停车或声称安全。
综合判断
值得作为观察和诊断模块复现;真正干预前,先验证它减少了多少失败、又打断了多少本来会成功的操作。
我会先做的验证
未执行的验证方案:在新任务和中途发生变化的环境中,对照持续多步报警与单点阈值;把停机误报、未预警失败、预警提前量和恢复后成功率一并记录,阈值只在训练侧选择。