Whole-Body Dexterity:把手臂和躯干变成搬运接触面
无需在线物体状态输入,如何在遥操作引导下完成抱持、换位和腋下携带?
研究先生成稳定全身抓持姿态,再训练位置转换专家,最后蒸馏为本体感知控制器。Unitree G1的50次实机任务完成45次,但长程货架到桌面任务为7/10,且全部由一位熟练操作员引导。
图解主要方法
无需在线物体状态输入,如何在遥操作引导下完成抱持、换位和腋下携带?
- 1
01 · 先建立经过仿真筛选的抓持集合
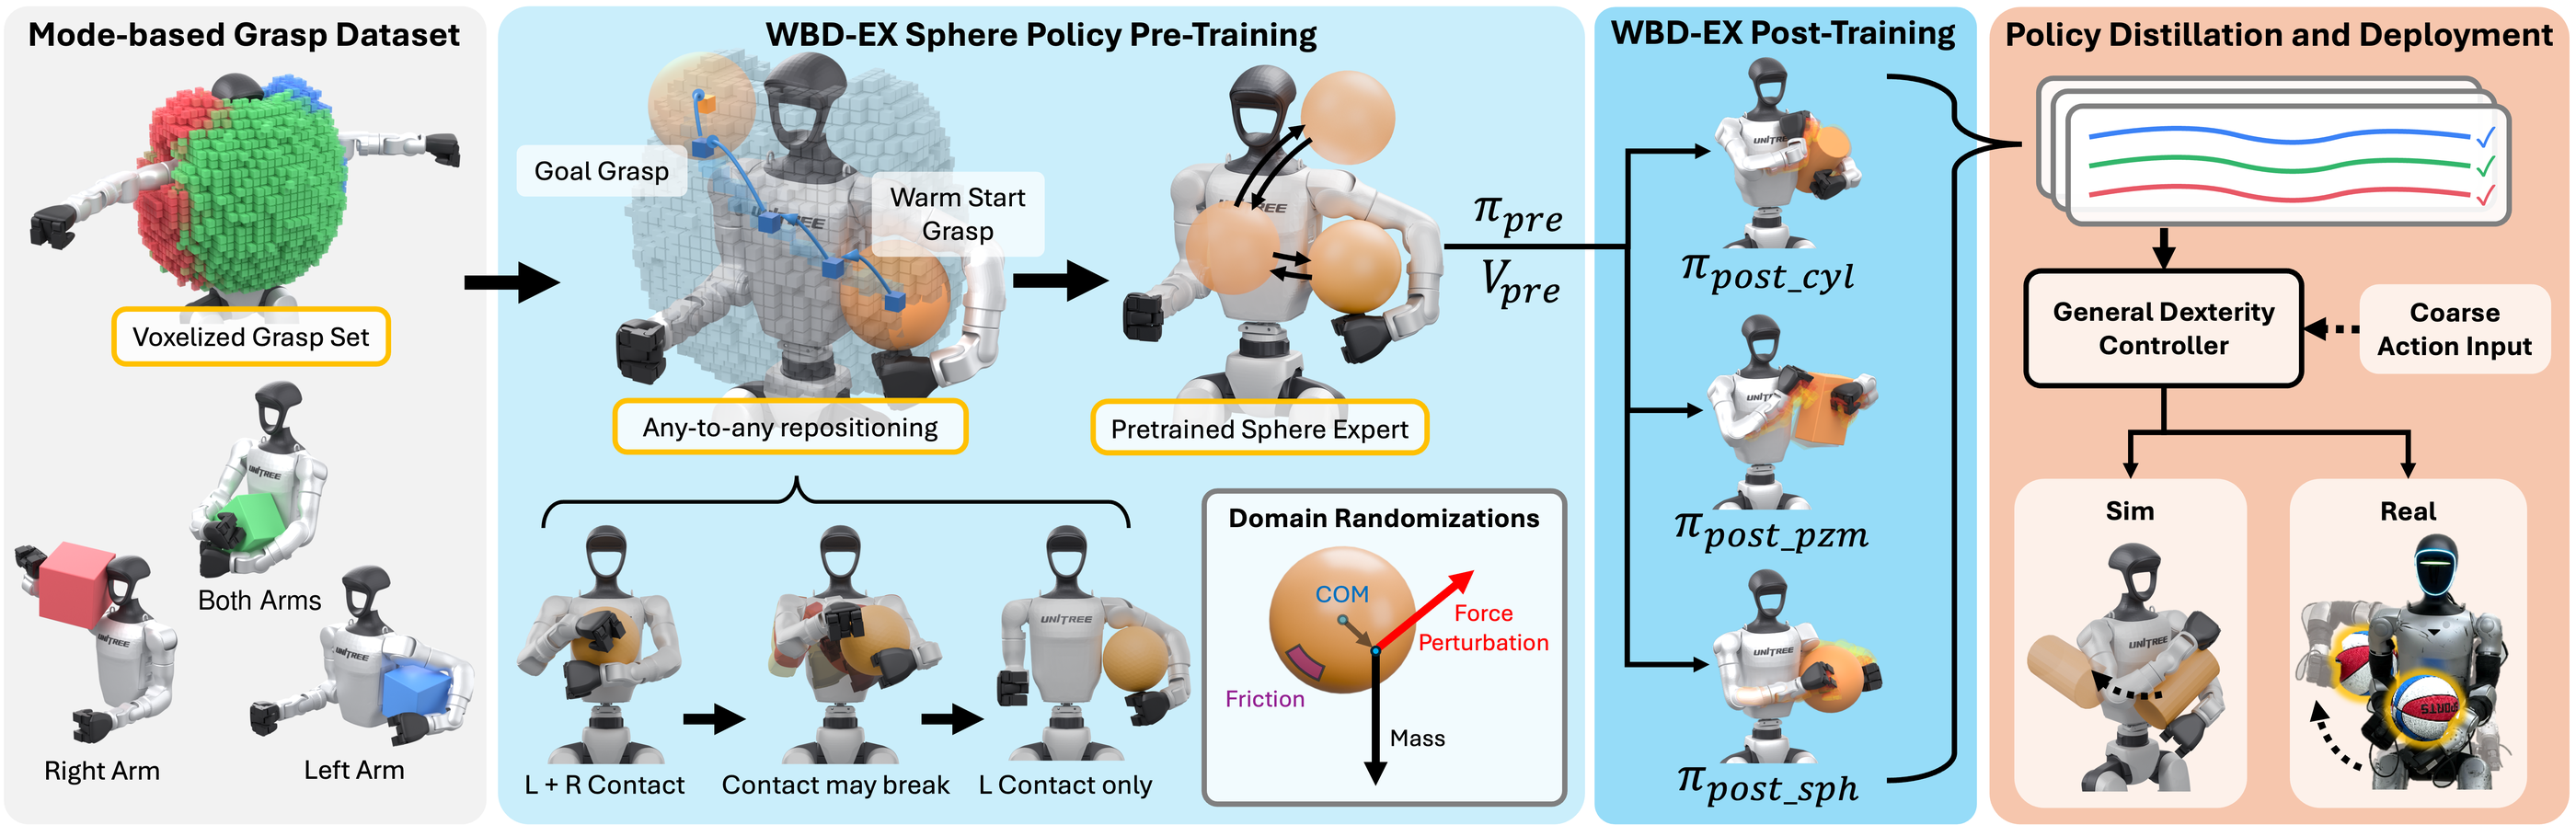
图2左侧把左右臂与躯干作为接触表面,用能量优化产生候选,再施加重力和扰动筛选。约251万抓持覆盖15种原始几何;2cm体素位置与左/右/双臂模式构成转换图。优化中的法向力闭合近似不含完整摩擦锥,稳定性还依赖后续仿真检验。
- 2
02 · 用球体专家启动任意抓持间转换
先在球体上预训练,再迁移到其他形状的PPO专家。训练可访问物体状态,且下肢和腰部固定;目标主要是位置与接触模式,而非完整姿态目标。左右单臂切换必须经过双臂模式,并允许短暂接触中断来学会沿身体滑动。
- 3
03 · 蒸馏专家轨迹为可部署控制器
约27.4万条轨迹、8.73亿帧经筛选后训练扩散策略和逆动力学模块。输入含四个时刻本体状态及5维静态物体几何,预测未来关键点位移,再转换为关节增量。部署无在线特权物体位姿,并不意味着不知道物体尺寸或没有人类视觉反馈。
- 4
04 · 以粗动作引导受约束采样
扩散模型采样候选动作,用遥操作目标选择接近人的动作,同时限制关节增量与跟踪误差。上肢由该策略控制,下肢由独立系统维持行走/平衡;图2右侧的sim-to-real是控制器迁移,不是自主规划整个搬运任务。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据同一熟练操作员、Xsens动捕、篮球和15cm纸箱:四种往返换位各10次、货架任务10次,共45/50;GMR9/50,SONIC2/50。货架完整流程7/10。 实机表格与项目页 ↗
我的解读90%是混合任务合计,不是长程搬运90%;只有两种实物及单一操作员,仍需更广泛验证。
来源证据15种训练几何,另测180mm球与方块尺寸;三种子仿真中抗噪失败时间提升,但部分细长形状与立方体专家转换困难。 仿真专家与蒸馏 ↗
我的解读支持尺寸范围内的鲁棒性,不等于未见任意物体、接触材料或关节结构的泛化。
来源证据RTX5090推理中位11.8ms、95分位17.3ms;状态到缓冲区中位50.1ms、95分位73.7ms,尚不含全部传感与执行延迟,平均更新34.9Hz。 部署时延附录 ↗
我的解读不能用单次推理11.8ms宣传整个闭环达到相同延迟,50Hz发布上限也不是实际稳定控制频率。
来源证据专家训练使用8张H100及大量并行仿真;共享球体预训练后总体迭代约节省20%。不同对照的下肢控制系统并不完全一致。 算力与系统条件 ↗
我的解读结果包含数据生成、专家和运动控制系统共同贡献;并非只替换一个上肢网络的纯隔离比较。
开放情况与使用许可
2026-10-18已打开作者项目页,提供论文、结果和演示,未列代码或权重下载。论文为CC BY-SA 4.0,不能据此推断实现开放。
LICENSE论文原图 CC BY-SA 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
抓持图、专家训练与蒸馏形成完整链路,实机分阶段结果可检查,展示了非手掌接触对大物体搬运的价值。
反方 · 哪些结论还不够
实机依赖熟练遥操作和独立下肢控制,训练没有学习腿部接触;静态尺寸输入、两件实物和窄任务限制外推,尚无长期自主搬运证据。
综合判断
是全身接触控制的实证进展,适合研究抱持与换位;不应描述为自主通用搬运机器人。
我会先做的验证
未执行的验证方案:让多位新手与熟练操作员在未知尺寸、摩擦和质心条件下执行相同流程,固定下肢控制器;记录整任务成功、掉落、人工修正次数和端到端延迟。