X-WBC:跨本体共享全身控制,哪些部分仍需适配?
统一动作表示不等于未见机器人直接零样本部署
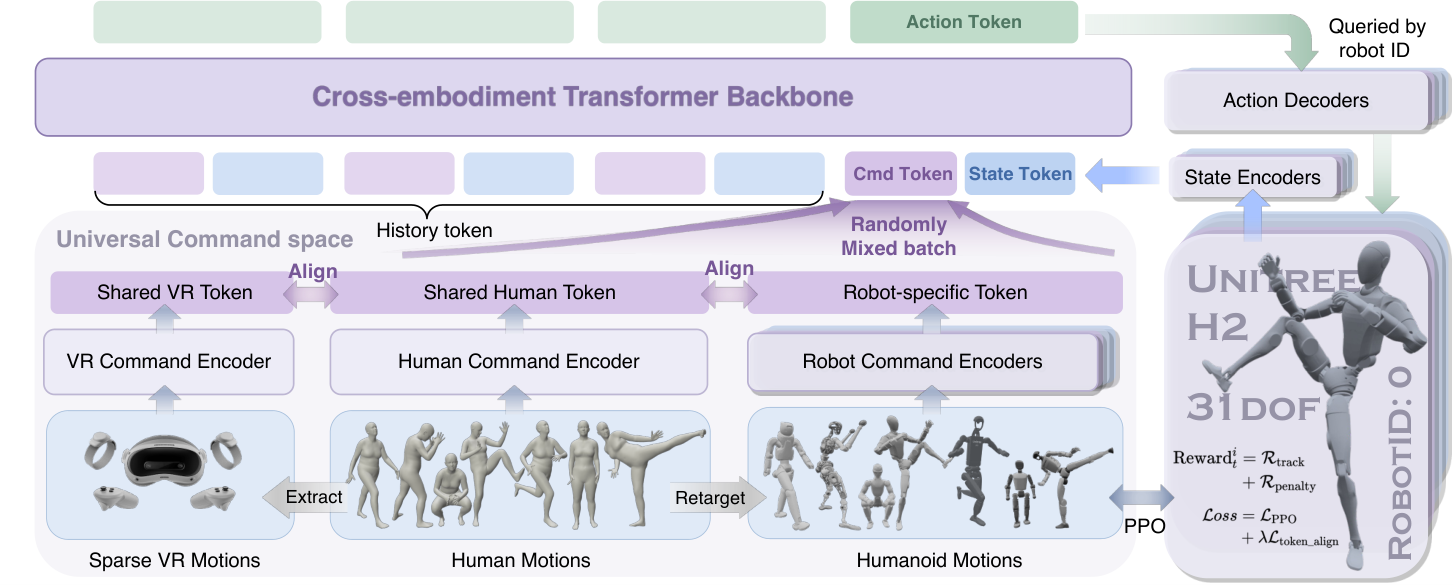
X-WBC把多种运动命令映射到共享表示,并在九种机器人本体上联合训练全身控制策略。共享网络之外仍有本体专用输入输出适配器;真实演示覆盖四种Unitree机器人,不宜称为任意品牌通用控制。
图解主要方法
统一动作表示不等于未见机器人直接零样本部署
- 1
对齐不同命令来源
同一人体运动可编码为完整22关节、机器人参考14个身体点,或VR的5个稀疏关键点。对应编码器输出归一化token,以均方差对齐;训练逐回合按1:1:1选择输入路径,使同一策略处理不同信息密度。
- 2
共享时序控制但保留本体接口
本体专用编码器处理本体感知,关节输入填充并以掩码标记有效维度。共享因果Transformer保留32步历史、以50Hz控制,输出经过本体专用头与PD控制器。共享的是中间策略,不是取消关节结构差异。
- 3
混合机器人强化学习
在九本体并行环境上做PPO,使用约200小时BONES-SEED运动、每本体1024环境,并进行域随机化和失败自适应采样。不可行片段过滤后训练,实验使用8张H100约两天;适配新本体仍需新的接口及验证。
实验与证据
已阅读正文与方法、实验相关附录,核对实验条件与原图;未独立复现。
来源证据G1成功率98.60%,单本体97.69%;H2为93.22%对92.22%。 训练运动拟合 ↗
我的解读这是训练运动上的拟合指标,不能当作未见动作泛化的证据。
来源证据800段动作、一个演员、100种风格,固定G1策略和种子42:X-WBC成功729/800=91.13%,SONIC为744/800=93.00%,TWIST为75.62%。 外部100STYLE测试 ↗
我的解读不能仅凭局部几何误差宣称全面第一;原生输入协议不同,失败后截断也会影响误差统计。
来源证据提供G1、R1、H1-2、H2实机演示;论文将未见本体零样本泛化列为未来方向。 真实机器与边界 ↗
我的解读支持同一训练框架跨这些本体落地,不构成跨厂商、未见机械结构的量化保证。
开放情况与使用许可
已核对作者链接的GitHub根目录:当前仅README、docs与.gitignore;未确认训练/推理实现、权重或代码许可证。项目展示和论文已公开,不能称算法实现已开源。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把命令输入对齐和本体适配分开,给多机器人共享技能提供了明确工程接口。
反方 · 哪些结论还不够
训练集拟合很强,但外部动作成功率并非最高;实机主要是演示,输入协议和失败截断限制横向结论。
综合判断
是多本体联合训练的实质进展;目前仍应按已适配本体的控制器看待。
我会先做的验证
未执行的验证方案:在未参与训练的机器人上明确记录适配数据与训练时长,匹配相同关键点输入比较基线,并报告跌倒率、关节限位、延迟和成功率。