AnyGS2Mesh:从已有高斯场提取更稳的网格
回顾补收:多视图几何融合与转换成本边界
AnyGS2Mesh 接收已训练的高斯场与标定相机,融合三维高斯和二维几何特征,再预测深度并提取网格。约半分钟的转换不包含上游高斯训练,也不包含 UV、材质或生产级拓扑整理。
图解主要方法
图 2 如何避免仅依赖高斯渲染深度造成的几何误差?
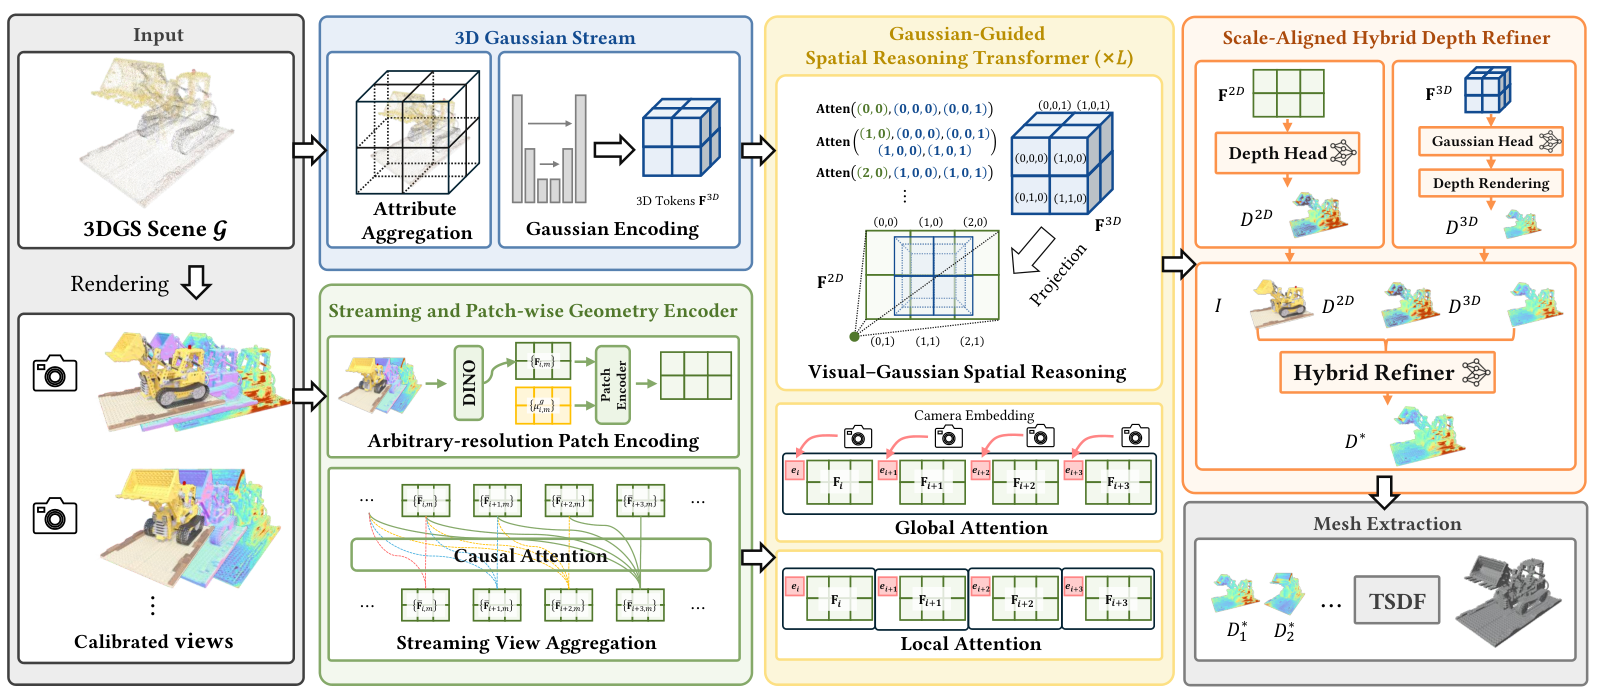
- 1
准备已有高斯场和多视图输入
输入是高斯位置、形状、不透明度与外观,以及标定视图;渲染 RGB、深度和法线。高斯场本身通常仍需数十分钟训练,因此这是已有场景的转换器,不是一次前向从原始照片完成所有重建。
- 2
将高斯特征投影到二维几何分支
PTV3 编码稀疏高斯,结合 DINOv2/VGGT 特征。投影候选通过相对深度残差筛选,每位置最多五十候选,再以注意力融合;遮挡判定帮助避免把前后表面混在一起,仍依赖原深度质量。
- 3
保持原图比例并流式聚合视图
RGB、深度及有效掩码、法线及掩码分别进入适配 stem;任意长宽图像分块,保留全局坐标与位置编码。因果视图注意力可缓存过去的键值,省重复计算,但缓存随视图数增长,不是常数内存。
- 4
用三维参考校准二维相对深度
混合深度头先估计正尺度 a 与偏置 b,再用权重 W 融合 aD二维+b 和三维深度,最后加残差。这个设计利用全局高斯约束二维细节,尺度对齐不能替代可靠相机标定。
- 5
融合深度并提取表面
多视图结果经 TSDF 与 Marching Cubes 形成网格,可选离线立体增强另有时间开销。输出没有自动解决 UV 展开、跨缝纹理、PBR 分解、部件语义或引擎友好拓扑。
- 6
保留正文与附录的实现差异
正文描述中间层反复更新二维和三维表示;附录 A.1 则写最终组后一次交叉注意力,再做拼接自注意力。实际融合频率尚不能仅凭图 2 确定,应待代码确认。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【训练】九类数据集,A100、30000 步、AdamW 2e-4,深度/法线/多视图损失权重 1/0.1/0.05,约八万高斯输入。 训练与附录 ↗
我的解读我的解读:性能依赖上游场表示、筛选和训练分布,不是对任意高斯噪声无条件有效。
来源证据【DTU 十五场景】3DGS+GS2Mesh Chamfer 0.683,本文 0.668;转换 83→30 秒。 DTU 表与时间设置 ↗
我的解读我的解读:改进幅度需与时间一起看,转换计时未包含约 20–35 分钟的高斯优化。
来源证据【上游差异】GGGS 上 0.475→0.468;另有 PGSR 0.555、QGS 0.545,均好于 3DGS+本文的 0.668。 DTU 比较 ↗
我的解读我的解读:不能将模型转换能力表述为任何输入都胜过其他重建方法。
来源证据【Tanks and Temples 四场景】3DGS F1 0.110,GS2Mesh 0.370,本文 0.417;转换 196→45 秒。 TnT 表 ↗
我的解读我的解读:对原始高斯几何较弱的情况更有价值,但测试场景数量有限。
来源证据【消融】去掉三维分支时 TnT F1/DTU Chamfer 为 0.282/0.882,完整为 0.417/0.668。 消融表 ↗
我的解读我的解读:支持融合显式三维信息,而不只是增加二维预测器。
开放情况与使用许可
论文说明接受后发布,本次未核实正式实现、权重或独立下载入口;不能以架构图和开放承诺认定代码已开源。
LICENSE代码与权重许可证待确认。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
将已有高斯的空间结构与二维几何先验结合,并分开报告转换时间,有助于高斯资产进入网格工具链。
反方 · 哪些结论还不够
上游质量、相机误差和未澄清的融合实现影响复现;网格提取并不包含材质、UV 接缝或语义部件交付。
综合判断
适合评估为高斯场后处理模块;面向制作时还要验收拓扑、孔洞、法线和标准材质烘焙。
我会先做的验证
未执行的验证方案:固定同一高斯场与相机,加入稀视图、反光和标定扰动,比较几何、转换耗时及峰值内存;再统一 UV 烘焙测接缝与重光照,避免把下游改进归给几何模块。