AVL-JEPA:保住对动作后果有用的潜在变化
用动作锚点约束视觉抗扰训练;表征不塌缩并不代表已经理解完整物理因果
AVL-JEPA针对一种更隐蔽的世界模型失败:潜特征维度很丰富,却没有保留动作如何改变物理状态。它先从真实前后状态的潜变化预测执行动作,再冻结该动作头,用干净与加噪观察共同预测干净未来。部分模拟任务在强视觉干扰下大幅改善,但因果措辞应与有限动作库、模拟评测及训练配置歧义区分。
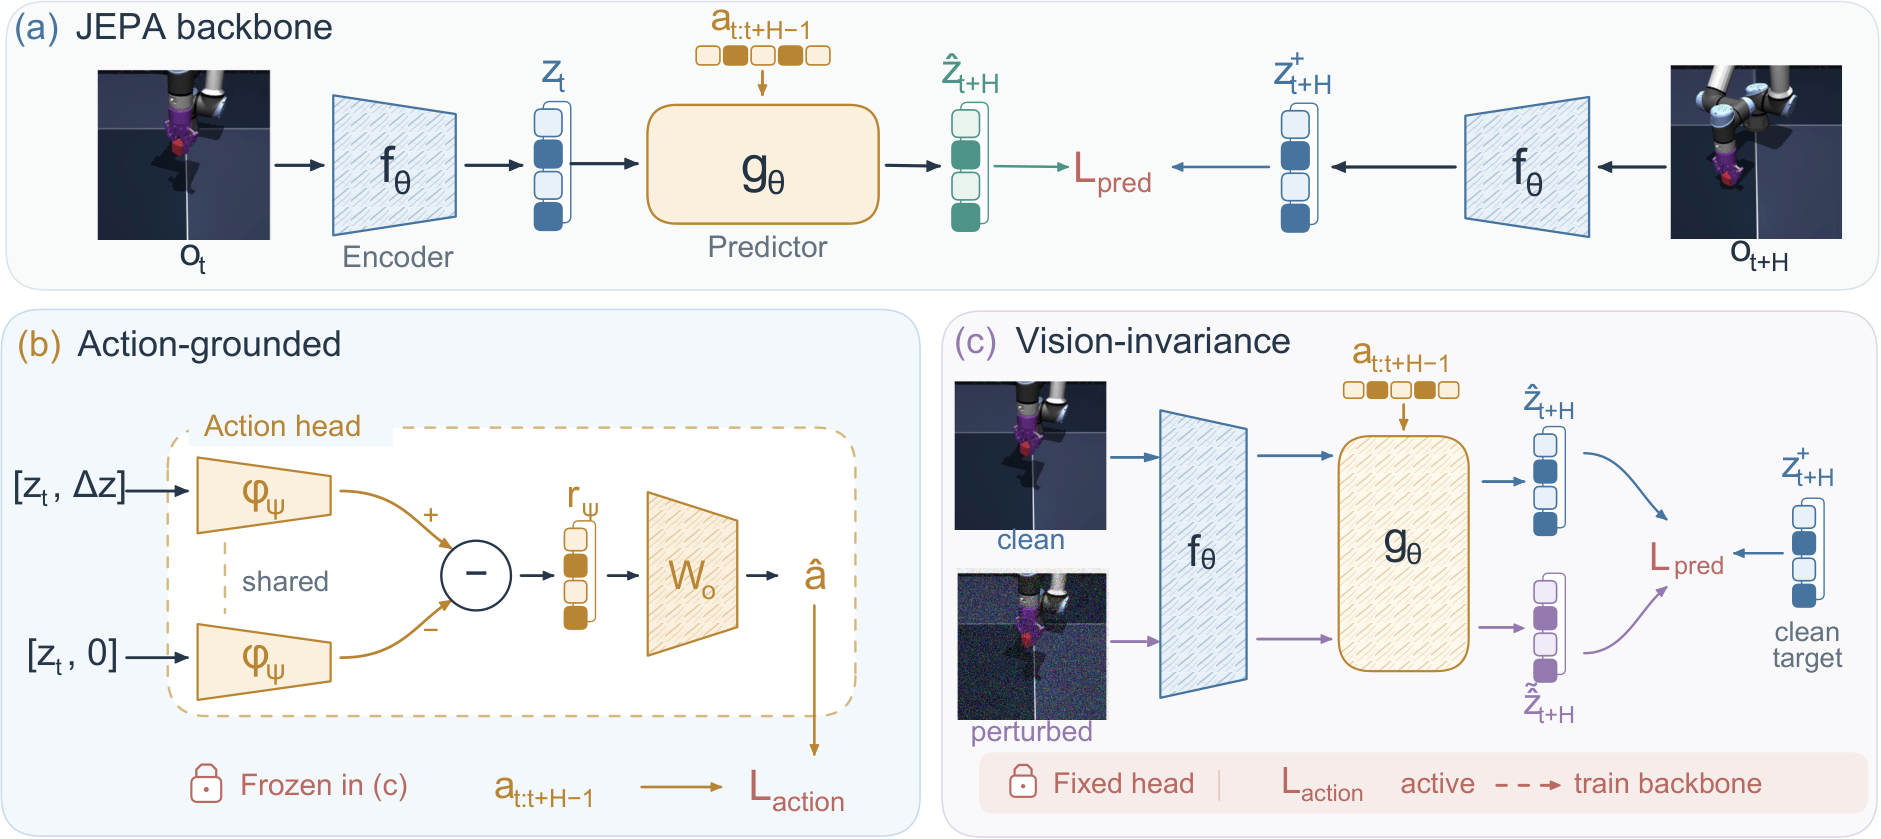
图解主要方法
潜特征看起来没有塌缩,为什么世界模型仍可能忽视动作带来的真实变化?
- 1
区分整体表征塌缩与动作信息流失
LeWM以潜在未来MSE训练并加SIGReg维持非退化分布。AVL指出静态视觉信息也能满足这些要求,动作不同造成的物理变化仍可能在表示中被压低。
- 2
从前后潜变化建立动作锚点
动作头计算φ([当前潜量,变化])-φ([当前潜量,零变化]),再经无偏置投影预测动作块。相同分支相减使零变化严格输出零,降低仅靠当前状态预测动作的直接捷径。
- 3
联合学习未来预测与动作重建
第一阶段优化潜预测、SIGReg和SmoothL1动作损失,权重0.09与5;192维表征、256维动作头隐藏层。状态与变化的交互仍能编码相关性,相减不自动保证因果识别。
- 4
冻结动作头并对齐受扰未来
第二阶段约各三分之一干净、σ0.01和0.03高斯噪声当前图像,未来图保持干净。动作头冻结但损失仍反传到表征,推动视觉对齐保留动作可辨信息。
- 5
移除辅助头进行原接口MPC
导出不含动作头的世界模型,用CEM规划五个动作块,每次执行五个低层动作再规划。机制评测另外比较12候选动作的潜变化和物理变化,不能与目标导向MPC成功率混为一谈。
实验与证据
全文51178字符及附录A–D完整阅读,图2视觉核验;首发许可与代码发布声明核对。
来源证据四类仿真,报告十个评测种子、每种子50回合,均值±总体标准差ddof0。 4.1;式12 ↗
我的解读这是评测种子波动,未说明十个独立训练种子;不能写成置信区间或真实硬件统计。
来源证据干净TwoRoom88.4±2.3→93.2±1.6,Cube73.2±6.8→78.2±5.3;PushT均96.0,Reacher86.4→85.2。 表2 ↗
我的解读收益不均匀;干净输入上没有普遍提升,Reacher略退。
来源证据σ0.10高斯输入噪声:PushT15.3±5.8→81.5±4.1,TwoRoom65.7±3.9→88.7±1.9。 表4;B.4 ↗
我的解读提升66.2与23.0个百分点;噪声只加当前策略观察,目标、物理环境与成功判据都干净,不能外推到动力学扰动。
来源证据饱和度+0.35:PushT14.0→62.0;亮度+0.20:Reacher11.6→14.7。 表5、6、10 ↗
我的解读前者改善大,后者仍大部分失败;亮度+0.10的Cube56.8→54.1也说明不是全条件最佳。
来源证据TwoRoom物理排序Spearman0.35→0.53,规范化后悔0.152→0.061。 图4;B.2 ↗
我的解读oracle选物理响应范数最大的动作,不是离任务目标最近的动作;排序改善是专用机制指标。
来源证据100匹配状态、12共享候选、每条25低层步,模拟恢复1200次渲染无像素差。 B.1–B.3 ↗
我的解读对齐可减少状态恢复混淆,但候选有限,未验证任意动作分布。
来源证据TwoRoom表1漂移Action-grounded8.7、AVL6.8;4.3段落却称降低3.318。 表1;4.3 ↗
我的解读由表值计算约1.9,与文字差值不一致;需要实验归档核对,不自行拼接置信区间。
来源证据PCA两维解释5.80%+4.94%方差;主方向擦除另与十次随机等维子空间比较。 B.3、B.5 ↗
我的解读PCA画面只保留约10.74%方差,分群不单独证明物理理解;擦除实验支持信息位置的诊断而非完整世界因果机制。
来源证据RTX5090训练;正文第一阶段10轮第二阶段2轮,附录主LeWM运行11轮。 4.2;B.4、B.6;D ↗
我的解读可能对应不同运行,但缺公开配置难以确认;噪声写在uint8区间加入而σ尺度转换未完全清楚,也影响复现。
开放情况与使用许可
全文明确代码待发表时发布;未核实到作者官方实现、权重或随文实验归档,不能将文中提及的archive视作已公开可下载。
LICENSEarXiv非独占托管许可;图2版权归作者,仅用于方法评论,代码和权重开放许可未核实。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
既测闭环成功,也测匹配状态与动作下潜变化和真实后果的排序相关,超出只展示二维PCA。
冻结动作头且保留损失梯度,意在避免视觉对齐通过彻底抹去动作差异完成。
只训练高斯噪声而在部分亮度、饱和度偏移上也改善,提供一定跨干扰迁移证据。
反方 · 哪些结论还不够
动作预测和主方向擦除是模型内部干预,不能据此宣称对任意真实世界动力学具有因果识别保证。
干净Reacher略降,亮度+0.10的Cube也低于原模型;“保留干净性能”应理解为整体可比而非每项不降。
正文两阶段10+2轮与附录主LeWM运行11轮范围需澄清,漂移差值文字与表1不一致,尚缺公开配置。
综合判断
实证支持对部分视觉扰动的规划鲁棒性增强,尤其PushT;还不足证明全面因果理解或真机泛化。应保留原模型与分阶段消融作为部署前对照。
我会先做的验证
建议实验(尚未执行):公开全部配置和种子,确认训练轮数与噪声量纲;加入状态相关动作捷径、未见动力学及遮挡测试,用独立物理结果和实际任务回报检验,而非只按位移大小选动作,并做真机受扰规划。