双线性世界模型:让潜在动力学更容易被规划器利用
动作可恢复的潜在表示,能否同时避免坍缩并加快控制?
这篇9月28日首发、10月27日修订的工作把潜在动力学设计成适合优化控制的结构,并用动作可恢复性约束表征。新稿的关键细节是实际模型含归一化和规划残差,控制器还在低维相干动作空间使用有限差分,不能简化为纯解析双线性求解。
图解主要方法
动作可恢复的潜在表示,能否同时避免坍缩并加快控制?
- 1
从图像得到动作可辨认的潜在状态
ViT-Tiny编码到192维状态,用前向潜在预测与逆向动作恢复共同训练,而非重建整幅图片。若不同动作都映到相同潜在变化,逆动作损失会惩罚这种退化;理论满秩条件和训练中的软约束仍需区分。
- 2
结构化动作方向,再做归一化
原始动作映射B+Cz与动作相乘形成双线性项,之后Cholesky-QR得到Q(z)R。它保留动作子空间并改善条件数,却使完整映射不再严格双线性;论文存在性理论也可能需要无限维提升,不保证当前有限模型精确表示所有环境。
- 3
实际GN控制在低维空间估计敏感度
规划优化终点到目标的距离及动作代价。附录实现将一组底层动作限制为相干变化,把50维等原始变量压到较低维;端点Jacobian采用方向有限差分、批量rollout,再阻尼Gauss–Newton与四档线搜索,并非直接使用正文的闭式导数。
- 4
接触误差通过后训练残差修正
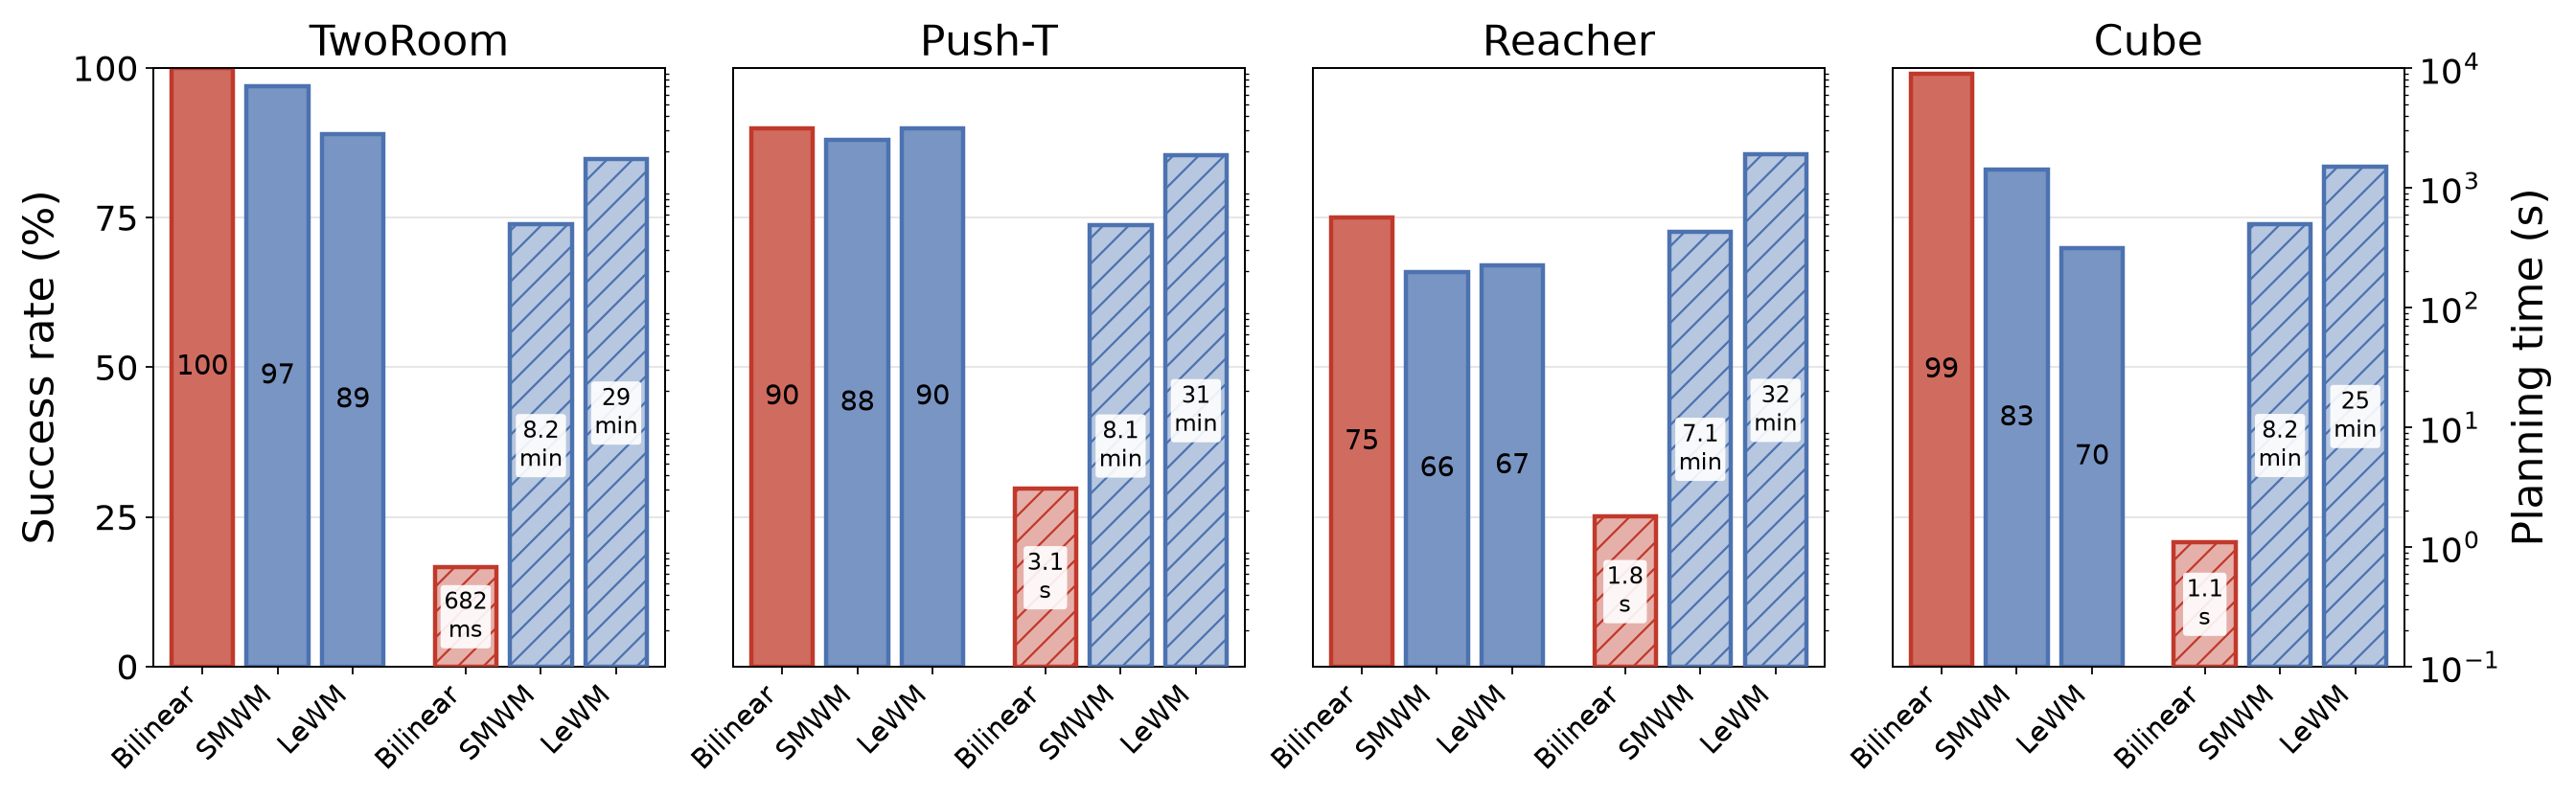
表征与结构动力学固定后,再学习投影到控制方向正交补的残差,仅用于规划。图1展示四个任务的成功率和整段规划耗时,不能据图把全部优势只归因于双线性表征。
实验与证据
已阅读v2正文、附录B实现与附录C消融;首发日期保留v1,修订日期另述,核对实验条件与原图;未独立复现。
来源证据单RTX3090训练与评估,100个起终点、25步设定下TwoRoom/PushT/Reacher/Cube成功100/90/75/99%;规划耗时约0.7–3.1秒每episode,对照达分钟量级。 固定目标四任务 ↗
我的解读这是整段规划时间,不是每帧毫秒延迟;模型和控制器共同变化,需要交叉替换消融。
来源证据20Hz控制循环把实测规划延迟折算为环境等待步数,期间执行旧计划;四任务成功68/77/71/93%,较强对照46/47/45/63%。 移动目标协议 ↗
我的解读显式延迟建模是优点,但目标速度按任务设置,仍为模拟环境,不是物理机器人实时保证。
来源证据训练采用动作恢复损失权重30,未硬性投影保证R满秩;记录最小奇异值未趋零。3种模型×3种控制器对照显示GN并非对任意模型都同样有效。 附录B/C:约束与控制器 ↗
我的解读结果支持结构与控制器匹配,但无法单凭理论宣称所有训练运行都不坍缩或全局最优。
开放情况与使用许可
论文v2及附录公开;本次未核实正文所述完整Docker/复现脚本的可下载官方仓库与许可证,保留待核状态。
LICENSE论文 CC BY 4.0;代码与权重许可另见开放范围
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把“学得像”转为“便于控制”,并通过动作可恢复性与控制器交叉实验讨论结构价值。
反方 · 哪些结论还不够
有限潜在维度、软满秩约束、局部优化和额外残差都限制理论外推;主要为四类模拟任务。
综合判断
是可解释控制友好表示的有用方向,复现必须包含附录实现,而非只照主文简式。
我会先做的验证
未执行的验证方案:固定相同数据、时延预算和控制器,逐项去除归一化、逆动作项、相干子空间与残差,报告接触任务失败、最小奇异值和实测闭环延迟。