Cepheid:把稀疏网格运动的尺度与结构分开学习
少数顶点的位移,怎样跨动物、人、机械臂与布料补成整片表面运动?
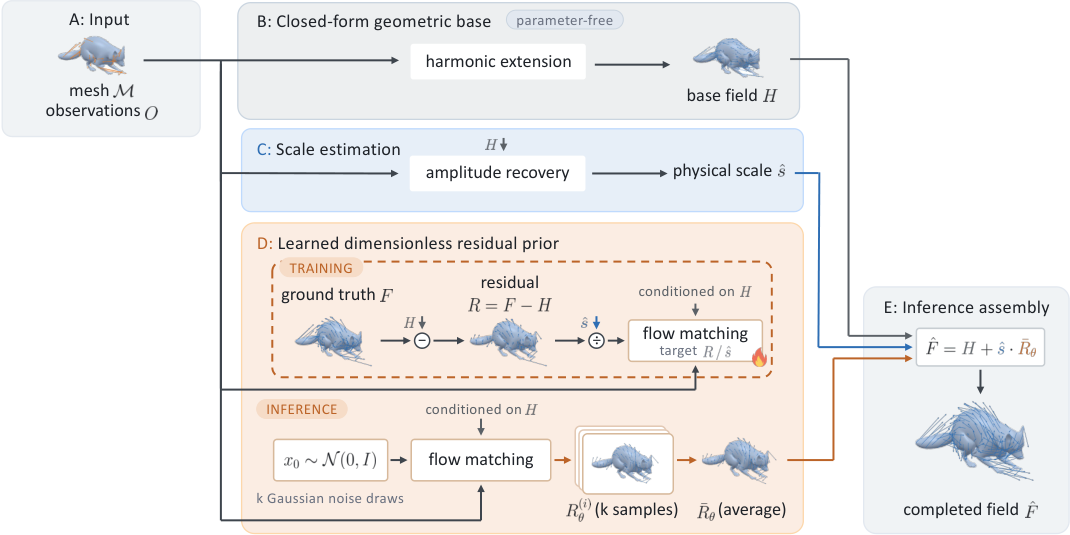
Cepheid先用无学习的调和延拓补出基础运动,再学习无量纲残差,并从可观测位移估计其物理幅度。统一模型在五类几何的汇总误差上优于基础解,但极稀疏腿式物体仍出现负迁移;真实视频展示没有不可见表面的真值,不能当成准确性证明。
图解主要方法
少数顶点的位移,怎样跨动物、人、机械臂与布料补成整片表面运动?
- 1
以调和延拓作为基础解和对照
在无权网格拉普拉斯上解Dirichlet问题,固定观测顶点位移,得到H;未连接到观测的成分经微小正则得到零场。目标残差为F−H,学习必须优于这个无参数基线才有意义。
- 2
只从可观测量恢复幅度
以观测位移的截尾标准差为有单位尺度,再乘11项无量纲特征的指数线性修正。系数通过训练来源上的岭回归拟合并冻结,输入按训练分位数截断;推理不需要真实未观测运动。
- 3
学习无量纲残差而非整场运动
图网络在12近邻坐标图上传消息并加入注意力,以几何、掩码、观测和基础场为条件做OT-CFM。训练目标除以估计幅度并截到±8;网格连通信息主要通过H传入,而网络图本身来自空间近邻。
- 4
采样后恢复尺度并叠回基础场
30步Euler同时生成8份残差取平均,再乘幅度加到H。图2区分可解析基础、冻结尺度规则和神经残差;它不输出骨骼、关节参数或接触约束,也不保证多次逐帧补全的动力学一致性。
实验与证据
已阅读正文1–7及附录A–G,含幅度系数、分密度结果、视频拟合和部署布局微调,核对实验条件与原图;未独立复现。
来源证据单种子500k步,统一模型按动物0.5、人0.3、机械臂0.2采样;汇总相对误差布料0.3692对基础0.4377,腿式0.2225对0.2474。 表2及附录A–B:相同步数跨来源训练 ↗
我的解读分别相对降低15.6%、10.1%,不是成功率。各列密度网格与运动单位不同,数值只能在列内比较;动物mAU是艺术单位,不是毫米。
来源证据腿式0.5%观测时0.6222高于基础0.6033;布料幅度恢复误差距逐条件真值oracle约1.4–8.1%。 附录表7与表3:稀疏边界及尺度分析 ↗
我的解读汇总优于基础不意味着每种密度都优;oracle需要真实目标,只能作分析上界,不能称可部署基线。
来源证据无调和基础时布料/腿式误差1.047/0.585;无幅度恢复腿式0.409。八份采样只比十六份误差高约0.8–2.1%。 表4、附录C:组件与采样 ↗
我的解读基础解和尺度恢复比生成器形式更决定是否负迁移。采样增加计算,不是免费改进;论文以三角不等式解释均值趋势,不应外推任意独立采样序列逐次都单调。
来源证据视频只由2D轨迹赋零深度再旋转到网格,叠图另经分割掩码拟合;三点夹爪布局误差2.283mm零样本、0.991mm微调。 附录D、G:视频与固定传感器 ↗
我的解读视频没有3D真值,不能证明背面轨迹准确;固定布局的最好结果经过微调,不能混入零样本主张。
开放情况与使用许可
作者项目页明确Code coming soon,未核实代码或检查点开放。论文为arXiv非独占托管,原图作者版权;项目视频所用Motion 3-to-4资源另有CC BY-NC-SA许可,不套用到全部研究资产。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把无学习解放在首行,并揭示跨家族残差幅度差异,比只用统一网络展示动画更能判断学习是否真的有用。
反方 · 哪些结论还不够
主评测是无噪声、无丢点的精确位移,单训练种子;多数来源为动画、运动学或仿真。没有碰撞、体积、关节或时间一致性保证,也不处理纹理、UV、PBR和重光照。
综合判断
对现有网格动画补全和稀疏控制资产有意义,属于几何运动层;不能等同完整可绑定、可仿真或带材质的3D资产生成器。
我会先做的验证
未执行的验证方案:在固定传感器布局加入噪声、丢点与深度偏差,逐密度报告是否劣于调和基础;检查自交、体积和跨帧抖动,并验证已有UV与材质随变形的稳定性。