CF-Splat:固定网格上的外观拟合可以解成线性系统
不再联合优化几何,能否快速得到多视角一致的表面颜色?
CF-Splat 给定三角网格和标定图像,只拟合顶点的视角相关球谐颜色。光栅化像素对系数呈线性,使外观问题可写成带正则的全局最小二乘,并用矩阵自由PCG高效求解;它不是从零重建网格或PBR材质。
图解主要方法
不再联合优化几何,能否快速得到多视角一致的表面颜色?
- 1
1 · 固定可见性,建立线性观测
已知网格经过深度测试,像素颜色由三角形三个顶点的球谐颜色按重心权重组合。固定几何、相机和可见性之后,每张图就是对全局顶点系数的线性约束;法线与视线的夹角还提供权重,避免掠射观测主导。
- 2
2 · 根据方向支持限制外观自由度
不同相机方向而非像素总数决定球谐能否被识别。若观察视图不足以支持某个阶数,就用更强正则压制相应系数;论文弱/强正则为0.001/1000。正则使本问题有唯一极小值,但这不是所有渲染表示或未知几何问题的全局最优。
- 3
3 · 不形成巨型矩阵,迭代求解
按三角形局部结构计算矩阵与向量的乘积,以每顶点块Jacobi及Cholesky预条件,三个颜色通道复用结构。PCG容差1e-6、最多300次,所以“闭式建模”仍有数值迭代;还会预先做10轮图像梯度引导的三角形细分,增加外观采样而保持原表面。
- 4
4 · 与PBR资产区分
输出SH表示会保留采集照明和视角依赖,不能直接拆成albedo、roughness与metallic,也不能据此任意重光照。它可补充机器人建图后的外观层,免去UV图集拟合;标准引擎材质、接缝与可编辑部件需要另行转换和测试。
实验与证据
已阅读正文全部章节(含V-G至V-M效率、数值求解、消融与局限),核对实验条件与原图;未独立复现。
来源证据包含10个C3VD体模、10个OmniObject3D、8个BundleFusion和5个Oxford Spires场景;输入网格分别来自扫描或重建,基线30k轮优化。 33场景、四数据集,RTX4060 8GB ↗
我的解读已知网格是关键先验,C3VD是体模而非临床验证;与联合几何优化方法解决的问题并不完全相同。
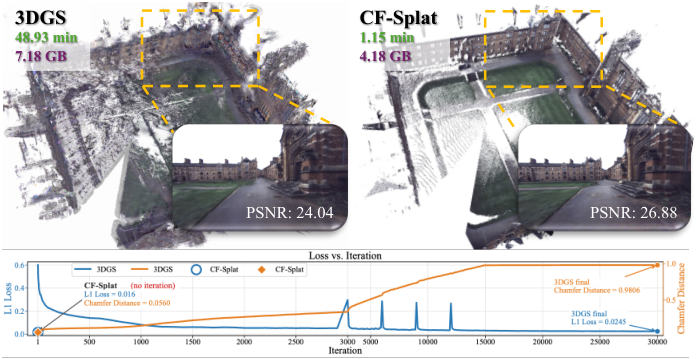
来源证据Oxford平均1.55分钟、4.18GB;3DGS为48.90分钟、7.14GB,CF-Splat自身Adam为44.45分钟、4.72GB。 效率与同表示对照 ↗
我的解读同表示Adam比较支持线性求解的效率贡献。图1的1.15分钟及2.84dB增益是单college案例,不能替代数据集均值。
来源证据四数据集PSNR均值35.44/43.52/27.22/23.68;并非每项SSIM/LPIPS都领先。天空等无效区域从量化评价排除,定性展示中的无效区域以真值填充。 效果、遮罩与鲁棒性 ↗
我的解读展示图并非每个像素都由模型预测。apt0的1°/5cm位姿扰动下PSNR降至21.91,仍显示对上游标定的依赖。
来源证据backpack从0到10轮细分,顶点22.4K→51.4K,PSNR39.31→39.61,耗时0.81→1.53秒;40轮增至39.67而耗时4.28秒。 细分消融 ↗
我的解读更多几何采样并非免费,边际质量收益很快变小;细分保留原表面,不能修复错误拓扑。
开放情况与使用许可
论文公开,正文表示代码将在接收后发布;本次未核实对应官方实现,不把作者主页或论文视为代码开源。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
当高质量几何已经存在,重新联合优化一切可能浪费计算;这项工作揭示利用固定表面结构加速外观层估计的实际价值。
反方 · 哪些结论还不够
外观最优仅对给定网格、相机、可见性及正则目标成立;遮挡或几何误差无法主动修复。部分基线OOM只统计成功场景,平均值不能简单当作统一全集比较。SH是辐射颜色,不是去光照材质。
综合判断
适合已有网格的快速外观重建研究,不应被介绍为无需迭代的通用3D生成器或可直接重光照的PBR系统。
我会先做的验证
未执行的验证方案:固定网格、输入图和遮罩,对PCG与Adam执行相同目标和停止准则;报告预处理及细分在内总耗时,单列天空/遮挡区域,并在换光与错误网格上检查失效边界。