CODA:先补完整场景,再把对象从网格中分出来
RGB-D 几何补全、对象编码与资产分解
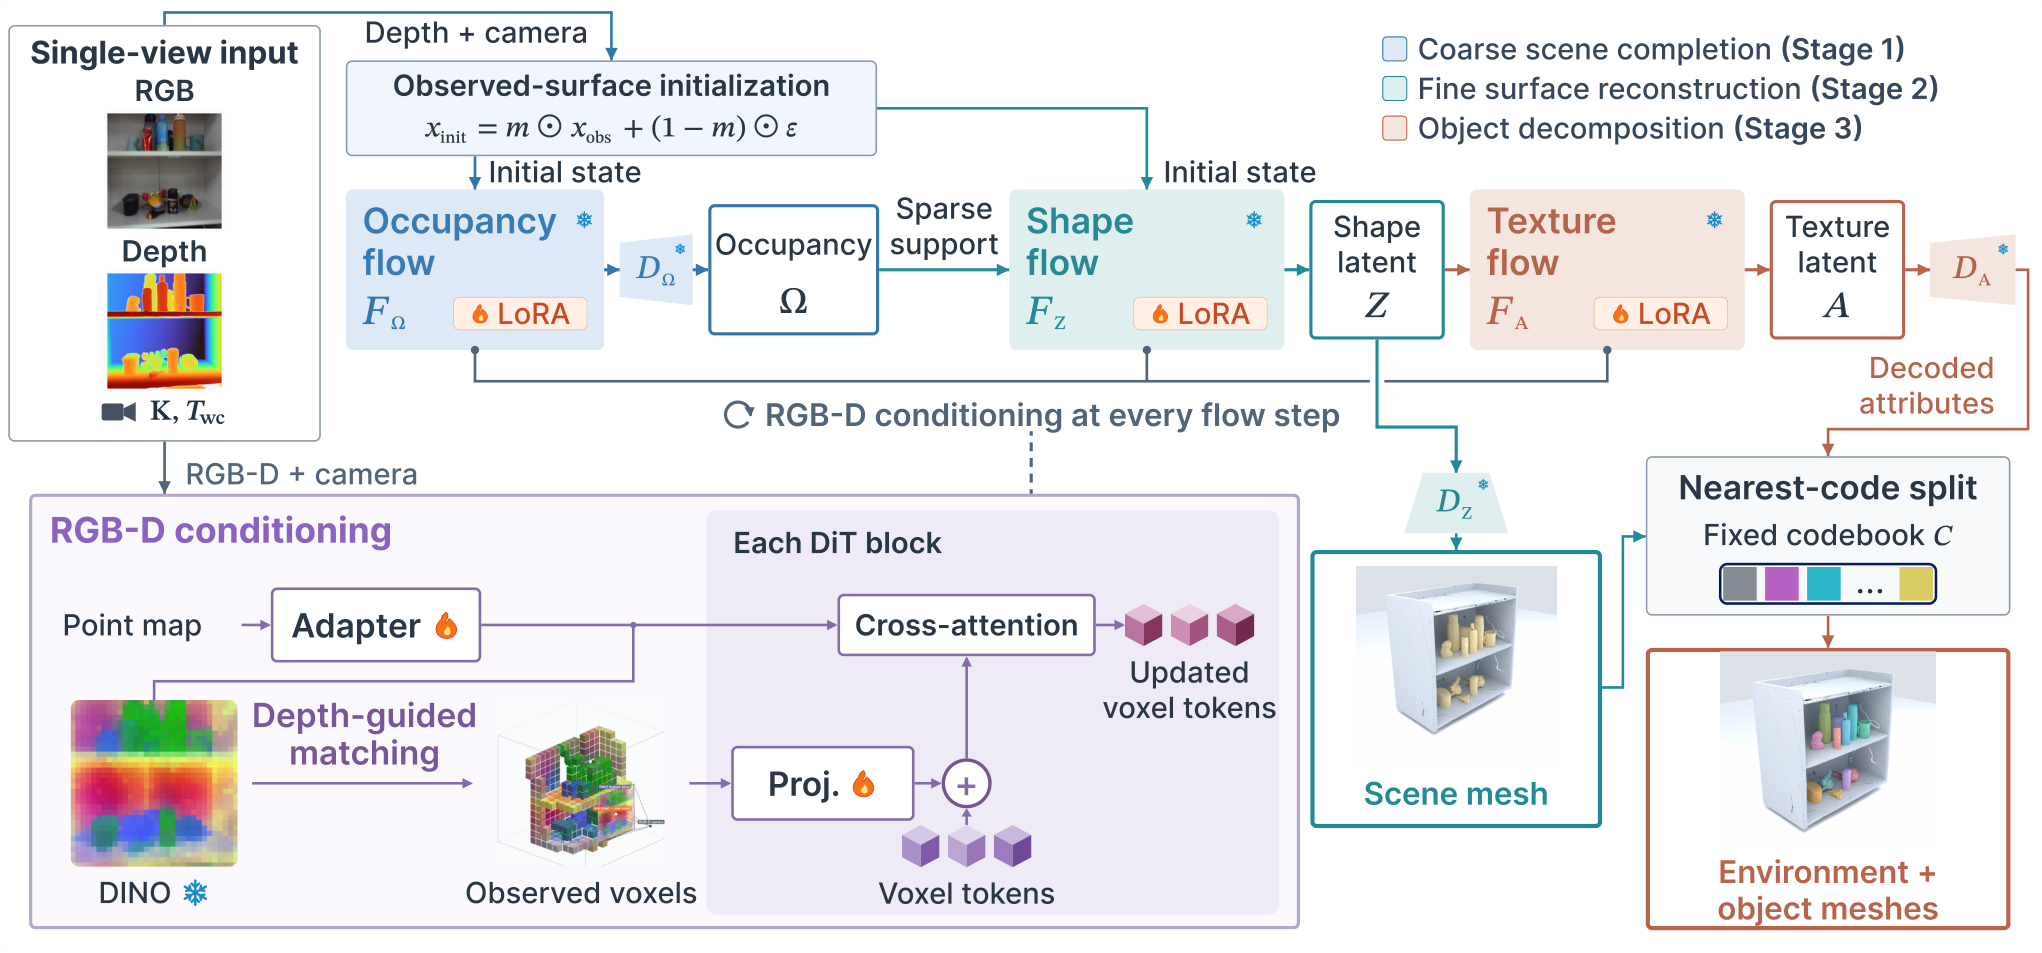
CODA 将单帧 RGB-D 场景先补成统一网格,再利用纹理分支写入对象身份编码进行拆分。它保留对象之间的几何关系,但这些“纹理通道”被用于身份标记,不是给对象生成了真实 PBR 材料。
图解主要方法
图 2 为什么把对象分解放在几何补全之后?
- 1
由 RGB-D 建立重力对齐的观测
输入包括 RGB、深度、相机内外参以及约一立方米的工作区域;缺少外参时可用水平支撑平面估计方向。因此不是只给一张 RGB 就得到带尺度的完整场景。
- 2
以观测表面初始化两级几何流
在 TRELLIS.2 的 64³ 占据和 512³ 精细形状阶段,将观测编码填入已知位置,其余为噪声。它提供补全起点,但不在每次去噪都硬锁定可见表面,因此观测保真仍要测量。
- 3
把图像特征直接匹配到体素
利用深度将 DINO 特征反投影,按体素聚合并注入每个 DiT 层,同时保留交叉注意力。冻结主干,以 rank-64、alpha-128 LoRA 适配;几何对应减少单纯跨注意力寻找像素与空间关系的负担。
- 4
用纹理分支预测对象身份码
原六通道颜色、金属度、粗糙度、透明度被重新用作固定码本的对象编码,包含环境码和有限对象码。按三角形顶点编码平均值最近邻分配对象,拆分时不改变已生成几何,也不需要预先给实例蒙版或数量。
- 5
处理场景到资产的剩余步骤
先补整体再拆分保留支撑关系,但固定码本限制对象数量;训练后段接收真值占据/形状,推理接收预测值,有误差累积。输出对象网格还需材质、UV、接缝、碰撞与部件语义处理,不能直接当完整可编辑资产包。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【训练】约 28000 合成堆放场景、224000 RGB-D 视图,每场景 5–12 对象,来自 GSO、NOCS、OmniObject。 训练细节 ↗
我的解读我的解读:分布偏向桌面堆放物体,不能直接外推到整栋建筑或任意场景规模。
来源证据【真实集】HomebrewedDB 39 视图、202 目标;自采 50 视图、27 场景、449 个对象观测。Homebrewed F@5 为 0.6789,对对象优先方法 0.6601。 数据与主表 ↗
我的解读我的解读:匹配依赖蒙版 IoU 的 Hungarian 分配,未匹配对象记零,结果兼受分解和几何质量影响。
来源证据【重力稳定】两秒模拟后要求质心位移≤10mm、旋转≤10°,保留率 0.7852,对照 0.6667。 物理合理性实验 ↗
我的解读我的解读:这是特定静态物理检查,不是抓取、推动等闭环操作成功率。
来源证据【RTX 4090】六个自采视图去除热身后 5.59 秒,Rec 100.15 秒、SAM 85.08 秒;Zero 1.54、PaSCo 2.35 秒更快。 效率表 ↗
我的解读我的解读:在质量与速度间有竞争力,但不能称所有基线中最快。
来源证据【消融】去观测初始化 F@5=0.4501,去深度匹配 0.6325,完整 0.6789;相同几何换学习查询分割仅 0.3748。 消融表 ↗
我的解读我的解读:几何条件与拆分方式都影响最终对象指标。
来源证据【多解补全】274 个 YCB 对象各八种子,hard 集最佳 F@10 为 0.7263,对照 0.5172。 多解实验 ↗
我的解读我的解读:最佳结果由真值挑选,是 oracle 上界;真实输入端并无同等选样能力。
开放情况与使用许可
已打开项目页及三维展示,未发现本研究可核实的代码或模型下载;数据说明为审稿后发布。交互展示不是训练实现或可下载数据的证明。
LICENSE代码、权重及数据许可证待确认。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
整体补全后再拆对象,把遮挡几何和相互支撑关系纳入同一表示,消融也区分了几何与分解的贡献。
反方 · 哪些结论还不够
RGB-D 与工作区假设、码本数量限制和训练推理分布差异限制通用性;对象身份编码不等于材料或可编辑部件。
综合判断
适合桌面场景的对象化重建研究;要进入机器人或 DCC 流程,还需验证碰撞、拓扑、部件层级与真实材质。
我会先做的验证
未执行的验证方案:加入透明反光物、薄片及接触粘连,测观测表面误差、对象合并/拆错率和物理穿透;用不依赖真值的选样规则比较单次与多次生成。