CTWM:让潜空间距离反映绕障碍的往返时间
残差预测加log-det防坍塌,理论保证依赖确定性与可逆转移条件
CTWM联合训练图像编码器与动作条件潜变量预测器,让相邻状态既可预测又保持较小位移,再用协方差log-det避免表示坍塌。目标是让距离体现环境连通性,而非画面相似度;随机游走往返时间也不同于最短路径或最优控制代价。
图解主要方法
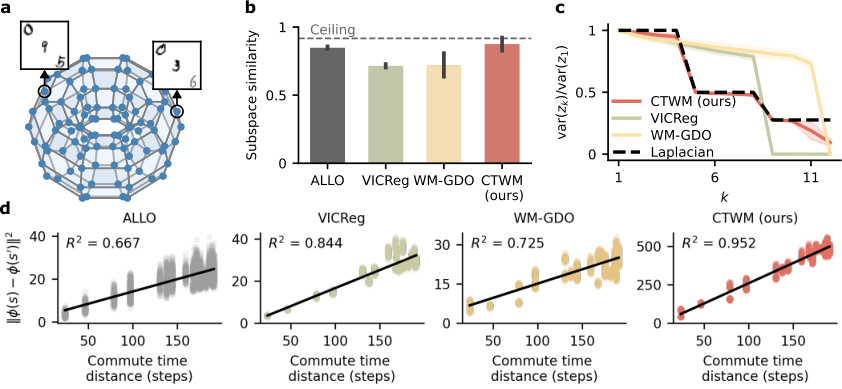
图2为什么要分别检查子空间、特征尺度和往返时间,而不能只看预测损失?
- 1
把目标从画面相似改成状态可达关系
随机游走从s到s′再回来所需期望步数是commute time;论文把平方欧氏潜距离与其截断谱形式联系起来。隔墙两点虽然像素位置相近,实际往返可能很远。图2(a)用已知环面转移图加随机MNIST外观,使测试能分开环境结构和观测噪声。
- 2
预测潜变量位移,并限制一步变化
共享编码器生成z与z′,动作条件预测器T学习Δ=z′−z,损失含预测误差及β||T||²。第二项鼓励时间相邻状态接近,防止预测器吸收任意大的表示跳跃。附录指出最优T被缩小1/(1+β),规划推演应乘回1+β;不能直接照训练输出累加。
- 3
用log-det保留各方向不同尺度
负log det协方差鼓励总体体积不坍塌,却不要求所有特征方差相同。满足定理条件时,拉普拉斯特征向量按λ的负二分之一次方缩放,方差按λ的负一次方变化。图2(c)检验方差比例,不能把特征幅度与方差的指数混淆。
- 4
分别验证子空间、尺度和最终规划
图2(b)测是否学到谱子空间,(c)测缩放,(d)测平方潜距离与真实往返时间的线性关系;三者不是同一指标。连续任务则编码目标图像,使用CEM搜索动作,使推演终点接近目标;无需重建视频,但依旧依赖学到的动力学准确性。
实验与证据
已阅读v1正文与附录A–F,包括固定点、谱缩放证明和规划参数;检查原图2与官方实现范围。未独立复现或验证全部数学证明。
来源证据【离散验证】2万随机策略转移,12维表示、小CNN和32单元预测器,4个种子。图2(d)CTWM的距离拟合R²约0.952,VICReg0.844、WM-GDO0.725、ALLO0.667。 图2及第4节 ↗
我的解读我的解读:这个实验直接支持尺度选择对距离的作用,但只是已知转移图。低维截断、采样和图结构改变后应重新检查;R²不是任务成功率。
来源证据【连续设置】6个像素输入任务,3种子、训练10epoch、每次评200回合;ViT-T约5.5M,CTWM总约9M对LeWM18M,潜维64对192,并改变LayerNorm和权重衰减。CEM用300样本、30迭代、30精英。 表1、附录A ↗
我的解读我的解读:参数减半的结果有意义,但存在多个同时改变的因素。训练和规划预算及架构消融都应控制,才能归因于提出的距离机制。
来源证据【长视距结果】目标距100步、执行预算125步时,两房间LeWM17.3%对CTWM98.3%,Pointmaze28.2%对98.8%;PushT仍仅15.3%对26.5%。标准Reacher为83.3%对82.3%。 表1 ↗
我的解读我的解读:收益集中在若干任务和更长目标距离,不能写成所有任务严格提升或长程操作已解决。PushT低成功率提醒接触推演仍困难。
来源证据【定理边界】证明在预测器固定点和相应转移图谱条件下求表示最优解,要求谱间隙并得到旋转/平移等价;有限维d对应截断距离。 定理1、推论1.1、附录C ↗
我的解读我的解读:这是目标函数最优表示的性质,不是任意神经网络训练必然收敛的保证,更不能直接推广到不可逆真实接触或随机动力学。
开放情况与使用许可
官方仓库实际提供train.py、eval.py、jepa.py、module.py与配置;README说明改动集中在目标函数及残差预测器,基于LeWM及stable-worldmodel。数据另从上游获取,本次未下载权重或运行训练。
LICENSE仓库LICENSE为MIT并保留LeWM上游版权署名;论文及原图2为CC BY 4.0。数据集、环境和依赖另有条款。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
离散图可直接对照真实谱与往返时间,几何证据和连续规划结果相互补充;实现规模较小便于做受控实验。
反方 · 哪些结论还不够
换损失同时还减小维度、改归一化和权重衰减,主结果不能仅归因于log-det。可逆随机游走距离不必等于任意控制任务最优代价。
综合判断
有清晰理论动机的任务无关世界模型,适合进一步复现;应将有限条件下的最优表示结论与实际优化收敛保证分开。
我会先做的验证
未执行的验证方案:固定编码器、预测器维度、归一化与训练预算,单独切换位移惩罚和log-det;在可逆迷宫、单向门和随机转移中报告谱距离误差、成功率及规划开销,并改变采集策略检验鲁棒性。