Dream2Assist:世界模型先理解意图,再辅助驾驶
辅助系统能否在帮助完成动作时,避免与驾驶者争夺控制?
Dream2Assist 在潜在世界模型中同时建模驾驶者和助手,并预测人类意图,用想象轨迹训练辅助策略。人机研究显示意图感知能缓解部分冲突,但与无辅助相比并没有一致的安全或任务收益。
图解主要方法
辅助系统能否在帮助完成动作时,避免与驾驶者争夺控制?
- 1
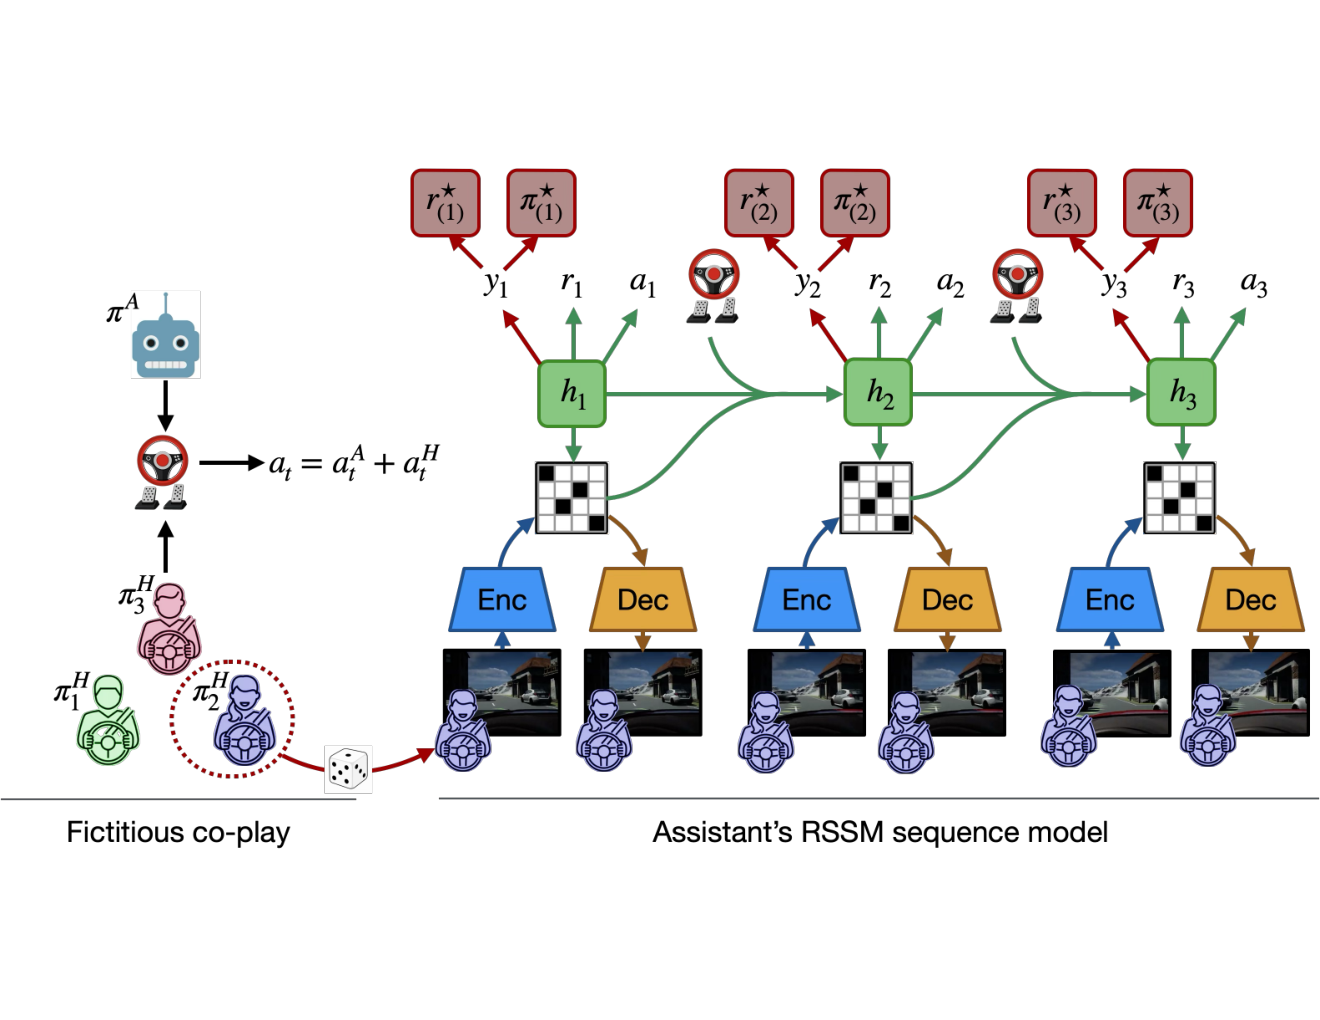
图1左侧:用策略群体模拟驾驶者
Fictitious co-play收集能力不同、固定意图的驾驶策略作为伙伴。助手通过交互覆盖不同风格;这些代理不是对所有真实人类偏好的忠实模拟。
- 2
图1右侧:RSSM预测后果与意图
离散潜变量RSSM编码观测并预测奖励、继续状态和驾驶者意图,actor-critic在潜空间展开未来。论文提出任务、稀疏干预和意图对齐奖励;实际实验动作对齐项权重为0,不能把未启用项的作用写进结果。
- 3
把预测变成可覆盖的辅助
方向盘施加人类可以覆盖的扭矩,辅以轨迹显示;油门刹车耦合方式不同。研究中的控制屏障过滤用于显示轨迹而非直接约束实际执行,因此不是部署安全证明。
实验与证据
已阅读全文正文与附录C详细研究流程,核对实验条件与原图;未独立复现。
来源证据赛车最终样本24人,后续细化6人,城市研究最终问卷样本10人;城市客观记录含12场会话、11组配对。赛车转弯超车的参与者均值从51%降至21%。 正文与附录C:分阶段人机研究 ↗
我的解读必须区分招募数、问卷样本和日志样本;辅助在某些场景妨碍操作,不能只选直线表现。
来源证据意图版碰撞4/147,无意图版10/130,无辅助2/121;16次碰撞中8次来自一人。总体主观评分差异不显著。GRIP平台仅3人可行性测试。 城市对照与迁移 ↗
我的解读意图版优于无意图版,但仍不能说优于无辅助。GRIP有真实运动平台与虚拟交通,不是开放道路安全测试。
开放情况与使用许可
论文公开,本次未核实到官方实现与模型发布。原图采用论文CC BY-NC-ND 4.0许可标注,保留原内容,仅用于研究讲解,不推定商业复用权。
LICENSECC BY-NC-ND 4.0(论文原图;不作商业复用授权)
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把人类意图作为世界模型的一部分,使辅助系统从“只预测物理后果”走向“预测合作后果”,研究中的反例尤其有价值。
反方 · 哪些结论还不够
小样本、场景迭代与多种界面调整混在一起,难以隔离因果贡献;固定意图训练未证明快速意图切换可靠,主观偏好也未显示稳定显著提升。
综合判断
值得研究的人机世界模型方向;现有证据支持进一步受控实验,不能支持自动驾驶安全宣传。
我会先做的验证
未执行的验证方案:预注册等难度、随机交叉试验,分别消融意图预测、扭矩接口与视觉提示,按人聚类统计碰撞、接管、完成率及冲突扭矩。