ESC:新视角生成的几何一致性如何自查?
用双向重投影筛选图像,同时保留深度估计的误差边界
ESC 联合生成目标图像与逆深度,并用源视图和生成视图之间的几何冲突选择候选。它有助于三维资产流程前端的多视角质检,但检查依赖深度、相机和可见覆盖;隐藏区域与镜面材质仍不能被几何分数自动认证。
图解主要方法
用双向重投影筛选图像,同时保留深度估计的误差边界
- 1
联合条件化外观、相机与深度
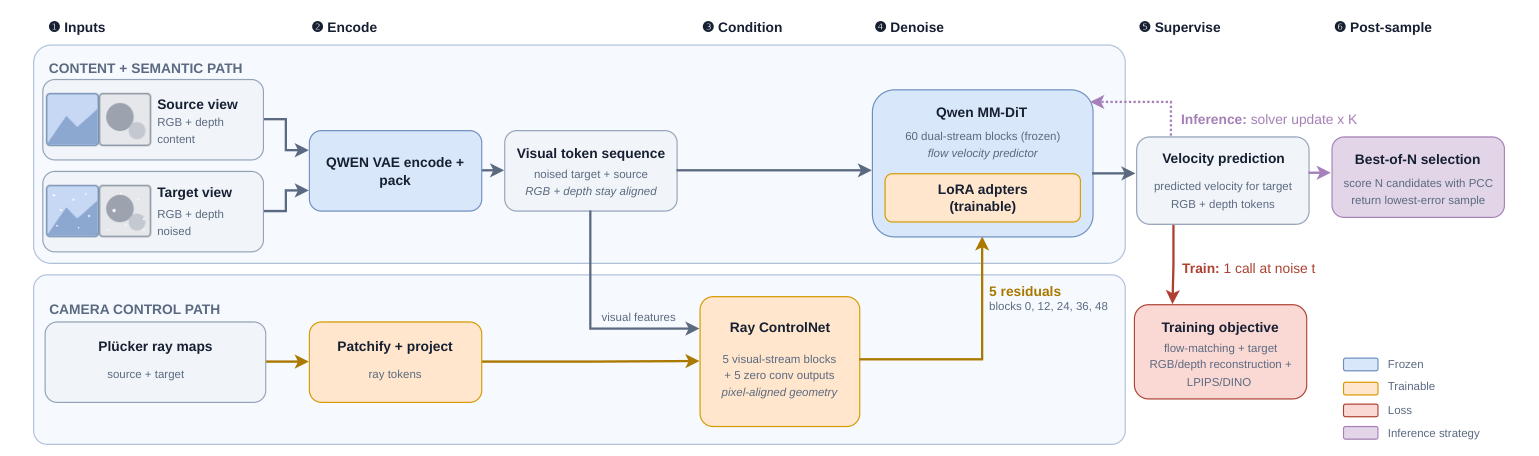
图3以 Qwen-Image-Edit 为基础,输入源图、深度及相机射线,通过低秩适配和 RayControlNet 同时预测 RGB 与逆深度。384分辨率、20步采样是主要配置,评测仍需依赖可靠的相机坐标。
- 2
测量双向投影的可见冲突
PCC 将一侧深度反投影到另一侧,用可见重叠中深度顺序的不一致衡量漏面或幻觉,再按有效覆盖归一化。阈值与截断抑制噪声,但不可见区域没有直接真值约束,低分不等于整个场景正确。
- 3
以更多候选换取一致性
Best-of-N 在多次生成结果中选择预测深度 PCC 最好的样本;可微重投影损失则用于合成数据上的进一步训练。筛选增加采样预算,不能与单次生成直接比较而省略计算代价。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据训练基于 DL3DV 8559场景、RealEstate10K 26628场景,使用 DA3 预计算几何。测试 DL3DV 54场景28780图像对、RE10K 1991场景18084对、Tanks and Temples 7场景5642对。 真实数据与评测口径 ↗
我的解读大量图像对不是同等数量独立场景。基准 PCC 使用给定相机与经过对齐的深度,部署筛选则用未对齐的预测深度,二者有差别。
来源证据DL3DV LPIPS 从0.4448降到0.4340,PCC从0.2448到0.2257;RE10K PCC从0.2613到0.215,T&T从0.3826到0.2849。其他方法在部分 PSNR 或姿态指标仍更优。 筛选收益与非全面领先 ↗
我的解读说明筛选可以减少冲突,但不是所有视觉与几何指标都最佳。合成实验明确使用20候选,不能将这一数量擅自套到未明确说明的全部真实实验。
来源证据使用参考数据的 oracle PCC 本身仍非零;预测深度与 DA3 分数高度相关也不代表独立几何真值。正文和部分附图对相关系数、抖动数值存在不一致,本刊不引用这些冲突数值。 指标与复现边界 ↗
我的解读需要独立深度与固定评价配置复核。单次约3秒的硬件估计不含20候选总成本,也不能作为多候选端到端延迟。
开放情况与使用许可
论文 CC BY 4.0;本轮未从论文核实可用的官方实现与对应模型权重,不把基础模型开放视为 ESC 已开源。
LICENSECC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把视觉相似与空间冲突分开量化,有助于发现新视角生成中“看起来合理但三维不一致”的结果,并能用于候选筛选。
反方 · 哪些结论还不够
依赖深度估计和相机,透明反射材质与遮挡孔洞可能失效;额外采样成本、不同对齐口径及局部文稿数值冲突需明确。没有输出 UV/PBR 材质或完成去光照与重光照。
综合判断
是新视角输入质量诊断的一项工具,不是三维资产几何与材质正确性的充分证明。
我会先做的验证
未执行的验证方案:用独立扫描深度建立真值,控制同样候选数与算力,对透明、反射、薄结构和低重叠视图单独报告;同时检查分数是否偏好模糊、空洞或低覆盖结果。