FunCAD:生成的机械结构真的能反复工作吗?
把功能要求绑定到独立物理测试,再用失败证据修订可编辑CAD
FunCAD-Harness让编码代理交付CAD源码、STEP几何与物理声明,由独立测试代理绑定载荷、控制和测量。46类机构上,完整流程明显优于只给要求或仿真工具;但测试条件可调整,打印验证仅覆盖选例,不能把仿真通过当成工程可靠性认证。
图解主要方法
把功能要求绑定到独立物理测试,再用失败证据修订可编辑CAD
- 1
先交付结构,而非运动演示
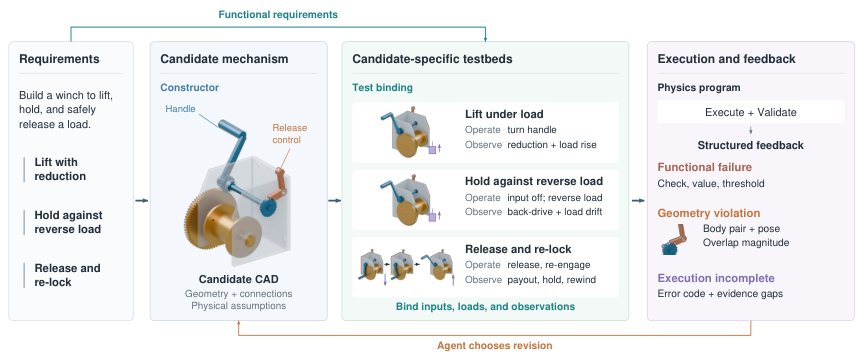
图5从可提升、保持和释放的绞盘要求出发。构造代理生成部件几何、连接和物理假设;输出包含可编辑CAD源码与STEP。运动必须由控制、力和接触产生,不能直接指定输出轨迹来伪装功能。
- 2
独立绑定可证伪的测试
测试代理把任务模板映射到该设计的输入轴、释放手柄、载荷和传感量,不修改几何。PyChrono执行抬升、逆载保持、释放后重新锁定等阶段;功能断言与原始CAD干涉审计同时通过才算成功。
- 3
把失败位置返回设计循环
反馈包含失败断言、测量值、阈值、干涉部件和姿态,代理自主修改后重跑全部检查。例如门锁先修复重新锁定,再因几何干涉增加局部避让;一次功能通过不能免除装配检查。
- 4
区分几何修复与条件变更
部分运行参数可经记录理由后调整,成功按最终声明条件计算。雨刷例保持几何、60rpm输入、2Nm与88度扫角要求,却调整阻尼及观察时间;读者必须看原始与最终条件。几何审计采样约10Hz及阶段边界,不构成连续碰撞证明。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据默认每任务一次外部尝试,内部可迭代,活动预算3小时。Astra只给要求1/46、给仿真工具8/46、完整流程22/46;Grok对应3、10、19。四个模型单次成功数为22、14、32、19。 正文表2、图6 / 46类机构 ↗
我的解读支持结构化反馈的价值;单次试验和不同模型预算消耗不能说明稳定成功概率。
来源证据Astra仅二值反馈为0/46,其中43项只交付部分结果、另3项未解决;完整流程22/46。无构造者视觉20/46,其他代理仍保留视觉。 正文消融与附录 / 二值反馈 ↗
我的解读0分包含无法完成交付,不等于46台已执行机构全部机械失效;也不能由无视觉消融断言视觉无用。
来源证据夹爪首抓成功,但释放后物块倾倒,第二次抓力为0而要求至少10N;调整夹垫、支撑和输入力后第二次14.40N,两周期8秒通过16项功能检查和几何审计。 附录案例 / 两次抓放 ↗
我的解读反复运行暴露单次演示看不到的状态问题;仍未覆盖材料、公差、磨损和长寿命。
来源证据Grok带历史最多8次达36/46,独立尝试pass@8为24/46。论文展示部分计数器、重力计时与杯具取用实物。构造者API费用不含全部评审工具开销。 多次尝试与打印验证 ↗
我的解读历史反馈有价值,但不是与单次同预算的比较;实物例子不是46任务全量实测,成本也不是端到端总成本。
开放情况与使用许可
已核对官方仓库及MIT许可证:公开harness、通用模板和自由创建模式实现。README明确46机构FunCADBench任务模板与结果不在此次发布中,不能称完整基准已开源;论文仍为arXiv非独占许可。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把机械资产生成从外观和动画推进到部件、连接、载荷及重复使用状态,具有直接的CAD设计流程意义。
反方 · 哪些结论还不够
成功依赖最终测试条件和近似接触/力学模型;离散姿态干涉审计可能漏过帧间事件。没有系统物理寿命与公差验证,也没有纹理、UV、接缝、PBR、去光照或重光照评测。
综合判断
值得作为功能CAD生成和审计框架研究;其产物是需继续工程验证的候选机构,不能直接宣称可安全量产。
我会先做的验证
未执行的验证方案:固定原始载荷与性能阈值,对同一任务多随机种子运行;加入连续碰撞、公差及摩擦扰动,并打印进行多周期寿命测试。分别统计交付失败、仿真失败与实物失败。