看得见的物体,也应该参与镜面里的世界
直接多视角监督约束近场反射,独立颜色分支避免两种观察互相拉扯
从多视角图像重建主、次两组2D高斯,反射光线同时与两组相交。主场景已有的直接几何监督帮助定位镜面里的近处物体,再以三平面与球谐共同表达反射外观。
图解主要方法
为什么直接看见的几何能帮助反射重建,而颜色仍要分开?
- 1
把直接看见的物体放进反射场景
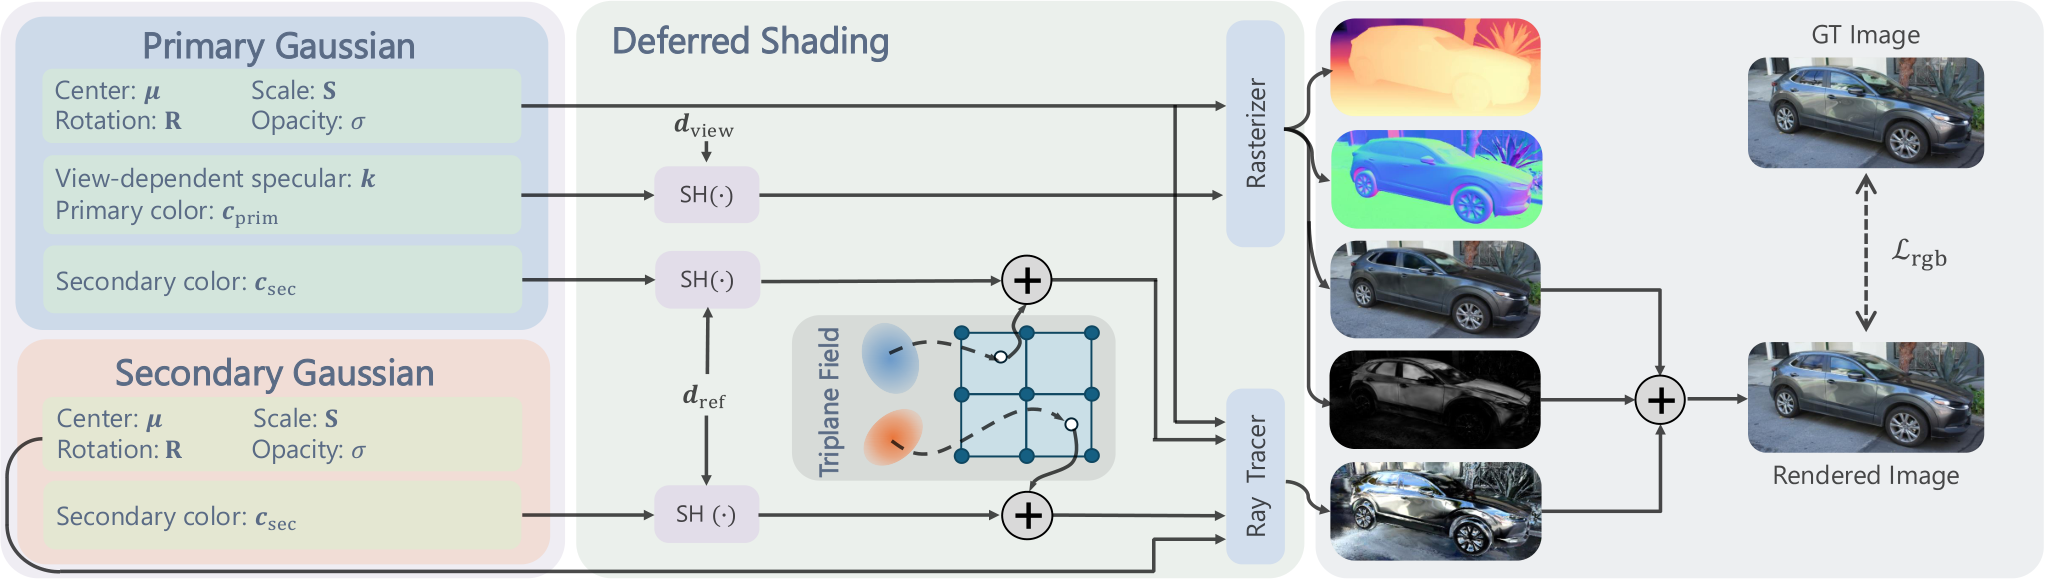
图1左侧用COLMAP初始化primary 2D Gaussians,secondary则在32³网格每格放5个高斯。主集合受直接多视角图像约束,次集合补充只能从反射看见的环境。2D高斯提供明确法线,避免把全部镜面变化塞进普通3DGS的球谐颜色。
- 2
分两遍渲染并复用几何
先光栅化主集合,得到漫反射色、深度、法线和镜面权重K;再从表面沿反射方向追踪主与次集合的并集。主集合在反射遍使用独立球谐颜色,避免与直接观察的颜色优化互相干扰。图1中的RayTracer不是仅追踪未见环境。
- 3
混合空间平滑与高频外观
三张轴对齐平面的特征在高斯中心插值,经单隐藏层MLP解码为RGB,再叠加反射方向相关的球谐项。三平面提供平滑先验,球谐保留方向细节。K也由数据驱动的球谐表示,最终颜色=(1-K)漫反射+K反射,并非完整物理BRDF。
- 4
分阶段优化,再固定场景做新视角渲染
先拟合主集合,再加入次集合反射,最后联合优化并集;损失为RGB重建、深度导出法线一致性与预训练单目法线监督。附录给出RGB中L1/D-SSIM/LPIPS权重0.8/0.2/0.01。推理沿用已优化场景,没有展示新光照下的材质编辑。
实验与证据
已阅读正文及附录A–C,逐项核对表1–4;原图已视觉核对,未独立复现。
来源证据现有三组数据集平均PSNR为27.8402,EnvGS为27.7394;SSIM为0.8085,低于普通3DGS的0.8131;Ref-Real子集PSNR也低于EnvGS。 表1与附录表4 ↗
我的解读收益不是所有数据集、所有指标一致领先,平均0.10dB不支持普遍大幅改进。
来源证据NearRef四室内场景由iPhone14Pro拍摄,筛帧后缩至540×960,每第8帧测试;平均PSNR 32.8130对32.3023,LPIPS 0.0809对0.0904。 表2、附录B ↗
我的解读该任务更贴合近场反射假设,但仅四个自建场景,不能外推到复杂透明或粗糙材质。
来源证据Hatchback单场景消融:直接合并集合27.4368dB,完整模型27.7905;用三平面替代球谐提升PSNR但LPIPS恶化。 §4.2表3 ↗
我的解读独立反射颜色、空间先验与方向高频共同作用;单场景消融缺跨场景方差。
来源证据RTX4090优化约3–6小时、峰值显存低于12GB,推理约10FPS;粗糙度和折射列为未来方向。 §4实现与结论 ↗
我的解读这是场景级重建而非实时生成;没有UV贴图、PBR通道、部件或可重光照资产导出验收。
开放情况与使用许可
论文承诺发布代码和NearRef;本轮论文与标题检索未确认作者可用实现或数据下载,不按开源计。
LICENSE原图版权归作者;arXiv非独占托管许可不是通用再分发许可。未核实代码和数据许可。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
反射路径共享有直接监督的主几何,同时保留独立颜色分支,消融支持两者需配合。
反方 · 哪些结论还不够
四个自建场景与一个消融场景不足以证明普适性;2DGS平均LPIPS在正文表1与附录表4分别为0.2114、0.2214,保留原文分歧,不据此重算排名。
综合判断
有针对性的近场反射重建改进,适用固定场景的新视角;不能宣称已经恢复可编辑PBR资产。
我会先做的验证
未执行方案:固定相机与训练预算,增加遮挡比例、镜面粗糙度和光照变化,比较并集、独立颜色、三平面三因素;分别报告未见视角、未见光照和几何误差。