GraftRay:在Gaussian场景里补上物理阴影与反射
插入一个网格物体时,怎样让它参与原场景的近场光照?
GraftRay 给重建的3D Gaussian场景补充材质先验、面积光源和路径追踪,使插入网格产生遮挡、阴影与反射。它解决的是资产插入和光照整合,不是自动生成干净的可编辑场景网格。
图解主要方法
插入一个网格物体时,怎样让它参与原场景的近场光照?
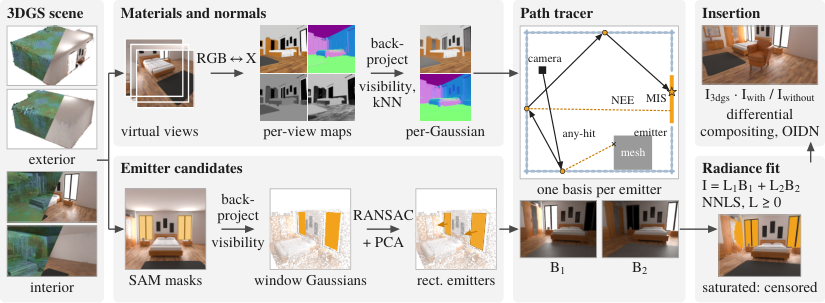
- 1
图2左侧:从多视图估计材质和光源位置
RGB↔X或DiffusionRenderer预测反照率、粗糙度、金属度等,再按可见性反投影聚合到Gaussian。光源由人工SAM掩码提升到3D,经RANSAC/PCA拟合矩形面积光,不能说全自动发现照明。
- 2
图2中部:Gaussian与网格共享追踪场景
用OptiX追踪Gaussian及插入网格,按不透明度接受交点,阴影射线累积透射率,采用GGX/Cook–Torrance和多重重要性采样计算多次反弹。材质固定后再拟合光强,并非联合优化所有逆渲染参数。
- 3
图2右侧:拟合辐射再做差分合成
每个候选灯先渲染单位光强基图,以非负约束拟合强度;饱和像素当下界而非精确亮度。线性空间可用NNLS,非线性相机响应需要LM,不能一概称闭式求解。最后用有/无物体图比值合成到原背景,保留重建外观。
实验与证据
已阅读全文正文(该HTML无独立附录章节),核对实验条件与原图;未独立复现。
来源证据4个FIPT和2个NFINITE场景。FIPT用DiffusionRenderer先验时差分PSNR35.17、阴影IoU .76,对照IRGS为28.4/.50;NFINITE阴影IoU .49低于IRGS .52。 合成场景主表 ↗
我的解读材质与场景分布影响很大,不能只报告FIPT优势;真实场景VQA分数不等于物理光照真值。
来源证据RTX3090、1024×576、256spp的插入渲染约1.6分钟/帧;材质先验约1.5小时/seed。反照率和粗糙度误差不总优于专门逆渲染基线。 成本与材质误差 ↗
我的解读Gaussian快速光栅化不意味着路径追踪插入实时;原图差分合成也会掩盖某些材质或重建误差。
开放情况与使用许可
已核对论文全文和原图;本次未找到论文给出的官方实现/模型下载,记为论文公开,不能称可复现开源系统。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把近场发光体、材质先验与网格放进同一光传输计算,适合关注虚拟布景和资产插入的团队。
反方 · 哪些结论还不够
依赖人工光源标注和材质先验,透明/镜面、错几何和漏光会传播为阴影错误;没有提供UV、部件层级或无光照纹理的完整资产导出保证。
综合判断
是更可信的Gaussian场景插入路线,但当前速度、人工步骤与跨场景退化限制生产使用。
我会先做的验证
未执行的验证方案:固定几何和插入物,分离测试光源定位、材质先验、相机响应和差分合成,加入强反射及遮挡场景,测阴影IoU、光强误差和每帧耗时。