HelloWorld:从七路驾驶画面到可控传感器生成
分阶段几何条件、因果历史与少步蒸馏
HelloWorld 将 2B 视频先验逐步适配到七相机驾驶观测,用独立的相机位姿与场景布局控制合成未来,再扩展到 LiDAR。它是一套可控观测生成系统:轨迹由外部提供,不等于学会车辆动力学或已经验证反应式交通仿真。
图解主要方法
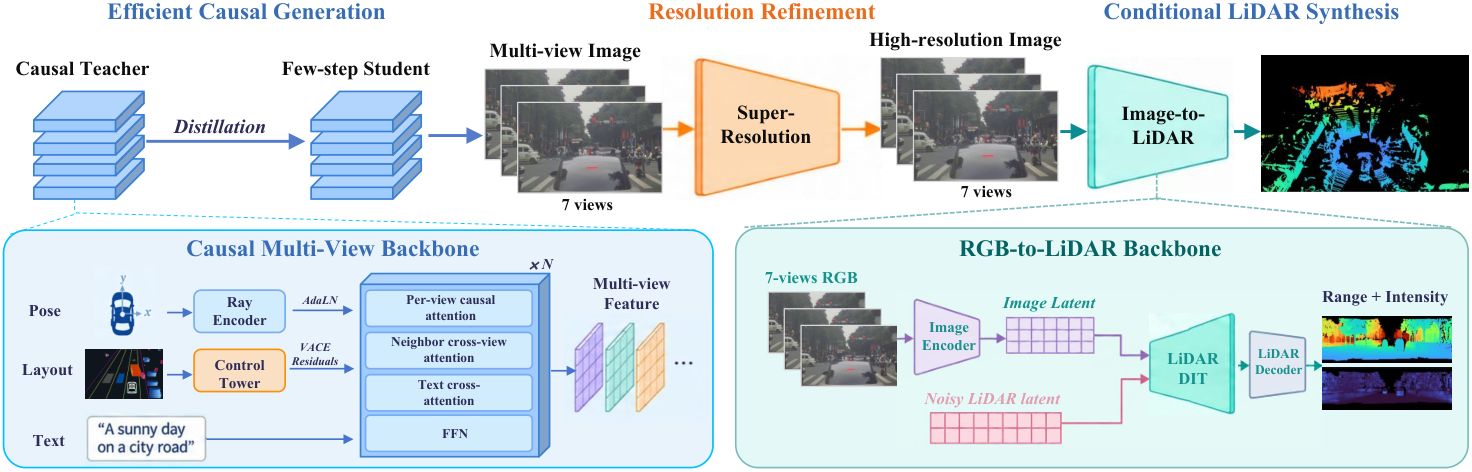
图 3 怎样把几何控制、顺序生成、蒸馏和 LiDAR 分成可核对的模块?
- 1
先学广泛相机运动,再引入七视图对应
从 Cosmos-Predict2.5 开始,第一阶段将车队七路画面拆为单视图,与普通视频混训;Plücker 射线编码位姿,额外标记区分米制与尺度不定轨迹。第二阶段插入相邻相机交叉注意力,输出投影零初始化,再微调整网,不能把新支路初始为零说成整网完全等价。
- 2
位姿与布局通过不同通路控制
图 3(a) 中位姿经射线编码和 AdaLN 调制主干;地图、3D 框渲染成控制视频,经独立 tower 注入残差;文本交叉注意力提供语义。训练显式混合联合、仅位姿、仅布局输入。改变相机而固定世界几何时,需要重新投影布局。
- 3
只提交完成的历史块,并适应自身错误
当前块内部双向去噪,跨块只读取已经生成完的画面;缓存保存未旋转 key,窗口移动时重施位置偏移。上下文扰动与停止梯度的自 rollout 暴露累计误差,但有限缓存没有持久场景记忆;控制塔部分路径仍能看未来条件,所以仅画面历史是因果的。
- 4
把 20 步教师蒸馏为四步学生
先一致性初始化,再连续一致性与学生自身分布上的 DMD,使用冻结教师和训练中的 fake-score 网络提供校正。CFG 从 3 改为 1,不再双分支引导。这个改变降低网络调用次数,但 VAE、控制编码和视频写盘仍占时间。
- 5
用独立几何表示生成 LiDAR
图 3(b) 固定七路 RGB,仅去噪 LiDAR 潜变量。范围与回波有效性分开表示,Noman 抑制前后景之间的悬浮点,Haar 保留深度边界;梯度穿过冻结解码器约束几何。强度来自另一预测头,不是范围 tokenizer 自带。时间 RRN 利用相邻帧和运动补偿,是离线后处理。
实验与证据
以下为作者报告;已阅读 v1 全文及可用附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【100 段、100 帧几何评测】有首帧时,四步 DMD 的米制位移误差 1.885 m,教师 4.904 m;七视图 CSE 从 4.180 降到 3.510,真实视频为 1.730。 表 11、12 ↗
我的解读我的解读:CSE 只检查极线匹配,不能证明完整三维一致;改善仍未达到真实观测水平。
来源证据【720p、61 帧、八 GPU】11 段中首段热身排除;去噪 305.3→30.8 秒,采样 357.7→77.8 秒,端到端 426.7→143.2 秒。 表 14 ↗
我的解读我的解读:近十倍只属于去噪,端到端约 2.98 倍;生成约 6.1 秒的视频仍远慢于实时,不能把少步称为实时仿真。
来源证据【100 段记录 RGB 的 LiDAR 实验】本方法七相机输入,Cosmos 对照三相机输入;相同输出区域内时间 RRN 使 MAE 2.2199→2.1629 m,却令 Chamfer 1.0134→1.0426 m。 表 15–17 与生成输入示例 ↗
我的解读我的解读:输出区域相同不代表输入信息和训练预算相同;后处理不是所有几何指标都改善,生成 RGB 的例子没有配对真值扫描。
开放情况与使用许可
已打开官方项目页及完整报告;页面的 GitHub release 链接为演示媒体,未确认模型训练代码或权重发布。车队数据与第三方语料也没有自动获得再分发权。
LICENSE论文 CC BY 4.0;模型、车队数据和第三方资源须另核授权。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
统一了相机运动、布局、历史缓存和多传感器接口,尤其认真区分范围压缩、几何生成与后处理误差。
反方 · 哪些结论还不够
外部轨迹、双向条件塔、有限记忆和缺少闭环安全量化,使它仍是观测生成器;更逼真的画面不是准确交通动力学。
综合判断
适合研究可控驾驶数据扩增和传感器合成;策略训练前需要独立验证反事实事件、在线因果性与长时闭环偏差。
我会先做的验证
未执行的验证方案:锁定七相机输入与计算预算,截断所有未来条件,在未见场景测转弯后再访问、遮挡对象保持、碰撞和反应式交通;另将真实 RGB 与生成 RGB 的 LiDAR 误差分开,报告全链路延迟。