HiP3R:把局部重建接成更一致的长序列资产
先优化分块布局,再让重叠帧共享相机位姿
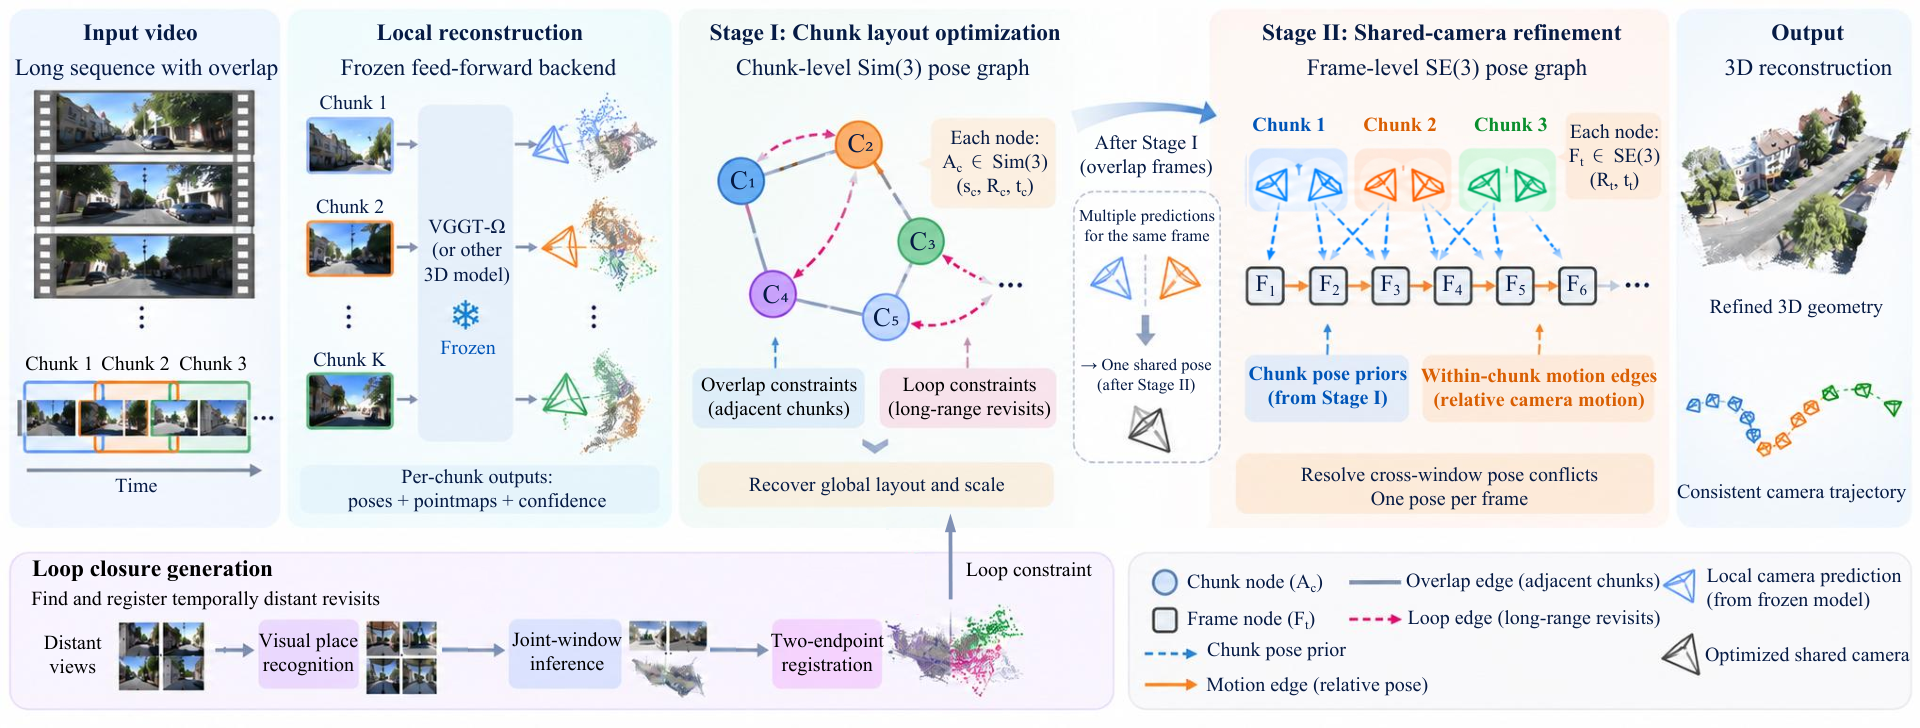
前馈三维模型能重建短片段,却容易让长序列的尺度与坐标互相冲突。HiP3R冻结重建骨干,先用重叠与回环约束优化分块Sim(3)布局,再建立共享逐帧SE(3)位姿图消除分块重复相机;它是资产重建前段,不是纹理或网格生成器。
图解主要方法
先优化分块布局,再让重叠帧共享相机位姿
- 1
图2左:冻结骨干分块推理
长视频切成带重叠的窗口,VGGT-Omega或LingBot输出各块相机、点图和置信度。局部几何在各自尺度坐标中成立,直接拼接会出现漂移与重叠裂缝;方法不重新训练骨干来掩盖这一问题。
- 2
图2中上:先解决块级布局
从重叠点中按置信度采样,迭代加权Umeyama估计相似变换,再用SALAD检索可能回环。按跨度逐步加入回环约束优化Sim(3),同时调整旋转、平移和尺度;错误回环仍可能传到全局。
- 3
图2右上:固定布局后共享相机
在第一阶段布局上建立每个真实帧仅一个节点的SE(3)图,将各窗口对同一帧的估计合并,以放置约束和窗口内相对运动约束细化。它优化位姿,不是稠密三维轨迹或纹理接缝本身。
- 4
图2下与长序列:控制图规模
超过2,000帧时以步长5取关键帧,保持最少重叠,再插值位姿修正并应用于点图。深度和局部结构并未被全面重估,所以后段再精细的UV或材质处理也无法自动恢复输入未看到的表面。
实验与证据
已阅读全文及附录A–M,核对实验条件与原图;未独立复现。
来源证据宏平均Sim(3)对齐ATE,Omega从18.555降至4.906米,LingBot从8.288降至4.017米。 七数据集、61序列:轨迹 ↗
我的解读整体漂移改善明显,但Sim(3)评估消除了全局尺度自由度,不证明绝对米制尺度已被恢复。
来源证据匹配Omega窗口设置的长序列ATE,VGGT-Long为17.71,HiP3R为11.25;38序列几何均值CD从0.0759降至0.0272,F1从65.92升至91.26。 匹配骨干与几何消融 ↗
我的解读比混合骨干排名更有解释力;不同数据集F1阈值不同,不能当统一绝对精度。粗阶段CD已到0.0273,主要收益来自布局。
来源证据KITTI总902.3秒,其中骨干896.8秒、优化约5.5秒;VBR总2,711.6秒。短场景Omega ATE可从0.037变0.0381,NRGBD从0.019变0.0219。 运行时间与反例 ↗
我的解读优化器轻并不意味端到端实时;局部场景收益并非始终为正。
来源证据输出一致相机与修正点图,可给场景重建、后续表面融合提供输入;论文未评可编辑部件、UV展开、接缝、PBR通道、去光照或重光照。 资产管线覆盖 ↗
我的解读几何坐标接合改善不等于纹理接缝解决,也不构成可直接导出生产网格的证据。
开放情况与使用许可
已打开作者项目展示页并核对论文全文与附录。项目页提供重建可视化,本次未核实到官方可运行实现或权重下载,按待核状态保留;论文CC BY 4.0不代表依赖骨干可任意使用。
LICENSE论文与所引原图:CC BY 4.0
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:将块布局和帧内一致性分成两级,能在不改动强前馈骨干的情况下修复长视频拼接,适合资产扫描管线的前端研究。
反方 · 哪些结论还不够
依赖相机、置信度及回环检索质量;静态场景假设、离线处理和全局尺度对齐限制应用。密集几何改善主要来自第一阶段,需警惕把第二阶段贡献夸大。
综合判断
适合已有多帧重建流程、需要降低长程漂移的团队;不能替代网格拓扑、材料和资产导出验收。
我会先做的验证
未执行的验证方案:固定骨干与窗口,在含重复纹理、动态物体和无回环长路线的数据上比较两阶段;报告米制与Sim(3)两种ATE、融合网格误差、接缝和全链路耗时,再测试导入DCC后的可编辑性。