在潜空间做渲染:更快得到特征,为何更慢得到图片
改写渲染方程、逐场景优化与解码器成本必须一起看
这项工作直接渲染 SD3.5 VAE 的 16 通道潜变量,再解码成图像,以连接传统三维场景与生成模型。它要求已知场景并逐场景拟合,不是从一张照片自动重建未知世界;同误差下潜变量生成较快,但最终 RGB 路径反而受解码器拖累。
图解主要方法
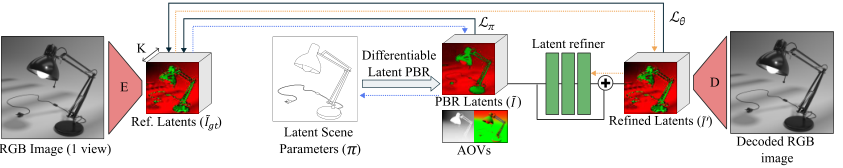
图 2 为什么要改写“物理”渲染,潜变量中的负值又该如何处理?
- 1
先明确已知信息和目标空间
输入需要已有网格、材质类别、光源与相机,参考是一张该场景的渲染图。SD3.5 VAE 将 1024² RGB 编成 128²×16 潜变量,总元素约少十二倍,但这些通道不是可直接解释的反照率或辐射度。
- 2
允许有符号的潜空间光传输
潜变量含负值、边缘强化和有符号阴影,普通非负光照积分无法直接表示。作者修改 Mitsuba,允许发射和 BSDF 参数取符号,并加入平坦响应、遮挡响应等项;这是带物理结构先验的拟合模型,不是潜变量也严格满足能量守恒的证明。
- 3
图 2 左中:优化场景参数匹配参考潜变量
先以 Huber 损失做约 3000 步优化,调整潜空间材质、发射和响应;已知几何不在此阶段由照片凭空恢复。纹理场景用灰度细节及各通道缩放偏置扩展,也不同于常规 RGB PBR 参数。
- 4
图 2 右中:再训练每场景的小修正器
三层卷积网络接收渲染潜变量、深度与法线,输出残差,用潜空间 MSE/SSIM 和解码后的感知损失再训练约 3000 步。它补偿模型表达误差,也可能记住单视图偏差,因此新视角与新光照必须另测。
- 5
修改场景后重新渲染,分开潜变量和 RGB 时间
训练好的场景可改变相机、灯光或物体,再渲染和解码。Cornell 示例在 RTX 4090 上两阶段各约五分钟,不能忽略这项准备成本;若下游直接消费潜变量可省编码,但人要看的 RGB 还需昂贵解码器。
- 6
对接生成优化仍不等于新资产生成器
论文示范 SDS 材质优化时跳过 RGB 编码路径,保留显式场景控制;模糊问题仍存在,也没有训练新的通用三维生成模型。潜材质对现有 DCC/游戏引擎不是直接可用的标准材质,跨渲染器互操作需要额外转换。
实验与证据
以下为作者报告;已阅读 v1 全文及附录,本站未独立执行研究实验。实验条件与编辑解读分别列出。
来源证据【设置】主实验五个场景,另三种带纹理场景;视角、灯光、物体变化各渲染 60 帧。 实验设置 ↗
我的解读覆盖的是已知场景的变化,不是未知真实照片的重建成功率。
来源证据【Lamp 消融】相机变化 LPIPS:仅有符号基线 0.394,完整表达 0.178,加修正器 0.068;灯光变化 0.504→0.253→0.086。 消融表 ↗
我的解读改写表达式与修正器都贡献明显,不能把全部结果归为传统物理渲染的天然泛化。
来源证据【等误差计时,Lamp 第 30 帧】潜变量路径可比 RGB 渲染再编码快约 42–84 倍;若比较最终 RGB,则慢约 6–35 倍。 运行时间实验 ↗
我的解读这是特定场景帧与误差条件,不是整体渲染普遍提速。最终产品要图片时,解码器决定了实际代价。
来源证据【场景编辑】新视角、新光照和移动物体可运行;高频细节仍存在混叠,单参考图约束有限。 结果与局限 ↗
我的解读可控性展示具有价值,但不保证未见表面、强几何变化或真实复杂材质下稳定。
开放情况与使用许可
已打开作者仓库与 LICENSE;目前仅 README 和 MIT 文件,说明代码将发布,没有实际渲染实现。许可证文件的存在不能证明算法已开源。
LICENSEarXiv 标注论文 CC BY 4.0,稿件另含 Wiley 非商业自存档声明;占位仓库 MIT 不等于实现已发布,不自动覆盖所有论文素材。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
显式三维场景直接通向生成模型潜变量,使相机、灯光和材质优化有了可微接口,也清楚展示了潜空间与物理量的差别。
反方 · 哪些结论还不够
逐场景拟合、已知几何前提、单视图偏差及 RGB 解码成本限制应用;有符号响应不能直接当作可导出的物理材质。
综合判断
适合下游直接使用潜变量的研究管线;若目标是普通实时画面,当前结果没有给出端到端加速理由。
我会先做的验证
未执行的验证方案:统一最终 RGB 质量和完整准备时间,对比原渲染、渲染后编码与直接潜渲染;扩展留出视角、灯光、细纹理及新几何,记录训练成本、解码延迟和标准 PBR 导出误差。