LidarVerse:以时间与空间双缓存生成激光雷达世界
跨任务的LiDAR生成如何做到长时滚动,已发布权重又覆盖哪些传感器?
用统一距离图tokenizer、条件扩散和持久空间缓存,把LiDAR生成、预测与重仿真放进同一框架。四步因果学生在H100约11FPS;当前公开PAI权重不包含论文的强度与跨传感器检查点,也未证明驾驶闭环收益。
图解主要方法
跨任务的LiDAR生成如何做到长时滚动,已发布权重又覆盖哪些传感器?
- 1
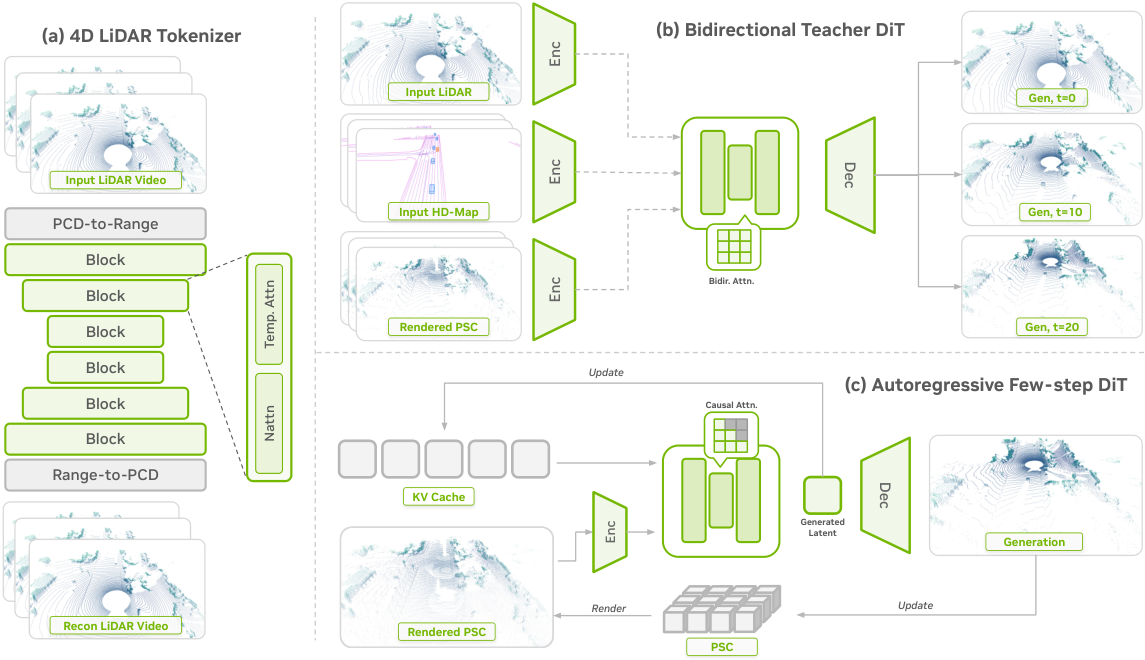
图2左:将激光扫描变成有几何意义的token
输入距离与有效性掩码,必要时加反射强度;保留标定射线和近回波。空间局部注意力使用5×35邻域及水平环绕,时间因果且不做时间下采样,空间压缩8×8、64通道。不同扫描网格通过共同表示进入生成器,而非直接当普通RGB视频。
- 2
图2中:统一教师的条件接口
2B扩散教师按任务接收历史LiDAR、HD地图/参与者布局、持久几何缓存与可选文本,并在训练中独立丢弃条件。如此可以生成、预报或重仿真;教师的双向时间注意力不能直接用于实时滚动,需要后续因果化与蒸馏。
- 3
图2右:四步学生与短期KV缓存
先训练双向教师,再因果初始化和self-forcing蒸馏;学生每次四帧、四步SDE采样,保留九帧时间KV缓存。训练面对自己的生成历史,减轻只用真值历史导致的误差累积,但不消除长期漂移。
- 4
持久空间缓存只吸收过去证据
论文PSC以0.15m世界坐标体素积累几何,至少三次观测确认,连续两次可见射线矛盾再删除,距离容忍约0.75m。只在完成当前块后更新,避免未来泄漏;已发布PAI快速示例改用0.10m体素,不能把示例参数误当论文原设定。
实验与证据
已阅读全文正文及官方代码说明、模型卡;近30日补收,核对实验条件与原图;未独立复现。
来源证据主评测798训练、202验证片段,约160K扫描、4.4小时;129帧生成在H100为11.18/11.30FPS。HDMap条件FUD25.01对重实现基线37.96;预测30历史/30未来的L1为1.768对Uno重实现2.208。 Waymo生成与预测 ↗
我的解读我的解读:多数指标改善支持统一框架,但不是全部指标领先;例如个别动态相关指标仍有更优基线,重实现结果应按本文协议理解。
来源证据全202验证片段重仿真L1/CD为1.405/.285,LiDARRT为1.247/.256;远位移子集优势更明显。论文32/64/128线、天气与强度实验使用额外微调的双向教师。 重仿真及能力边界 ↗
我的解读我的解读:无需逐场景优化是优势,但不能把跨传感器教师能力和11FPS因果学生合成一个已验证万能模型,更未做端到端闭环驾驶测试。
来源证据现有权重为range-only PAI,128×1024、10Hz、2.5–100m;无强度与跨传感器检查点。模型卡许可元数据openmdw-1.1,正文链接NVIDIA Open Model License;训练架构文字与论文也有版本差异。 模型卡与论文差异 ↗
我的解读我的解读:应把当前发布包单独复现,许可冲突与版本差异需作者澄清,不宣称复现包等同论文全部实验或无条件商用。
开放情况与使用许可
官方仓库有diffusion、tokenizer、scripts等实现,代码Apache-2.0;HF有三阶段EMA及tokenizer的.pt文件。已核模型卡与文件清单,未执行权重。卡片许可元数据与正文链接不一致;公开范围仅PAI距离模型,不包括论文全部传感器与强度版本。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
我的判断:时间缓存处理近邻运动,空间缓存处理重访几何,二者分工比无限堆长视频上下文更合理;统一条件接口有助于传感器仿真数据生产。
反方 · 哪些结论还不够
依赖姿态、布局或参与者标注,传感器覆盖与发布包不一致;生成逼真不代表规划器安全,持久缓存仍可能把错误表面固化。
综合判断
适合LiDAR仿真与重访一致性研究;以PAI发布包为起点,独立核验版本和许可,不能直接拿来宣称驾驶闭环已成熟。
我会先做的验证
未执行的验证方案:在统一传感器与远近位移分层下关闭PSC、缩短KV、替换真值参与者框,测试几何漂移、移动物体残影和下游检测召回;再做隔离仿真中的规划闭环,单独报告碰撞与接管。