Make It Flow:把静态高斯里的瀑布变成循环动画
由二维流先验融合三维速度场,追求可控观感而非物理流体模拟
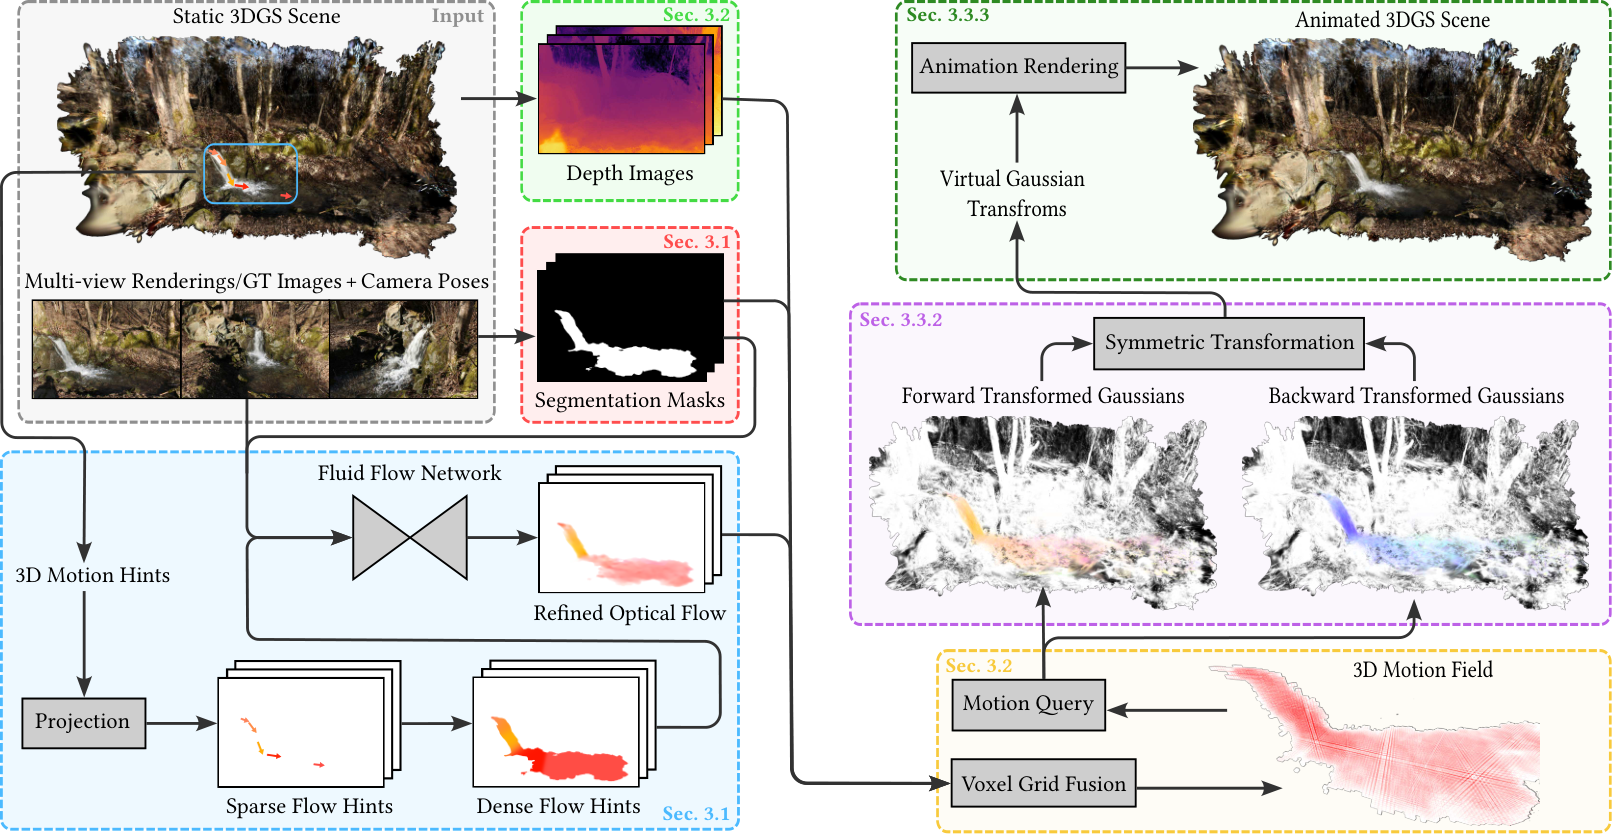
输入已有3DGS、带位姿图像与人工三维流向提示,分割水面并预测各视角流场,再用重投影融合体素速度场。高斯沿该场变形,以前后两组轨迹和透明度互补实现循环。
图解主要方法
由二维流先验融合三维速度场,追求可控观感而非物理流体模拟
- 1
先给方向,再预测流
图1左侧的3D motion hints由用户在场景中设置,位置和向量长度决定方向与强度。它们投影到各相机,经距离加权得到稠密提示;SAM3水体掩码和RGB再交给预训练SPADE U-Net细化。输入不是连续视频,因此这里是单图流动先验,不是测量真实光流。
- 2
按深度把多视角流融合到体素
图1右下使用当前3DGS渲染并按最终alpha归一化的深度,将像素流重投影到三维。小位移下用投影Jacobian构造每体素3×3正规方程;每视角每体素贡献一次,再求速度。静态命中与动态命中比例压低误动区域,低视角命中体素置零。
- 3
移动中心,也变形协方差
§3.3把高斯当作拉格朗日粒子。七个sigma点沿欧拉速度场前进,以无迹变换重估均值和协方差,不只是平移细长高斯。场在预处理后固定,人工因子rM调节位移;负速度场只是近似反向,不是流场精确逆。
- 4
双轨迹透明度互补形成循环
分别保存前向轨迹与负场反向后倒序的轨迹,两实例朝相同视觉流向运动;sin²权重使一组淡出、另一组淡入,透明度和保持原值。每个高斯共享一对轨迹的随机相位,削弱同步重复;CUDA渲染器用虚拟实例共享静态缓冲并插值关键帧。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据七个自采水景,67–333张图像,8–14个人工方向提示;训练3DGS使用原图四倍下采样。 §4.1、表1 ↗
我的解读动画建立在已有重建和人工引导上,不是文本直接生成完整动态资产。
来源证据七场景平均渲染333FPS、3.8GiB,静态3DGS为416FPS、2.0GiB;运动场预处理平均55秒,其中分割32秒、流18秒、融合5秒,融合峰值13.4GiB。 表2–3 ↗
我的解读实时指标只描述已准备好场景的渲染,不含静态3DGS训练或人工设置;不能用3.8GiB冒充整个流程峰值。
来源证据比较4DGS、LoopGaussian与3D-Cinemagraphy;一般循环240帧,而后者限制60帧。质量主要由图和视频作定性比较,消融去掉透明度混合、相位随机或静态抑制会产生接缝和错误运动。 §4.2–4.5 ↗
我的解读实现和输入支持不同,速度不是同等质量下的严格排序;没有报告独立人评或物理守恒误差。
来源证据默认60关键帧,可降至8并增大位移,过大则轨迹退化。表4的体素数量与密度列有无法直接对应的数值,例如Creek 75M到14M却列2.7%。 附录C–E、§5 ↗
我的解读保留表内口径疑问,不据此推算压缩率。水面重建缺失无法靠动画恢复;循环不支持与障碍的真实交互。
开放情况与使用许可
论文承诺发布完整实现、预处理、GUI与数据;本轮论文和标题检索未核实可下载官方实现或权重,保持待开放。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把几何一致性留在已有3DGS中,把有限运动信息存成稀疏场,适合自由视点展示;双实例独立渲染避免把前后位置直接平均造成方向抵消。
反方 · 哪些结论还不够
流场近似固定水面上的视觉运动,不具有体积流体、守恒或交互保证;镜面水面深度错误会导致错流。没有UV、PBR贴图或标准网格资产导出验证,不能把观感动画算作物理世界模型。
综合判断
适合静态扫描场景的循环背景动效,需保留人工提示成本与失败区域。现有证据支持效率和可视连续性,不支持仿真级流体。
我会先做的验证
未执行的验证方案:在相同分辨率、相同相机轨迹和预处理预算下盲评循环断点与水流方向;记录逐场景人工提示时间,再加入反光水面、低视角覆盖和障碍物,分开测视觉指标与质量守恒。