NeRFifyMesh:直接从带纹理网格训练可组合的神经场
省去训练视图渲染,以几何监督换取可提取表面;动力学仍由PyBullet提供
NeRFifyMesh从已有网格采样颜色、法线与内外占据标签,分别训练颜色、法线和稀疏哈希占据网络,不依赖多视图图像训练。得到的逐物体神经表示可以组合、附加光照并提取碰撞网格,但假设不透明且外观与视角无关。
图解主要方法
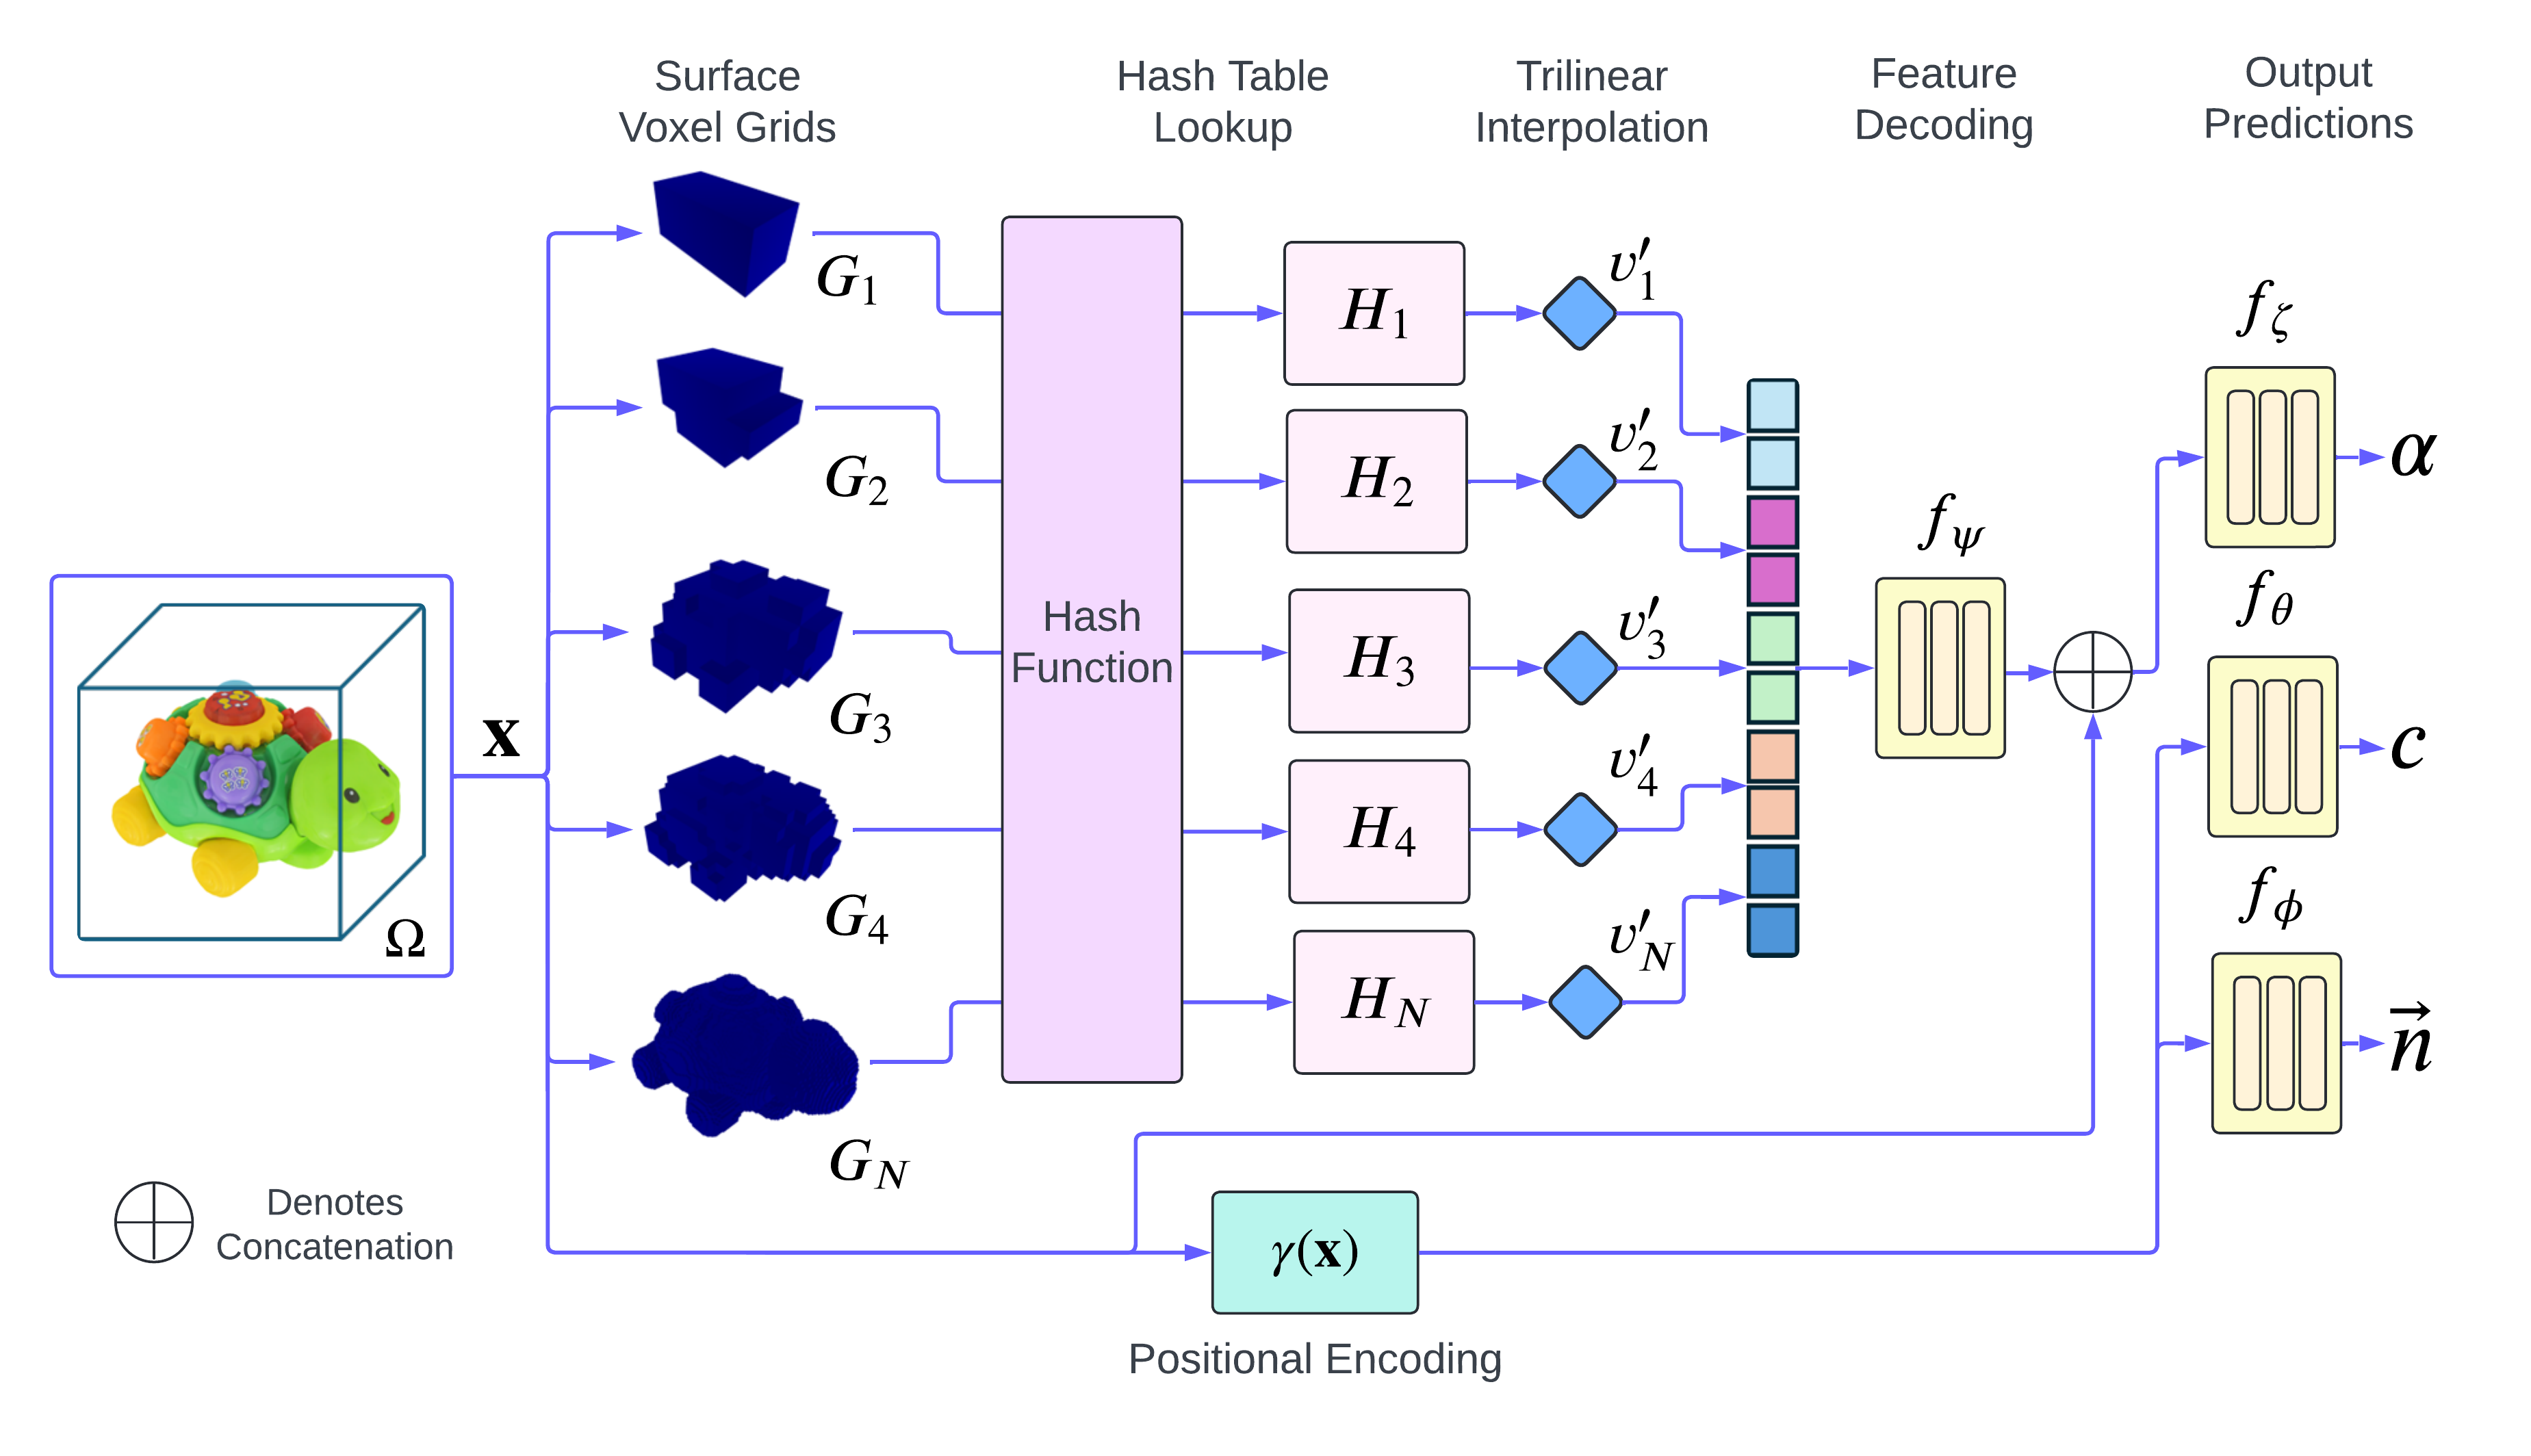
图2怎样把已知网格分别编码为占据、颜色和法线,哪些能力仍由外部渲染器提供?
- 1
从源资产取得直接监督
在网格包围盒Ω内外及表面采样200万点,用SDF判定占据α。内部点继承最近表面的纹理颜色和插值法线,外部占据为0;靠近表面的内部颜色/法线权重更大,外部只训练空空间,不需要先渲染相机训练视图。
- 2
用表面稀疏网格预测占据
图2的x查询多个分辨率G1至GN,只为源网格表面体素保存哈希特征;八角特征三线性插值并拼接,经fψ和位置x进入fζ预测α。网格外使用默认特征;模型保存表面索引而非仅存网络权重,才能无需原网格重建表示。
- 3
独立拟合颜色和法线
图2下方位置编码γ(x)分别进入SIREN网络fθ和fφ预测c与n。三支同时训练但损失分开:加权颜色MSE、法线角度损失、占据BCE及特征正则;不输入观察方向,所以不能学习一般的视角相关外观。
- 4
把表示接到渲染和仿真
推理沿光线累积α与颜色,可用预测法线施加Blinn-Phong光照;高梯度区域和α阈值0.95用于采表面,再作Poisson重建。PyBullet接收提取网格以及人工指定质量、摩擦等,计算物体姿态;神经场按这些姿态渲染,动力学不由网络预测。
实验与证据
已阅读完整v1正文、公式及全部五张结果表;公开HTML无独立附录。核对作者项目页和原图2,以下均为作者结果,未复现。
来源证据【渲染条件】13件GSO、7件Poly Haven、5件Objaverse;每物体P100训练30万步、batch4096、约2小时。图像基线用100张训练和20张测试1024²视图。 第IV-A/B节 ↗
我的解读我的解读:这是逐资产拟合,且本方法直接知道几何,不能将与图像基线的差异全归因于网络结构或效率。
来源证据【指标取舍】GSO/Poly Haven/Objaverse的LPIPS为0.024/0.034/0.037,优于Instant-NGP;PSNR为31.98/35.11/31.70,低于其37.00/38.52/35.62。 表I与相关工作 ↗
我的解读我的解读:感知相似度和像素误差结论不同,不能概括成渲染全面更准确;比较也未覆盖最接近的直接网格训练Mesh2NeRF。
来源证据【体积与表面】模型约4.4–4.9MB,含网络、哈希键和包围盒;相对原资产平均压缩2.8/3.2/14.4倍。四件表面重建中三件Chamfer优于NeuS,鞋子0.47仍差于0.44。 表II/IV ↗
我的解读我的解读:有损体积节省不等于保留PBR完整语义;本方法Poisson与基线Marching Cubes不同,需统一提取器再归因。
来源证据【碰撞】两个物体初速1.4m/s、摩擦0.8,模拟2秒,物理200Hz、渲染60fps。平均PSNR24.60对照21.35;火车位置误差1.06cm对照1.10cm,旋转5.99°对照20.34°。 图7/9、表V ↗
我的解读我的解读:旋转改善比位置明显,且仅为已知引擎/参数下的碰撞几何比较;不证明真实物理泛化。非水密失败图9也限制扫描资产适用范围。
开放情况与使用许可
作者项目页提供方法、图例与视频;检查论文和项目外链,未找到可验证的实现、训练权重或可下载转换工具。不能将演示视作已开源系统。
LICENSE论文为arXiv非独占托管许可,图2版权归作者,仅用于必要方法评论;实现许可未确认,GSO、Poly Haven及Objaverse资产各自的权利保持独立。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
直接几何采样避免视图遮挡造成的内侧缺失;25件资产的感知指标和四件资产的表面提取结果支持这种表示转换路线。
反方 · 哪些结论还不够
训练监督比图像基线更强,表面提取方法也不同;未定量比较更接近的Mesh2NeRF。PSNR全面落后,碰撞只验证两个物体的一次设定,不能外推机器人策略收益。
综合判断
有用的网格到神经场转换研究,在保存几何方面有直接监督优势;它既不是学到动力学的世界模型,也不是完成物理材质重建的通用资产格式。
我会先做的验证
未执行的验证方案:加入Mesh2NeRF及相同几何监督基线,统一训练预算和网格提取器;扫描不同射线步长、薄壁与非水密程度。分别报告渲染、表面、碰撞轨迹和端到端存储/训练成本,并用去光照反照率和已知材质测试重光照。