Orbia:回到原处,世界是否还是原来的世界
如何把输入保真、生成内容的持久性与三维自一致性分开测量?
Orbia 为相机控制世界模型构造具有空间回访的720个测试案例。它不仅看画面是否漂亮,还分别追问输入中已有物体是否保留、新生成物体再遇见时是否相同,以及不同视角能否解释为一致三维结构。
图解主要方法
如何把输入保真、生成内容的持久性与三维自一致性分开测量?
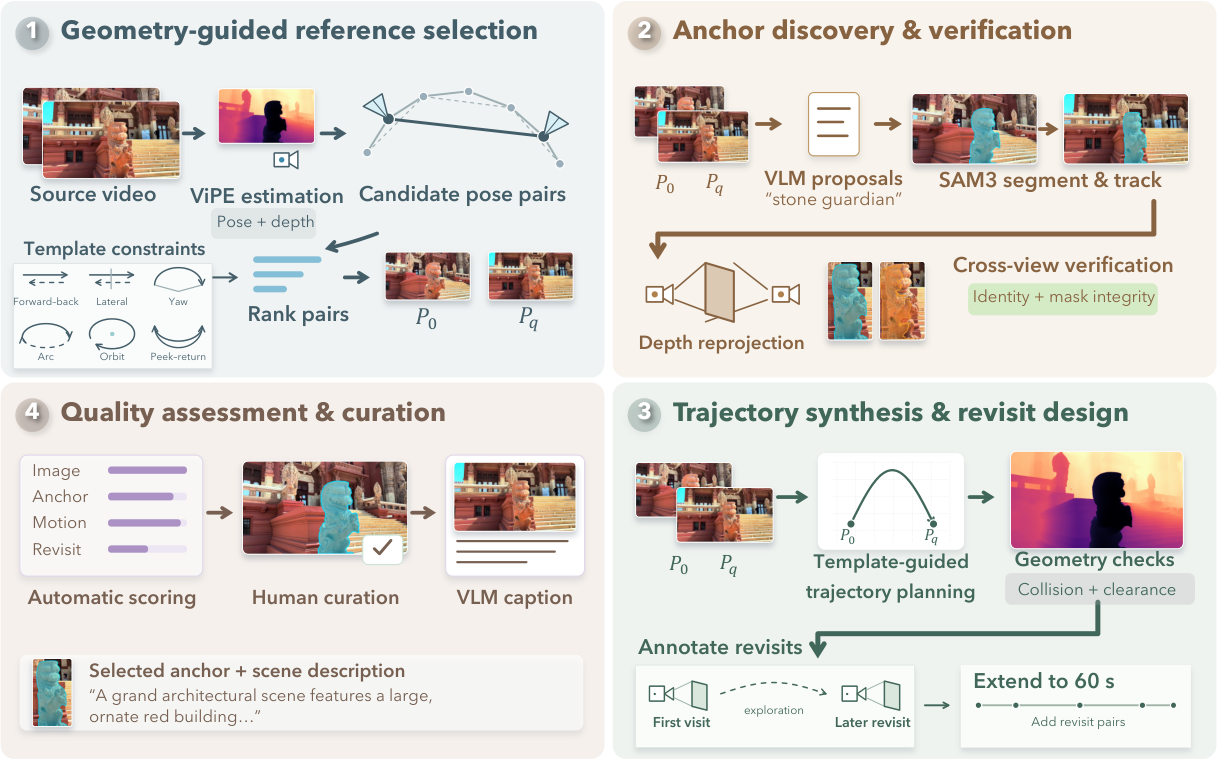
- 1
1 · 构造有对应物的空间回访
图1从真实/合成源视频选择有几何关联的参考位姿,再以VLM提出地标、SAM3分割跟踪和深度投影检查身份。六种轨迹含前进返回、侧移、旋转、弧线、环绕和探头返回,人工复核构成480个22.25秒短案例与240个60秒长案例,共859个锚点。输出统一1280×720、16fps。
- 2
2 · 将三种一致性分开
输入保真只在原图可见区域及参考对应物上检查;生成持久性用第一次生成的新区域作自身参考,短序列一次、长序列三次回访;三维自一致性再比较深度、特征、局部尺度与几何重投影。生成物与自身一致并不意味着它符合真实世界。
- 3
3 · 显式记录几何估计器
DA3 Giant 1.1以504分辨率估计视频几何。短序列联合处理,长序列使用120帧块、30帧重叠及回环模块;另以高斯重建的64个上下文视图和16个留出视图评价。真实源数据也部分依赖估计几何,所以这不是完全独立的三维真值。
- 4
4 · 同时查看绝对质量与衰减
总分包含控制、视觉质量、三类一致性和时间稳定性,各占25/25/10/10/10/20。时间部分比较5秒窗口,结合水平与相对衰减,长视频占较高权重。必须同时保留绝对分数,否则始终很差但稳定的模型可能显得耐久。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据720案例覆盖公共视频、UE和自采;27模型含19世界模型、8文生/图生视频模型。部分动作模型只能接收移动/转向,原生帧率及长视频续接方式也不同。 数据与评测对象 ↗
我的解读控制接口和历史保留能力不是统一的实验处理;总榜不能解释成同算力同条件优劣。
来源证据世界模型控制均分57.29,对比视频模型32.48;视觉质量71.80对77.53;三维自一致性59.74对69.88。 分项结果 ↗
我的解读好看的视频并不等于可控世界,反过来控制更强也不保证几何更自洽。三类能力需分开选型。
来源证据前进返回任务中世界模型生成持久性从短片66.21降到长片40.96;90案例、6模型、20名评分者的模型排名相关约0.859–0.921。 长回访与人工检查 ↗
我的解读分钟级回访暴露记忆退化;人工相关只覆盖少数模型的汇总排名,不等于每个案例都可信。
开放情况与使用许可
官方仓库有评测与构建实现,LICENSE为Apache-2.0。数据元数据标CC BY-NC-SA 4.0,并要求遵循SpatialVID、Sekai、MiraData、ScanNet++原始条款;数据README直接访问返回401,本次未下载验证全库,不把代码许可扩展到所有数据。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
它提供了比单一观感分数更有诊断性的世界模型验收思路,尤其适合检查回访、新区域记忆和长时漂移。
反方 · 哪些结论还不够
静态地标筛选、几何估计器偏差、不同模型动作适配与帧率转换都会改变结果;它没有验证交互接触、力学因果或机器人任务成功率。
综合判断
适合作为持久空间一致性的测试框架;应把排名看作当前适配协议下的结果,不能据此宣布某模型具有完整物理世界理解。
我会先做的验证
未执行的验证方案:固定控制接口、帧率和算力,在同一批长回访轨迹上替换至少两种几何估计器,单独报告锚点失踪、匹配失败和被排除区域比例;加入独立人工逐例评分与运动物体组。