OuroWorld:用周期形变让静态高斯场景持续循环运动
傅里叶表示保证时间闭合,参考视角约束防止漂移分支吞掉动作;无掩码仍需人工选视点与旋转中心
OuroWorld从静态3DGS生成参考视频,再补全多个视角,将动态拟合到周期4D高斯表示。独立漂移分支吸收生成视角之间的不一致,并在推理时去除。它能从表示上保证循环,但评测只覆盖选定中心附近±20°视角,生成的光照变化也不是可物理重光照的PBR材质。
图解主要方法
怎样从相互不一致的生成视频学到可自由渲染、时间上严格循环的3D场景?
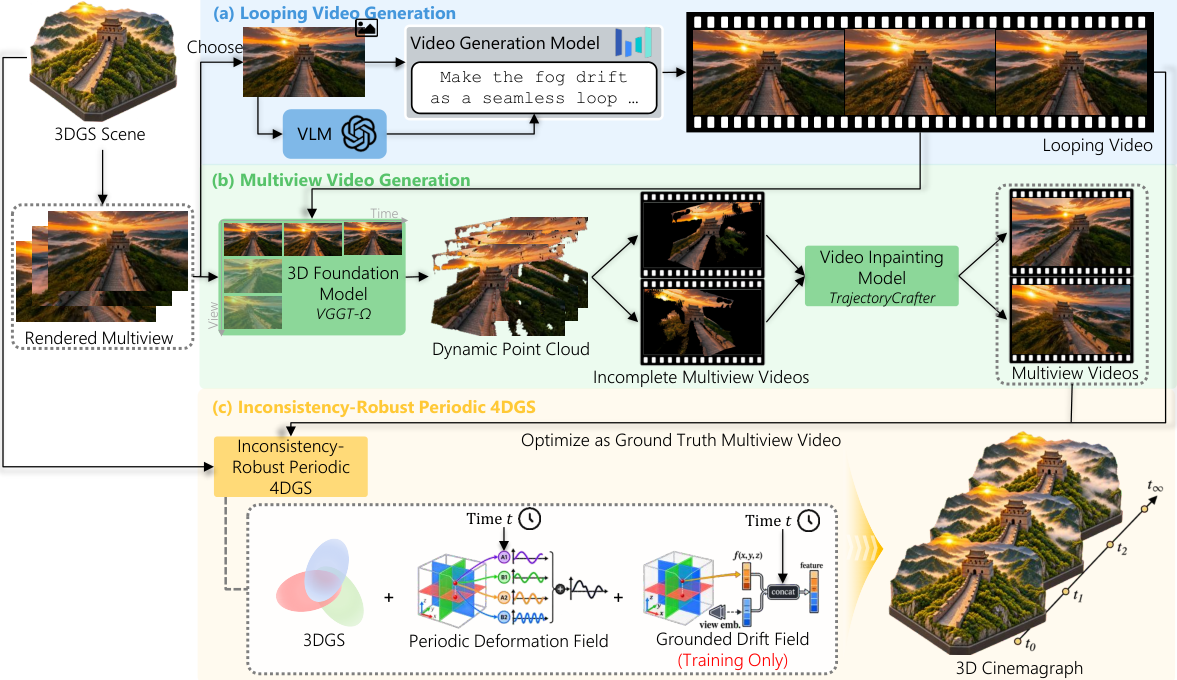
- 1
生成近似循环的参考视频
GPT-5.5根据参考渲染推断场景动态,Seedance2.0用同一图作首尾条件生成10秒视频,再筛除不合理结果。附录记录参考姿态和中心人工选择,不能把无运动掩码理解为全自动选景。
- 2
提升动态点云并补全周围视角
VGGT-Omega同时处理21张静态视图与24个时间帧,用已知输入相机而非预测相机对齐动态点云。围绕中心±20°生成20视角的不完整视频,TrajectoryCrafter补洞;各视角共享初始噪声减轻外观漂移。
- 3
用周期特征产生高斯属性变化
64分辨率三平面提供4个频率的正余弦系数和常数项,128宽MLP解码位置、旋转、尺度和SH颜色偏移。周期10秒,t与t+T输入特征相同,推理表示因此闭合;不透明度未列入周期偏移。
- 4
把视角不一致交给训练专用漂移场
另一三平面和时间、视角嵌入预测残差。参考视角强制漂移为零,使共享周期场必须承担真实参考动态;其余视角残差吸收不一致,推理删除整个漂移分支。
- 5
可靠帧用像素约束,生成帧用感知约束
参考视频及t=0原场景多视图用L1;其他生成帧引导SD1.5五步去噪得到停止梯度目标,再施加LPIPS。先只优化L1,再以1比0.2组合,避免把补洞差异直接烙进共享场景。
实验与证据
全文61789字符及附录A.1–A.6全部阅读;图3核验,GitHub真实实现、完整README/NOTICE与HF数据卡和文件目录核对。
来源证据39场景:Mip-NeRF360九个,HY-World、Marble、Lyra各十个;20秒30FPS、672×384评测。 4.1–4.3;A.1 ↗
我的解读生成场景经过自然动态和视角覆盖筛选;Lyra另改探索轨迹及逐场景重建,不是默认流水线原样输出。
来源证据训练视角±20°,评测同中心同角度但半径0.95倍;固定与轨道相机分别统计。 A.2.3 ↗
我的解读属于附近轨迹变化,不能据此证明任意方向自由观察都一致。
来源证据固定相机:活跃度0.0423、KVD108.23、MALF0.0809、接缝SSIM0.9965。 表2;A.5 ↗
我的解读LoopGaussian接缝0.9998更高但几乎静止;MALF结合相位差防止静态刷分,仍不是物理真实性指标。
来源证据轨道活跃度0.5117,Gaussians-to-Life0.5097;光流变化分别0.9421、0.9412。 表2、A.3 ↗
我的解读相机运动主导活跃度,数值很近;轨道整体一致性0.2185也低于3D-MOM0.2191,不能说所有指标第一。
来源证据移除锚定:固定相机活跃度0.0423→0.0392;移除一致优化:轨道锐度709.75→551.33。 表3 ↗
我的解读支持残差分工与感知约束,但完整模型并非固定相机所有指标最高;锐度代理不能等同真实细节保真。
来源证据把基频周期改成2T,容量不变:接缝SSIM0.9965→0.9783,MALF0.0809→0.0788。 4.9 ↗
我的解读主要损失集中在T边界,说明闭合约束确实重要;首尾相邻帧指标与同相位完全相等是不同概念。
来源证据自然度参照为39场景各20个MiniMax-H3视频,共780;KVD用I3D特征MMD。 A.5.2 ↗
我的解读避开与Seedance相同生成器,但仍是合成分布和相同提示偏好;不同相机设置之间不能横向比较KVD。
来源证据30人、156视频对、每对5票,共780轮,每项标准每基线195票;偏好70.8%–99%。 4.8;A.6 ↗
我的解读两选一无平局,参与者和场景有重复,不能当780个完全独立样本;支持主观偏好不等于物理正确。
来源证据仓库单场景RTX4090:多视角68–74分钟,13000次优化约1.4小时。 README Hardware;表A.1 ↗
我的解读正文表未给统一逐场景迭代数;这是指定场景的工程记录,未建立跨方法同预算速度优势。
开放情况与使用许可
GitHub含周期场、漂移场、训练、生成和指标实现;HF实际有参考、自然度和渲染视频及相机参数。输入3DGS PLY不分发,需从原来源获得;不能称完整39场景资产已打包。
LICENSE原创代码MIT,但NOTICE明确Free4D、3DGS、VGGT-Omega等组件有非商业研究限制,完整管线按这些限制使用。数据卡MIT并保留生成服务条款,源场景另受许可约束;论文图3为CC BY 4.0。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
周期傅里叶特征经同一解码器输出,使t与t+T完全相同,循环保证来自表示而非碰巧首尾相似。
参考视角不加漂移的消融,能检验运动是否被训练专用残差吞掉;全部视角加漂移时静态相机运动减弱。
39场景与30人偏好研究同时覆盖重建和生成输入,代码提供视频与评价计算路径。
反方 · 哪些结论还不够
无掩码不等于无人干预:场景筛选、参考姿态和旋转中心有人为选择,基线掩码也经人工核验。
自然度以另一生成器视频为分布参考,并非真实动态真值;轨道镜头活跃度主要由相机运动驱动。
循环闭合不保证运动物理正确或远视角质量;Lyra输入还替换了默认重建流程,不能代表未经处理的任意世界输出。
综合判断
周期表示和锚定漂移分工清晰,适用于限定视角的循环场景动画;对任意视角、物理材质或可编辑部件资产的结论仍需额外证据。
我会先做的验证
建议实验(尚未执行):扩大到±45°和背面并固定场景选择协议,用真实动态多视角验证几何与时序;加入材质—照明分解、部件编辑和物理接触测试,并公布逐场景时耗、失败生成次数及用户评分置信区间。