PAM-ToD:给既有高斯场景增加昼夜外观插件
少量有位姿锚图学习颜色变换,不能视为恢复可重光照PBR材质
冻结已有3DGS,在球谐颜色求值后加入分层乘性增益与非负亮度项。全局、空间网格和单高斯残差共同适配目标时段,并用语义与平滑约束减少稀疏锚图造成的视角间色差。
图解主要方法
图1的乘法、加法与天空分支能实现什么,又为何不能直接当PBR重光照?
- 1
固定资产,在颜色进入光栅器前校正
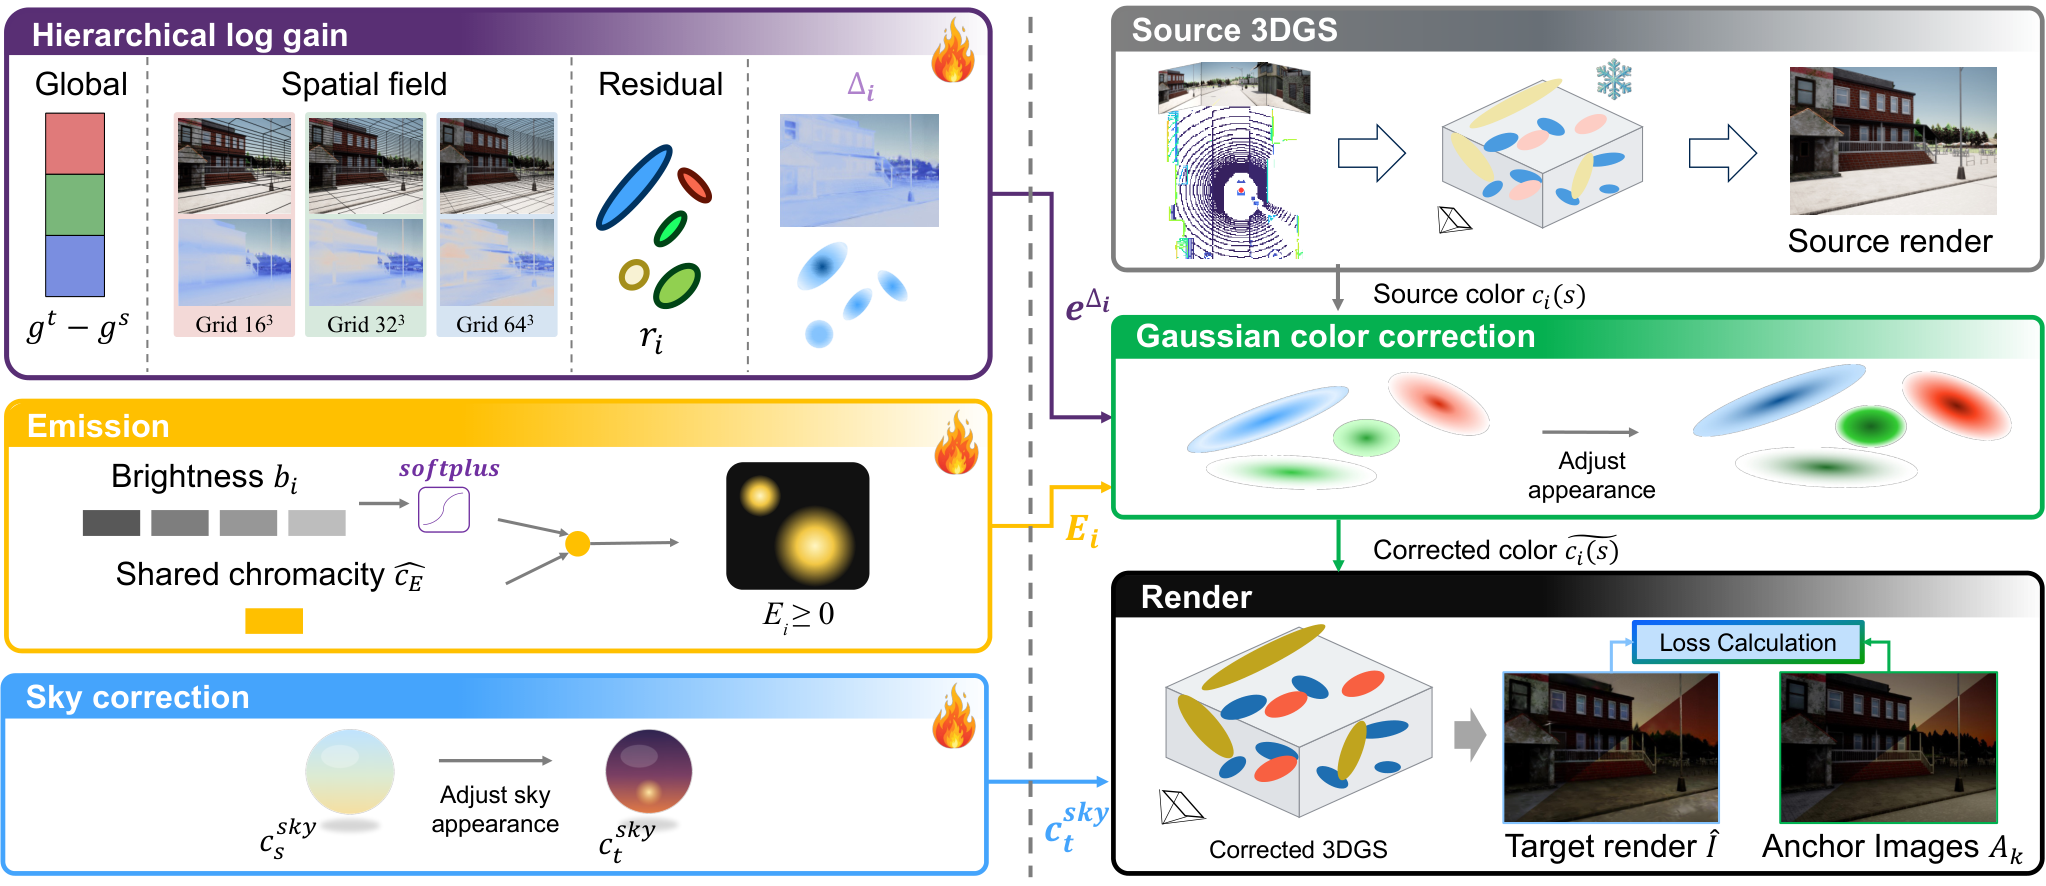
图1右侧保留高斯位置、旋转、尺度、不透明度和原天空模型,仅修改球谐求值后的RGB。乘性项能变暗,非负加性项补充源颜色接近零时无法靠乘法恢复的亮度;两者不是唯一可辨识的物理分解。
- 2
由粗到细分配颜色自由度
图1左上把log gain拆成全局RGB增益、16³/32³/64³空间网格以及每高斯残差。各层联合优化而非分阶段解冻;网格TV和语义k近邻正则抑制过拟合,跨类平滑只是减弱,不是完全关闭。
- 3
让少量锚图覆盖未见区域
锚图先模糊,L1剔除最大10%误差像素,SSIM仍用全部模糊像素。语义类内亮度分位数匹配提供伪目标;训练后半程把可见高斯按类别及灯杆距离分组的增益中位数传给未见高斯,目标停止梯度。
- 4
增加亮度与天空校正,再检验新视角
图1左中以每高斯softplus亮度乘场景共享色度,天空另用仿射变换。8000次Adam迭代循环3K张锚图;NVS每八个拍摄时刻留一组,锚图不得落入留出视角。
实验与证据
已阅读v1完整正文及其公开附录、核对作者实验与必要原图;未独立复现实验。
来源证据CARLA静态NVS:8组锚图PSNR25.45、LPIPS0.247、53.4FPS;未适配StreetGS为10.13、0.486、66.7FPS。 表1 / 附录A.1、B.3 ↗
我的解读质量改善伴随约20%帧率下降,不能称零开销;一组锚图对应三张同步图。
来源证据附录给每目标时段增加31MB;Waymo四场景使用Image Edit合成目标锚图。 附录C.1 / §5真实场景 ↗
我的解读存储复用成立,但合成参考的颜色一致性不是恢复真实灯光的证据。
开放情况与使用许可
论文给出完整插件参数、CARLA生成协议和评估划分;本次未核实可下载代码、CARLA-ToD数据或模型权重,保留待核状态。
LICENSE论文与图1为CC BY 4.0;StreetGS、CARLA和Waymo等上游资产另有条款。
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
固定几何、相机和动态物体轨迹的CARLA对照能分离外观变化;附录详细披露真实场景使用合成锚图。
反方 · 哪些结论还不够
K=1是一组三相机同步拍摄即3张图,不是一张照片;Waymo指标对照合成参考,不能证实与真实夜间采集一致。
综合判断
有实用资产复用价值的外观适配,物理解释与实际颜色空间实现之间的界限必须保留。
我会先做的验证
未执行的验证方案:固定同一3DGS比较线性光空间与sRGB训练,单列未见区域、镜面物、锐利阴影及换灯方向;用真实跨时段照片验证,不只看生成锚图误差。