Artisan:把关节资产的碰撞和可操作性带入生成循环
设计、编码与独立审查分工,物理通过仍不等于示范管线可用
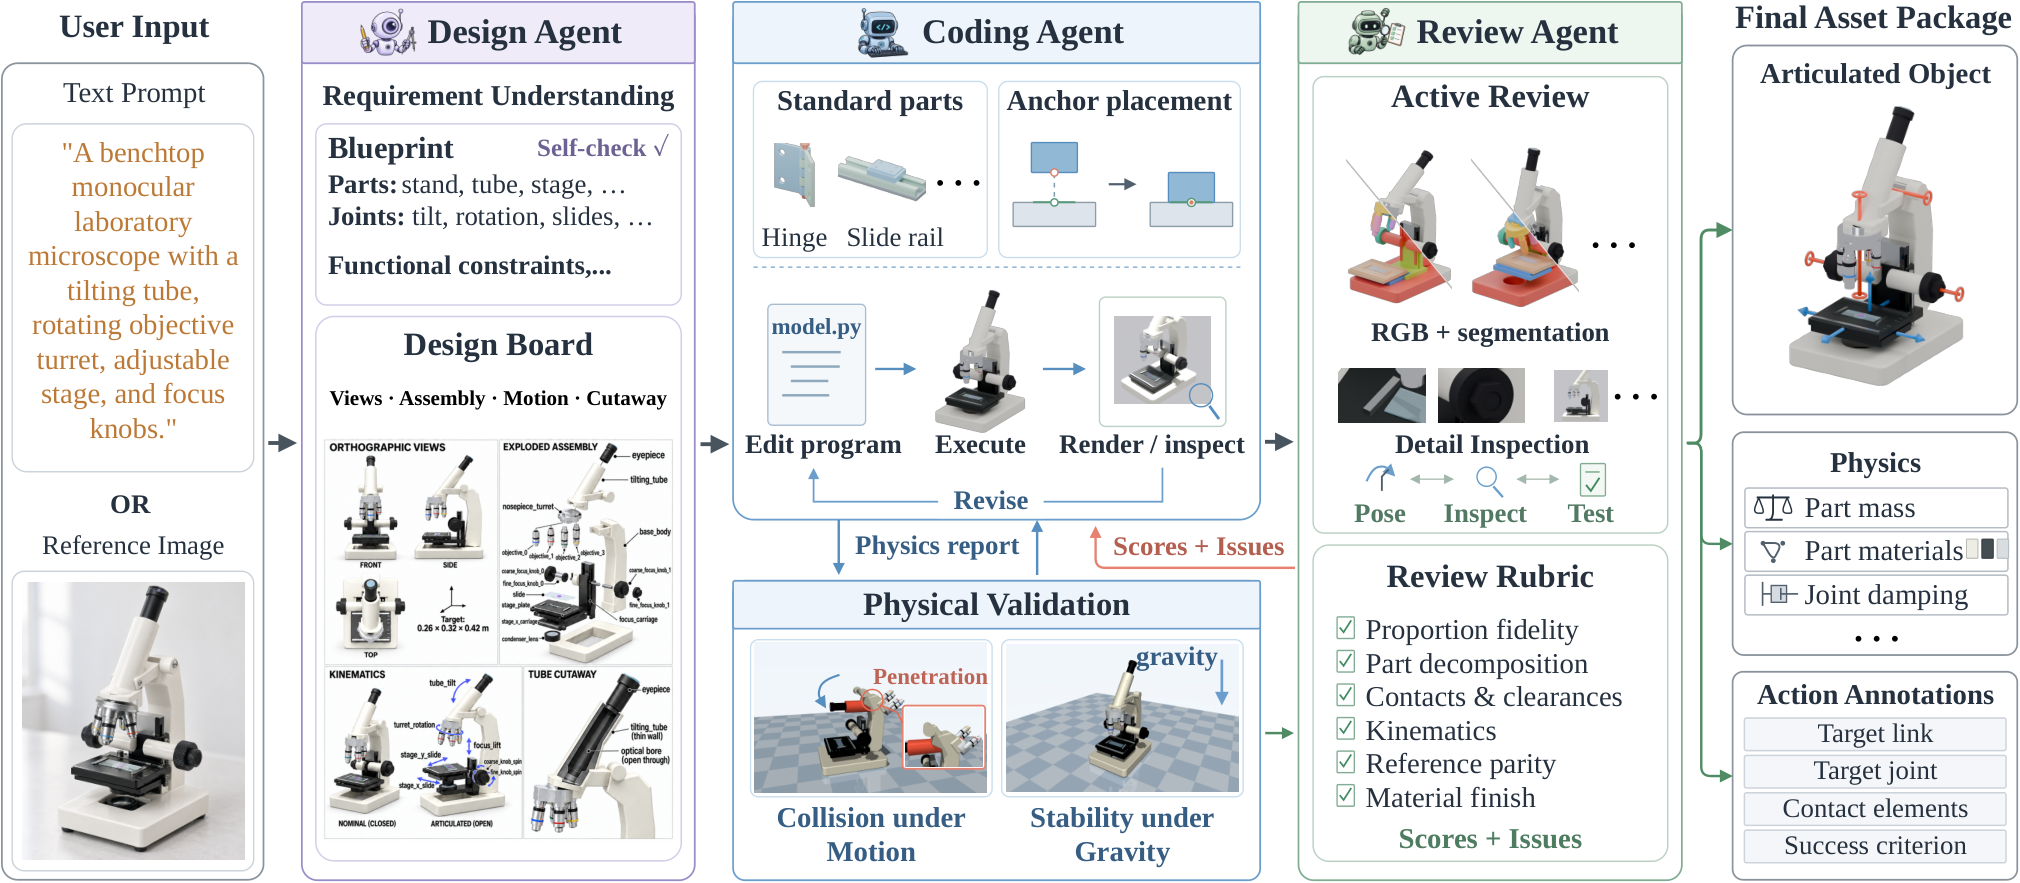
输入文字和可选参考图,生成可编辑程序、部件网格、关节层级、质量、PBR参数及交互标注。物理模拟反馈用于修复碰撞与倾倒,独立审查再检查功能是否被修复过程牺牲。
图解主要方法
设计、编码与独立审查分工,物理通过仍不等于示范管线可用
- 1
先把外形与功能写入蓝图
图2设计阶段描述部件、材料、关节、联动关系和交互任务,并生成正交、爆炸、剖面及开闭视图。蓝图明确例如开门后才能取抽屉,避免把违反操作顺序的接触当作几何缺陷。
- 2
用程序、标准连接件和锚点构造资产
编码阶段选铰链、滑轨等六族参数连接件;attach、center、snap根据几何锚点求位姿,尺寸改动可传播到依赖部件。每部件估计质量和惯性,不简单用密度乘实体体积;记录目标部件、接触区域、关节及成功行程。
- 3
将模拟失败定位到部件和姿态
图2下方MuJoCo结合CoACD凸分解,生成时以单关节7点、双关节7×7和随机多关节检查,最多1500配置。自由根物体做最多5秒重力测试,最终倾斜超过3度送审,报告穿透对、深度和倾斜供程序修复。
- 4
独立审查保护功能,不只追求零碰撞
审查者只能写测试与反馈,不改资产程序。附录搅拌机已通过物理检查但旋钮被碗挡住,移动后间距由4.499到72.378mm;鞋柜通过加长滑轨和改前横梁修复脱轨,保留0.20m行程。几何间距测试没有模拟真实手部。
实验与证据
已阅读正文与全部公开附录,核对实验条件与原图;未独立复现。
来源证据ArtVIP 50件,最强配置单/双/多关节碰撞1.7/3.7/13.0%;50件高重心物体静止/打开稳定98/96%。最终评估使用9点、9×9和200随机样本,重力10秒与30度等阈值,区别于生成门控。 表2、附录A–C ↗
我的解读是离散配置与特定模拟器验证,仍非连续运动无碰撞保证。去物理验证消融多关节碰撞由16.4升73.2%,但去设计也可能因部件变少降低碰撞。
来源证据输出base color、metallic、roughness、opacity,支持可选纹理。材料转移评估因UV不共用,把纹理降成面积加权均值;质量APE0.260,但ADE5.86kg不是全表最好。 材料与质量协议 ↗
我的解读PBR字段齐全不等于高频纹理、UV接缝、去光照或重光照质量通过验收;平均材质评估会丢掉纹理细节。
来源证据RoboCasa80件Artisan资产中76过物理可行性,35能生成示范;每保留资产收50条、最多3000尝试。原生+生成平均成功39→43%,仅生成27%。 附录E、表16–18 ↗
我的解读物理可行与MimicGen轨迹兼容是两道门;合并训练增加数据量,不能把4点提升全归因于资产质量。开关机制不同可能阻碍示范迁移。
来源证据30名学生、275有效回答,第一选择43.3%;最强配置平均每资产34.3分钟、API成本5.79美元,为论文当时实测。 附录B.4、D ↗
我的解读不是瞬时前馈生成,成本未与基线匹配;非专家小样本人评不等于生产资产全面验收。
开放情况与使用许可
官方仓库已包含pipeline、sdk、benchmark、viewer与运行脚本,Apache-2.0;另有基准数据页。第三方资产许可独立,论文明确LightWheel为CC-BY-NC;不将代码许可延伸到所有资产或模型。
LICENSE作者版权;arXiv非独占托管许可
我的判断
独立分析 · 未复现实验正方 · 为什么值得投入
把部件、关节、物理参数和任务标注作为统一资产交付,独立审查能发现碰撞检查看不到的功能问题,尤其契合机器人资产管线。
反方 · 哪些结论还不够
模拟与采样验证覆盖有限,生成成本高;材质评估没有证明UV和纹理生产质量,质量估计仍有误差,物理通过资产也大量无法迁移既有操作轨迹。
综合判断
适合需要可编辑关节和物理反馈的资产研究,不能把“模拟可加载”视为“可直接训练”。生产验收应分开几何、材质、关节、碰撞与任务兼容性。
我会先做的验证
未执行的验证方案:固定总预算并增加等示范量对照;在第二模拟器重新测试连续关节扫描、摩擦和质量扰动;导出后检查UV岛、接缝、PBR贴图、不同HDR环境重光照与任务标注是否一致。